 한국어
 English
 Français
 日本語
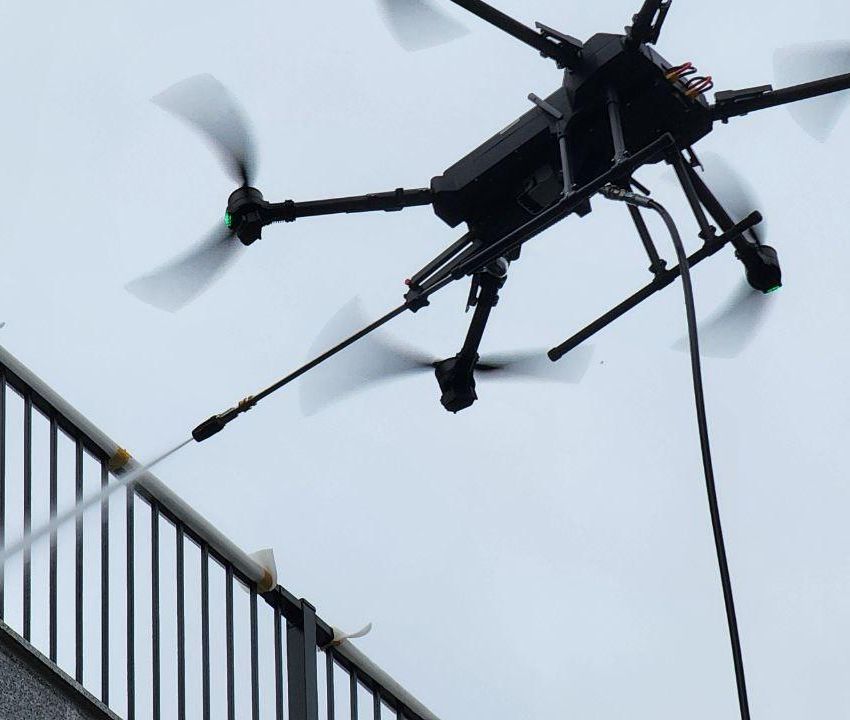
DRT の機体
NEXA1・DRT Q などの自社の機体は、専用ハードウェア、ミッション機能、機体ごとの設定画面まで連携します。
汎用の地上管制ソフトは開発者向けに作られているため、すべての情報が一度に表示されます。DRTView は運用者が今必要な情報だけを表示し、開発ツールは一段階奥に置きます。
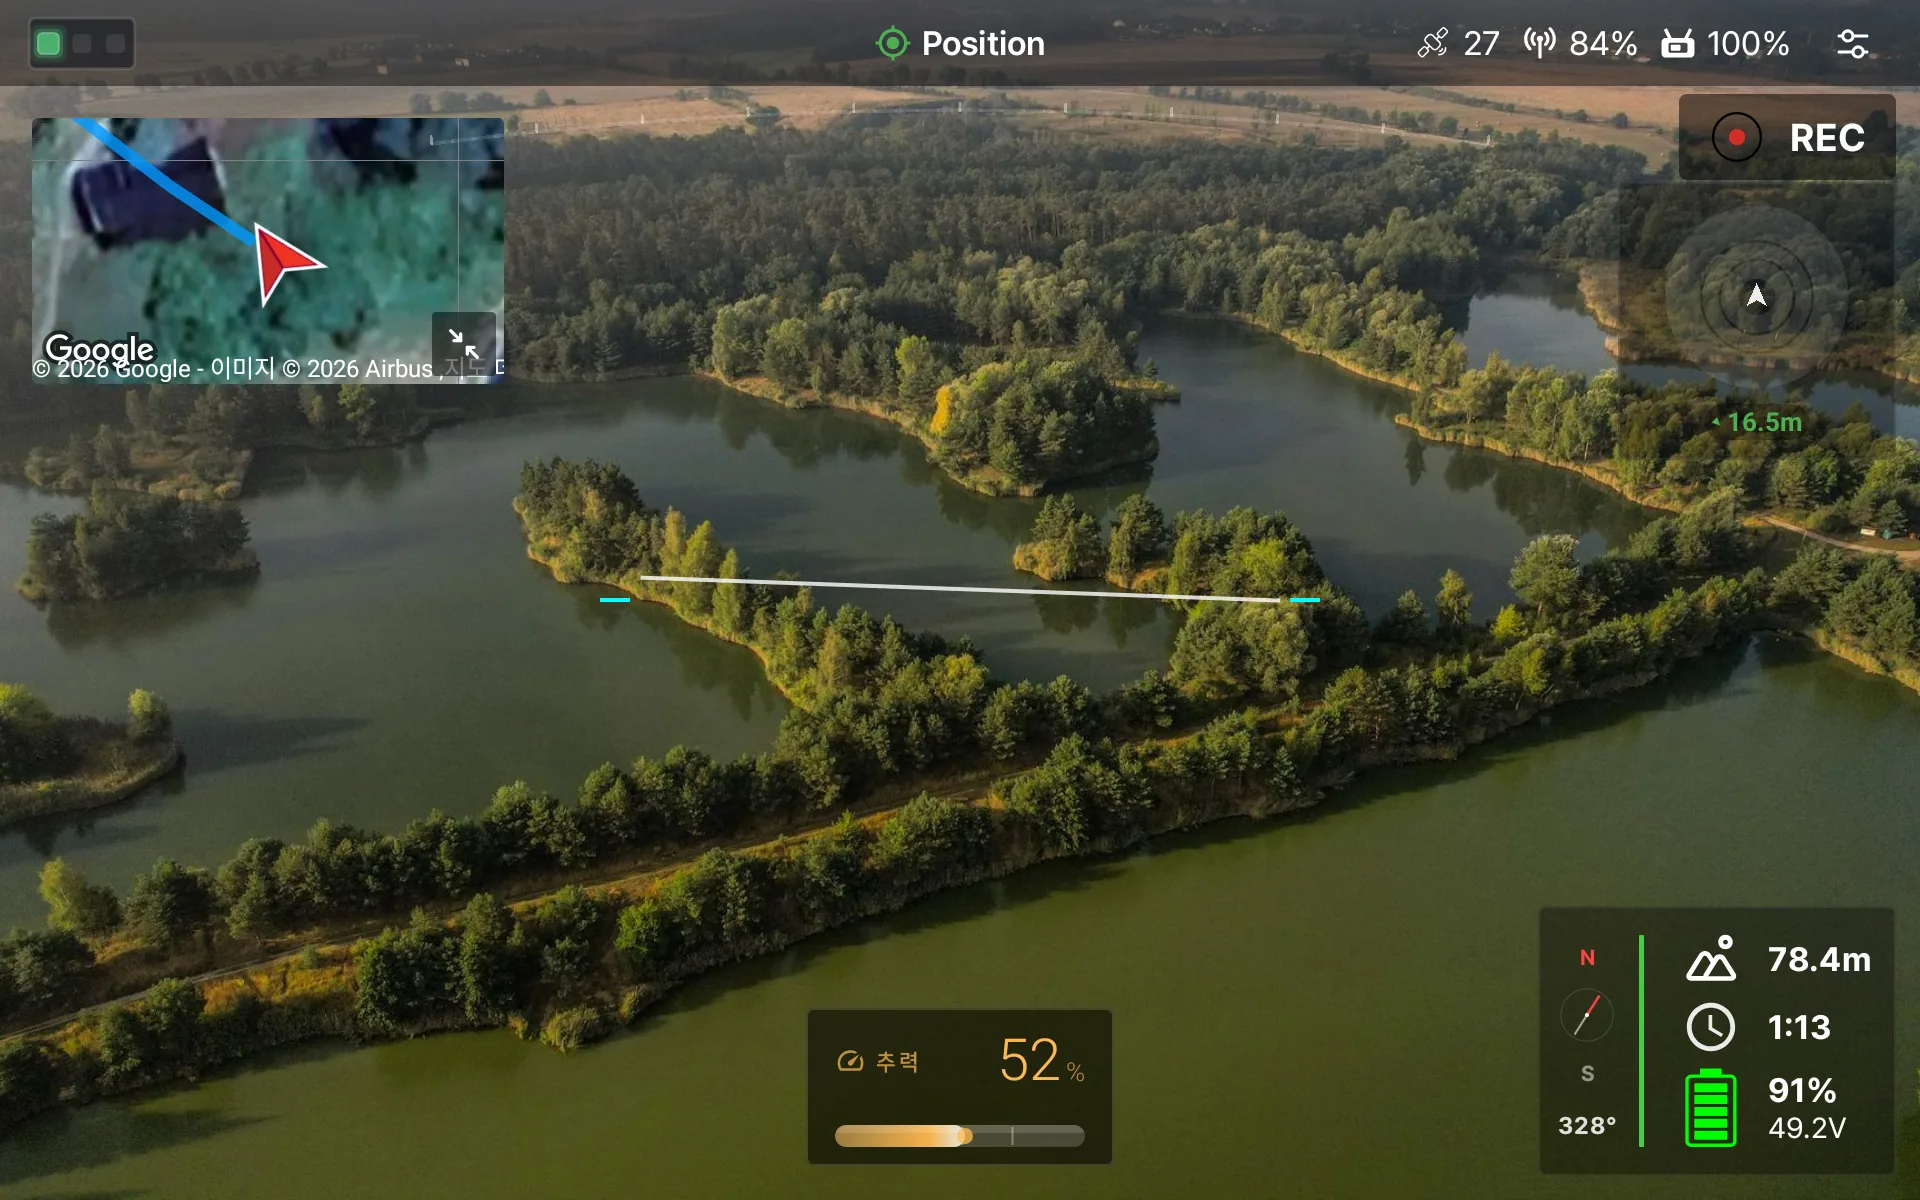
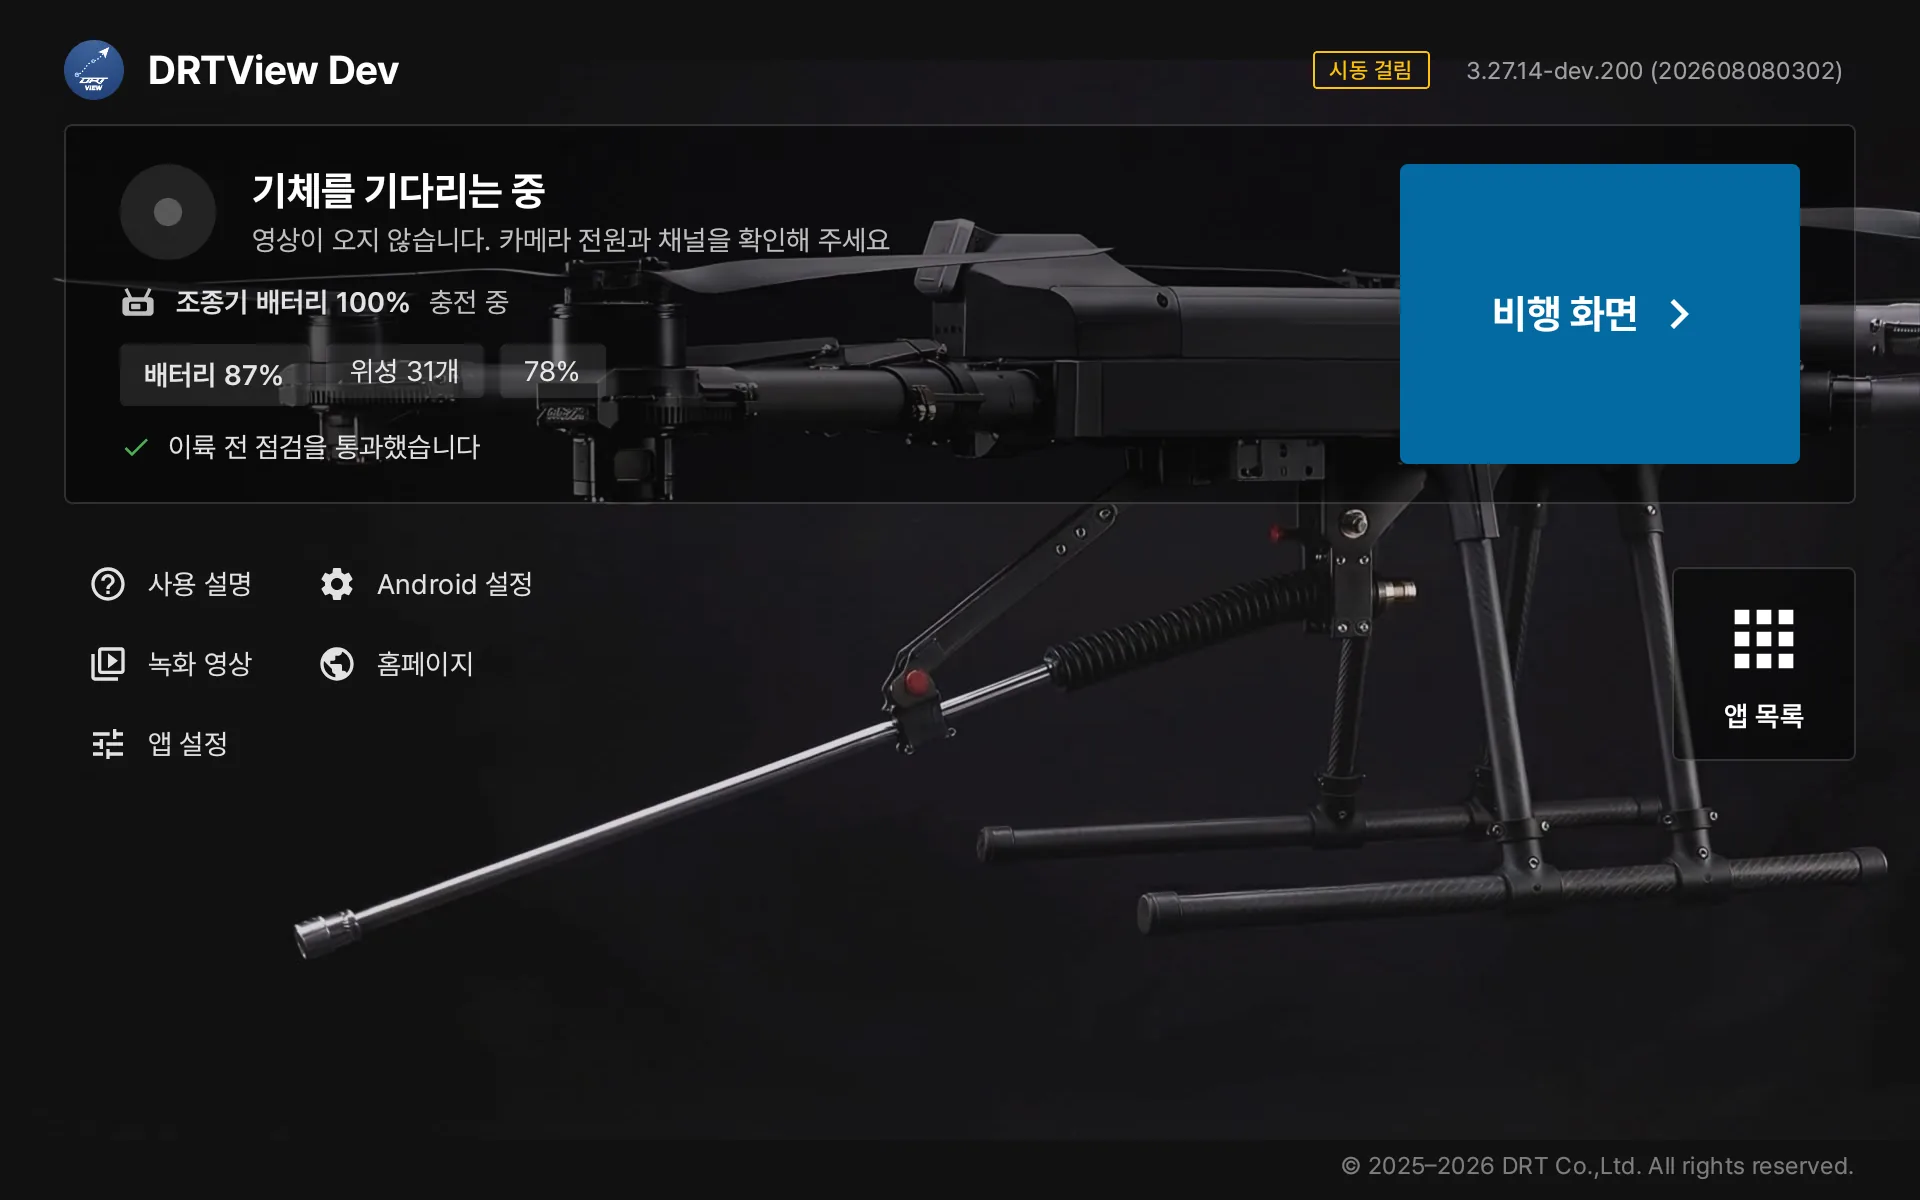
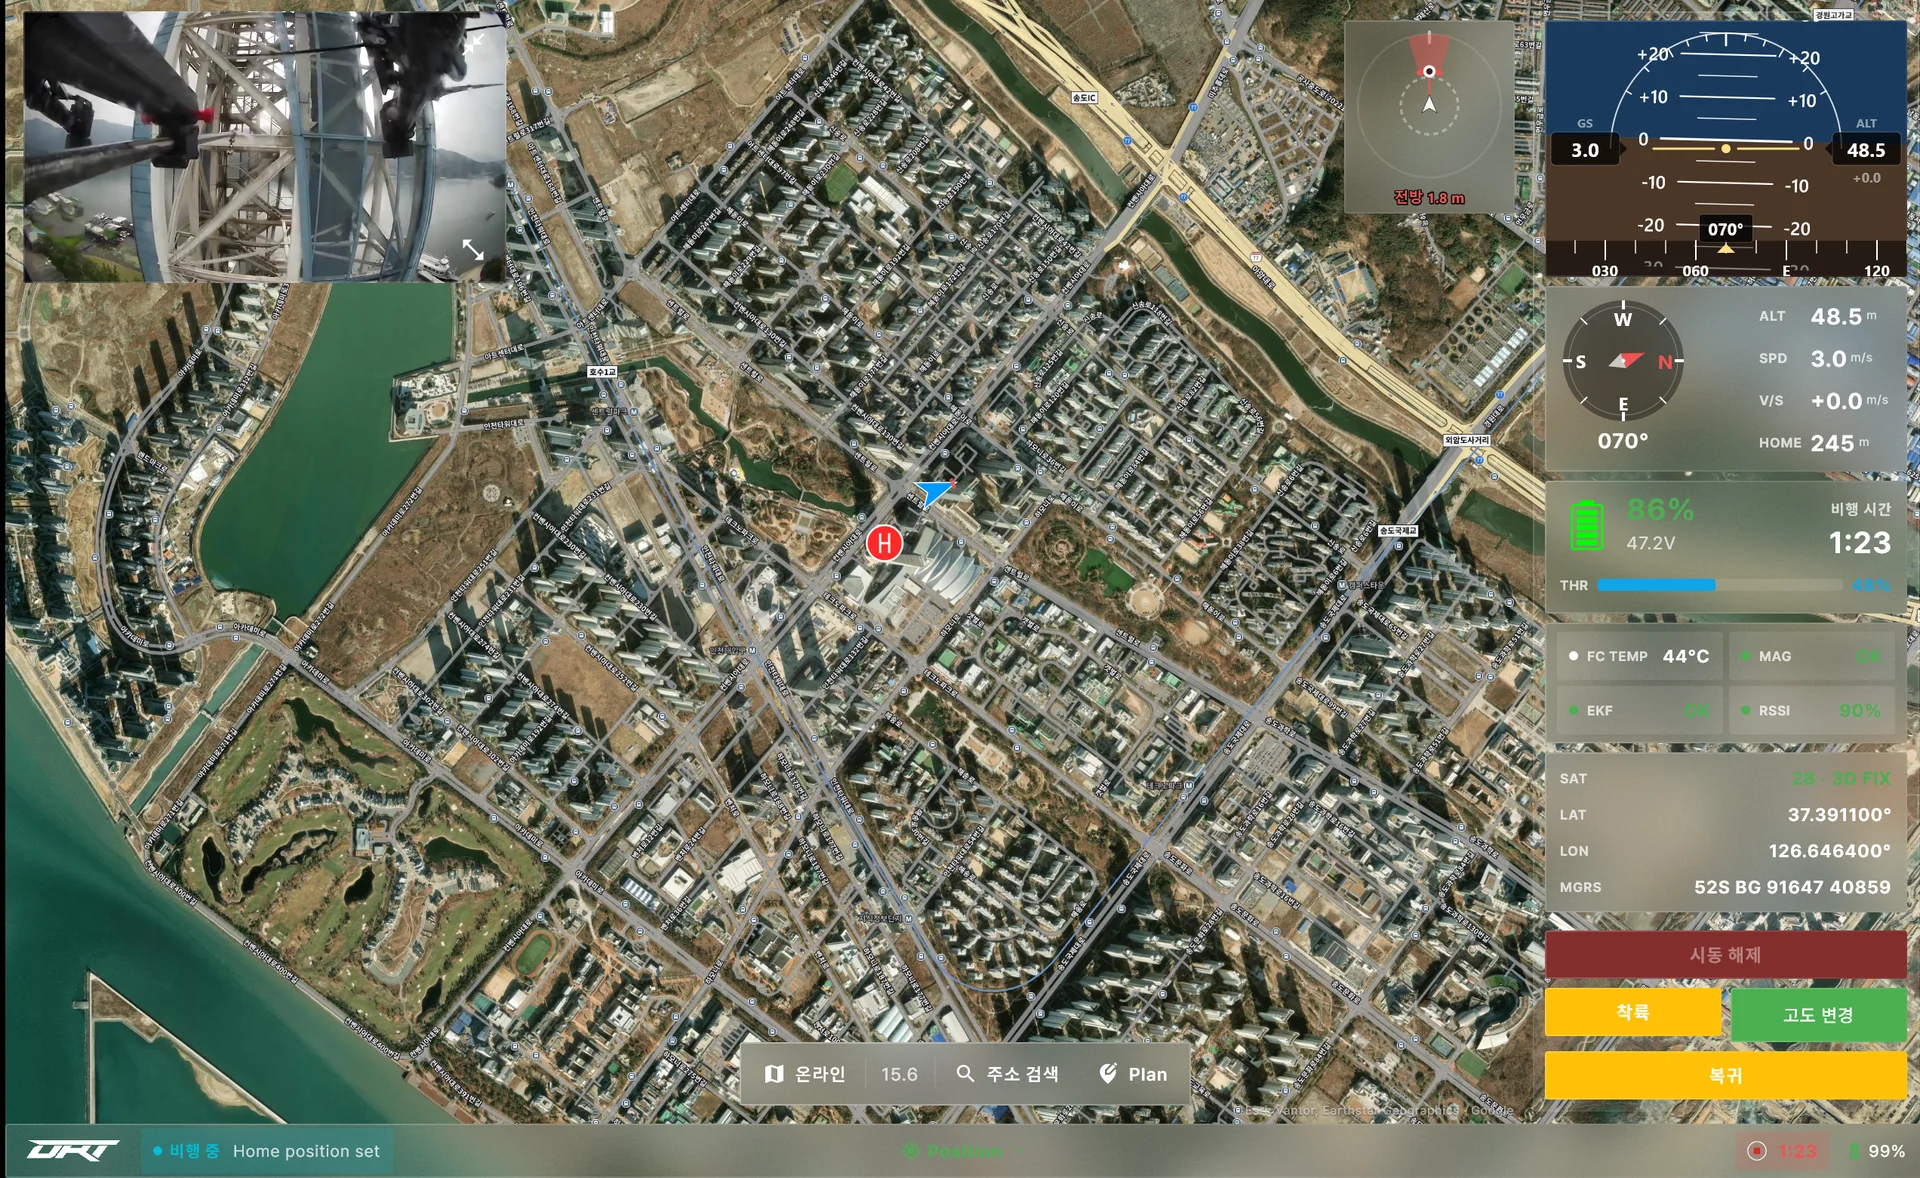
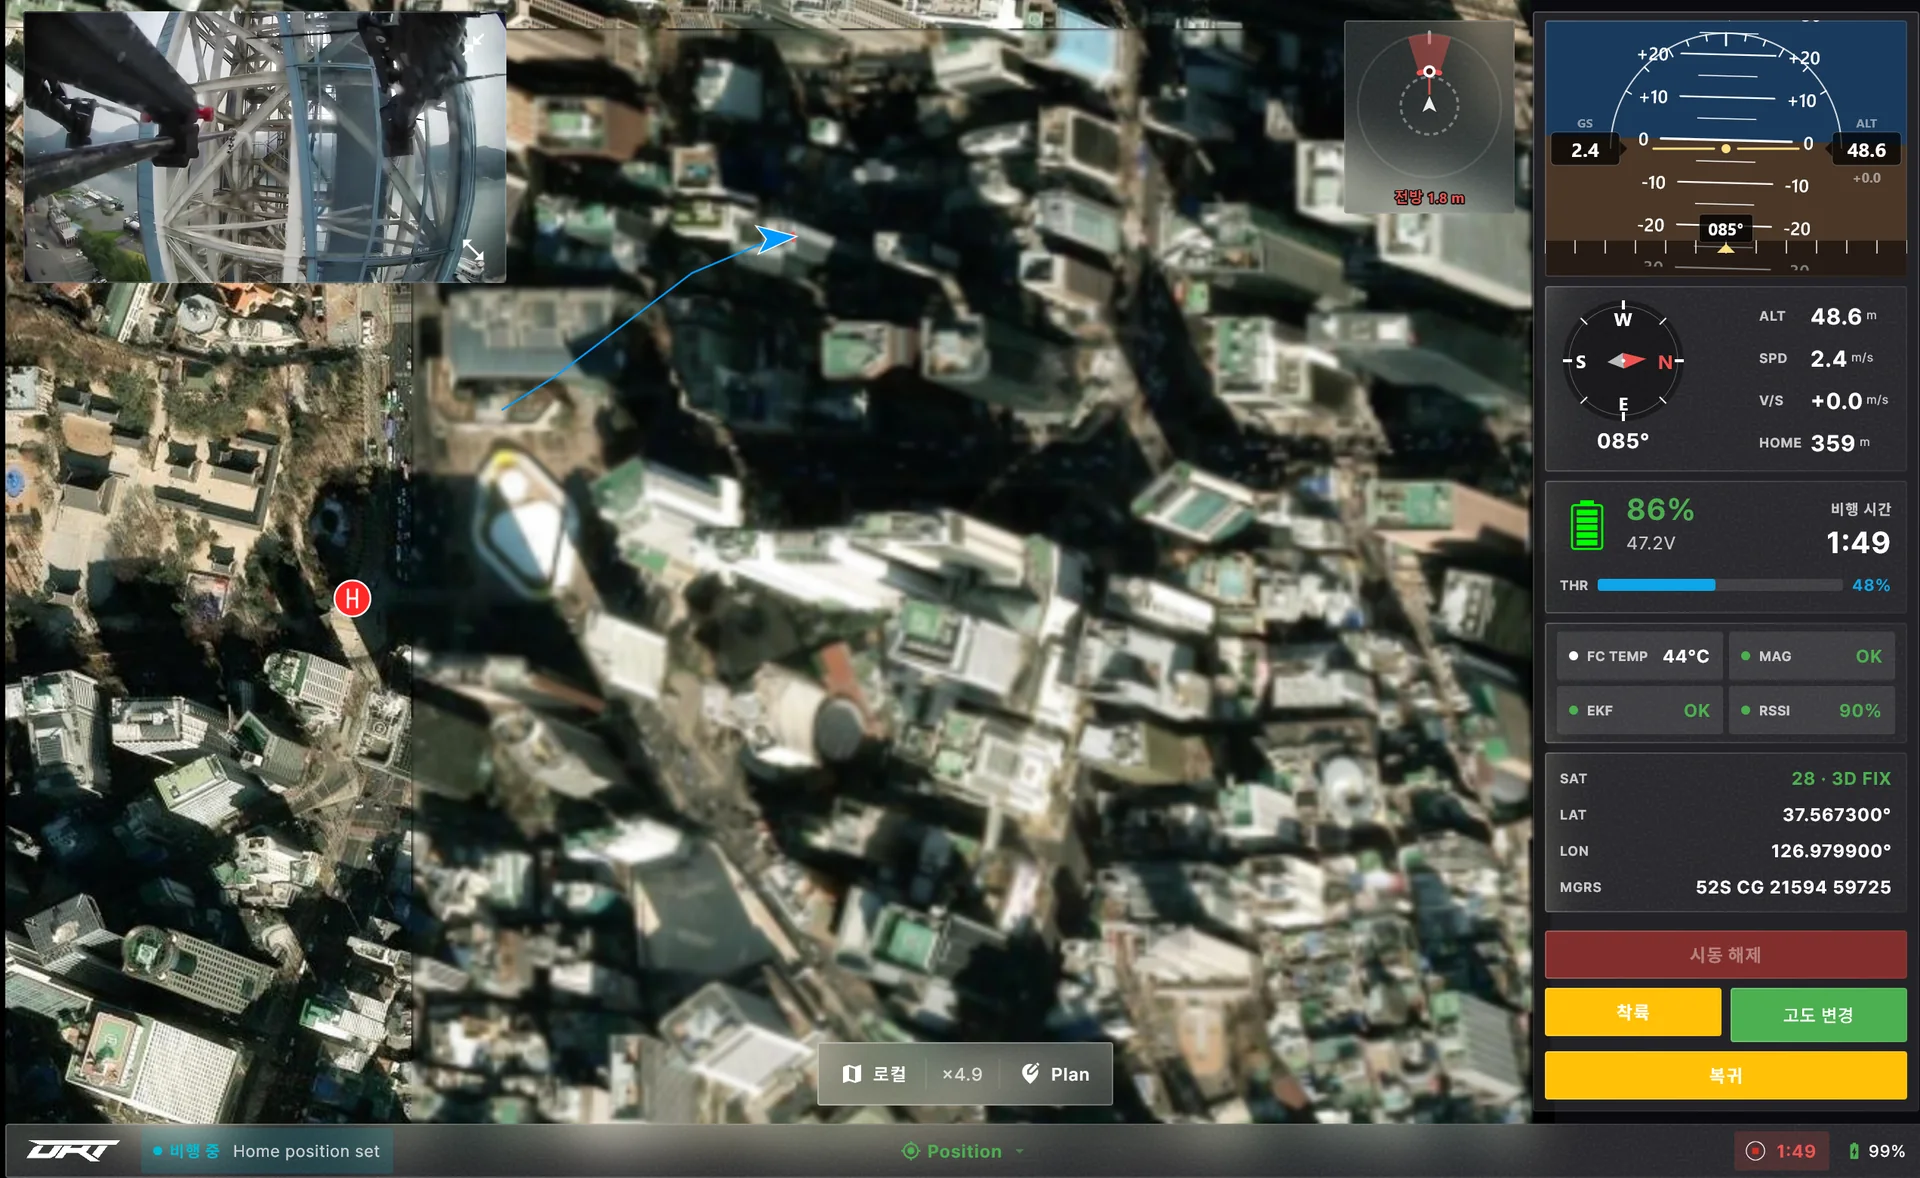
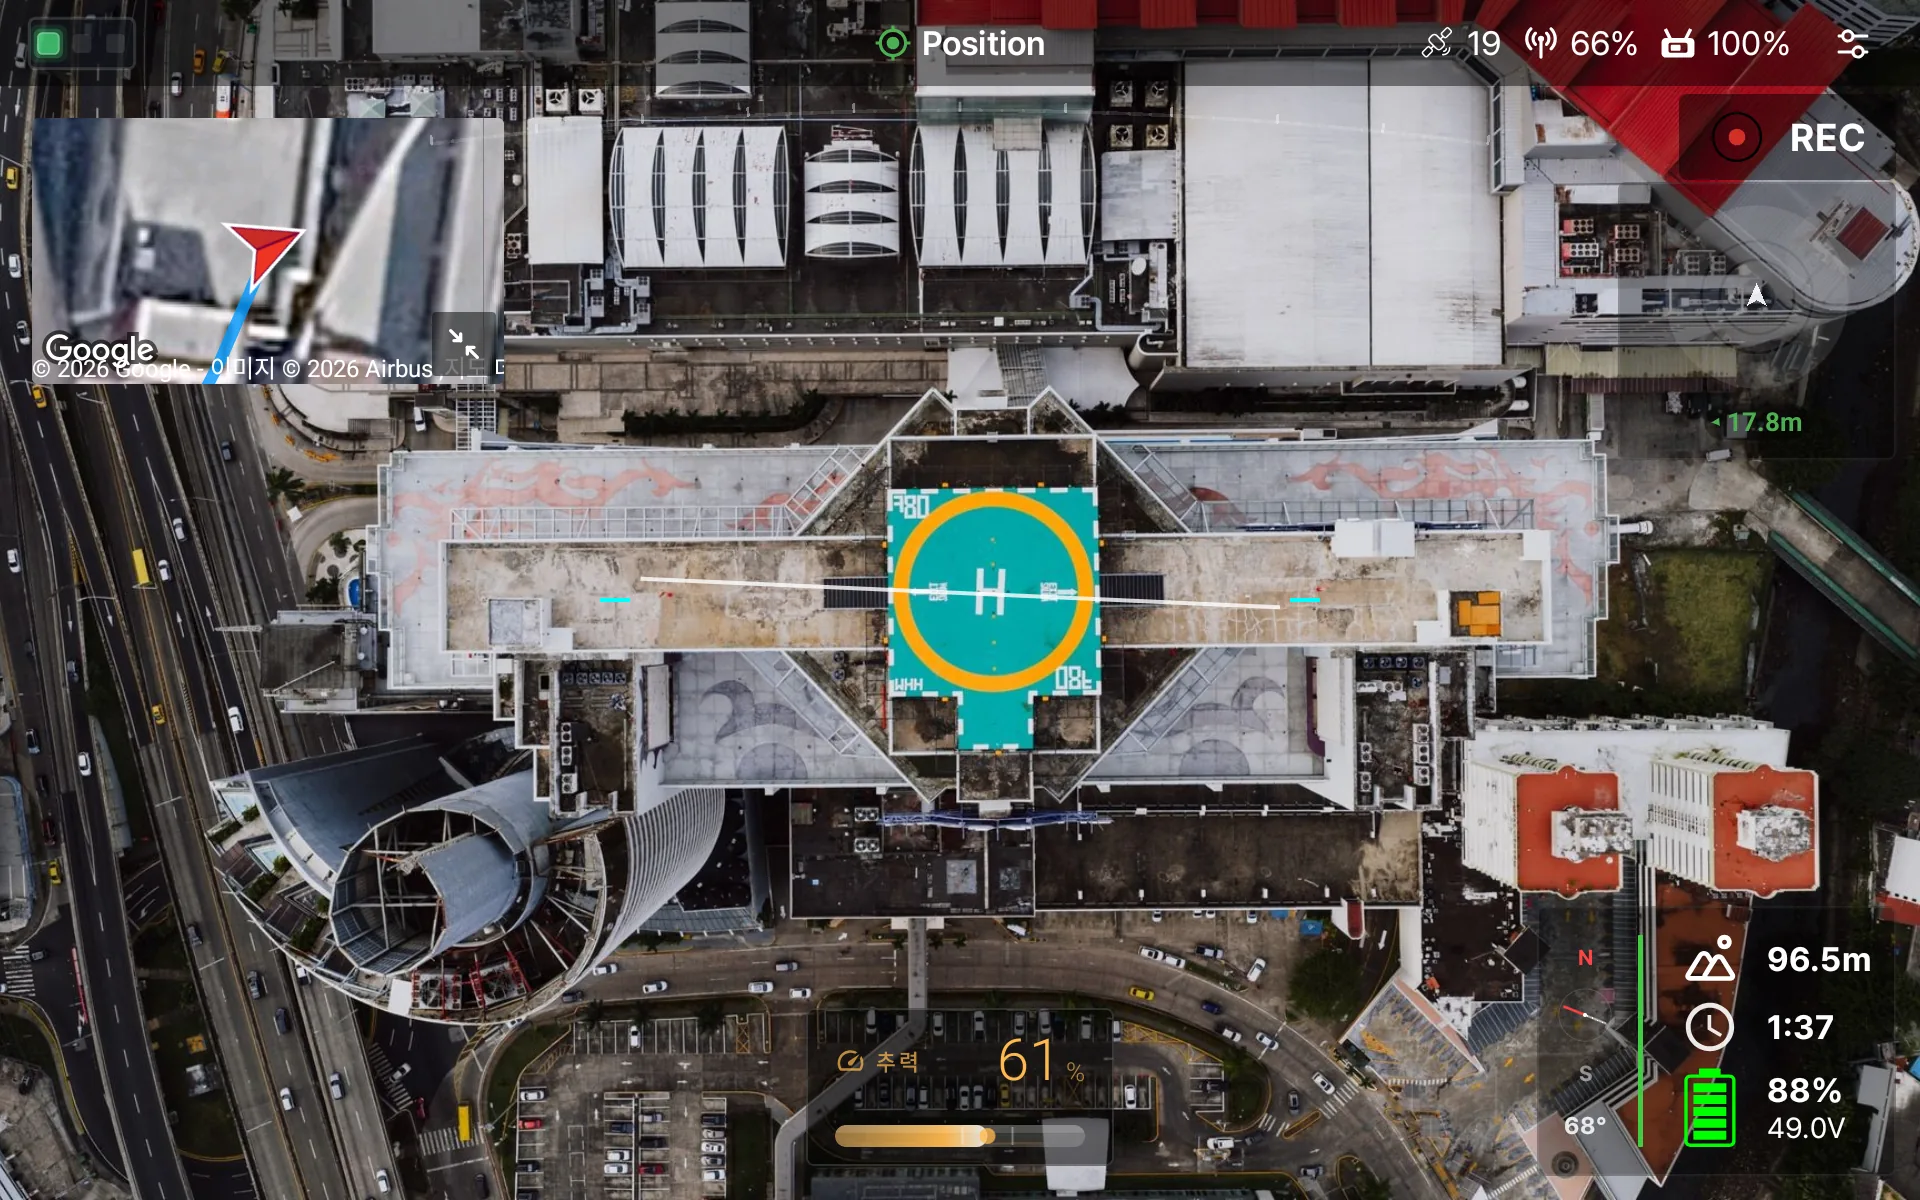
DRTView は送信機のメイン画面です。機体との接続、映像の受信、バッテリー・衛星の状態を 1 つの画面にまとめ、機体が判定した始動前チェックの結果を確認してから、ボタン 1 つで飛行を開始します。
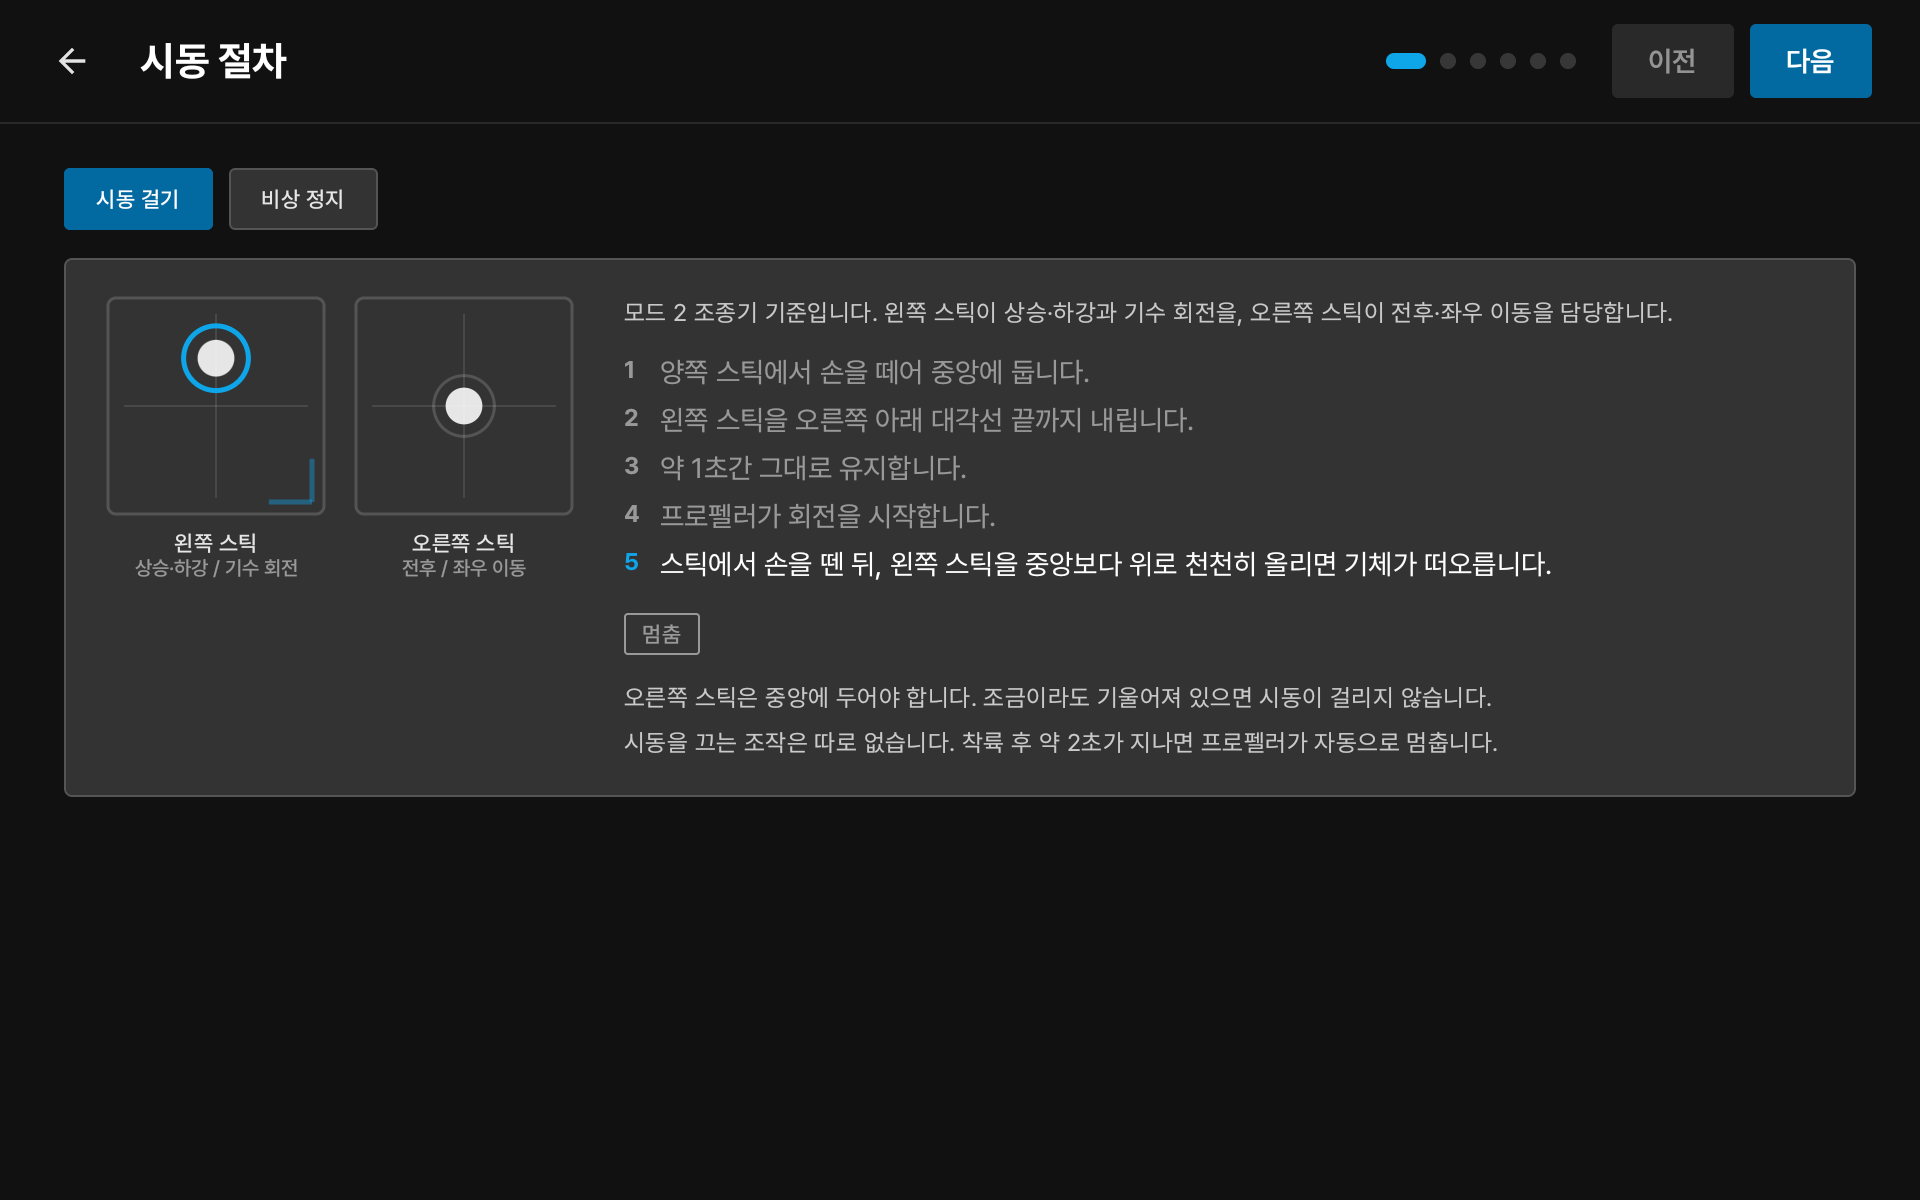
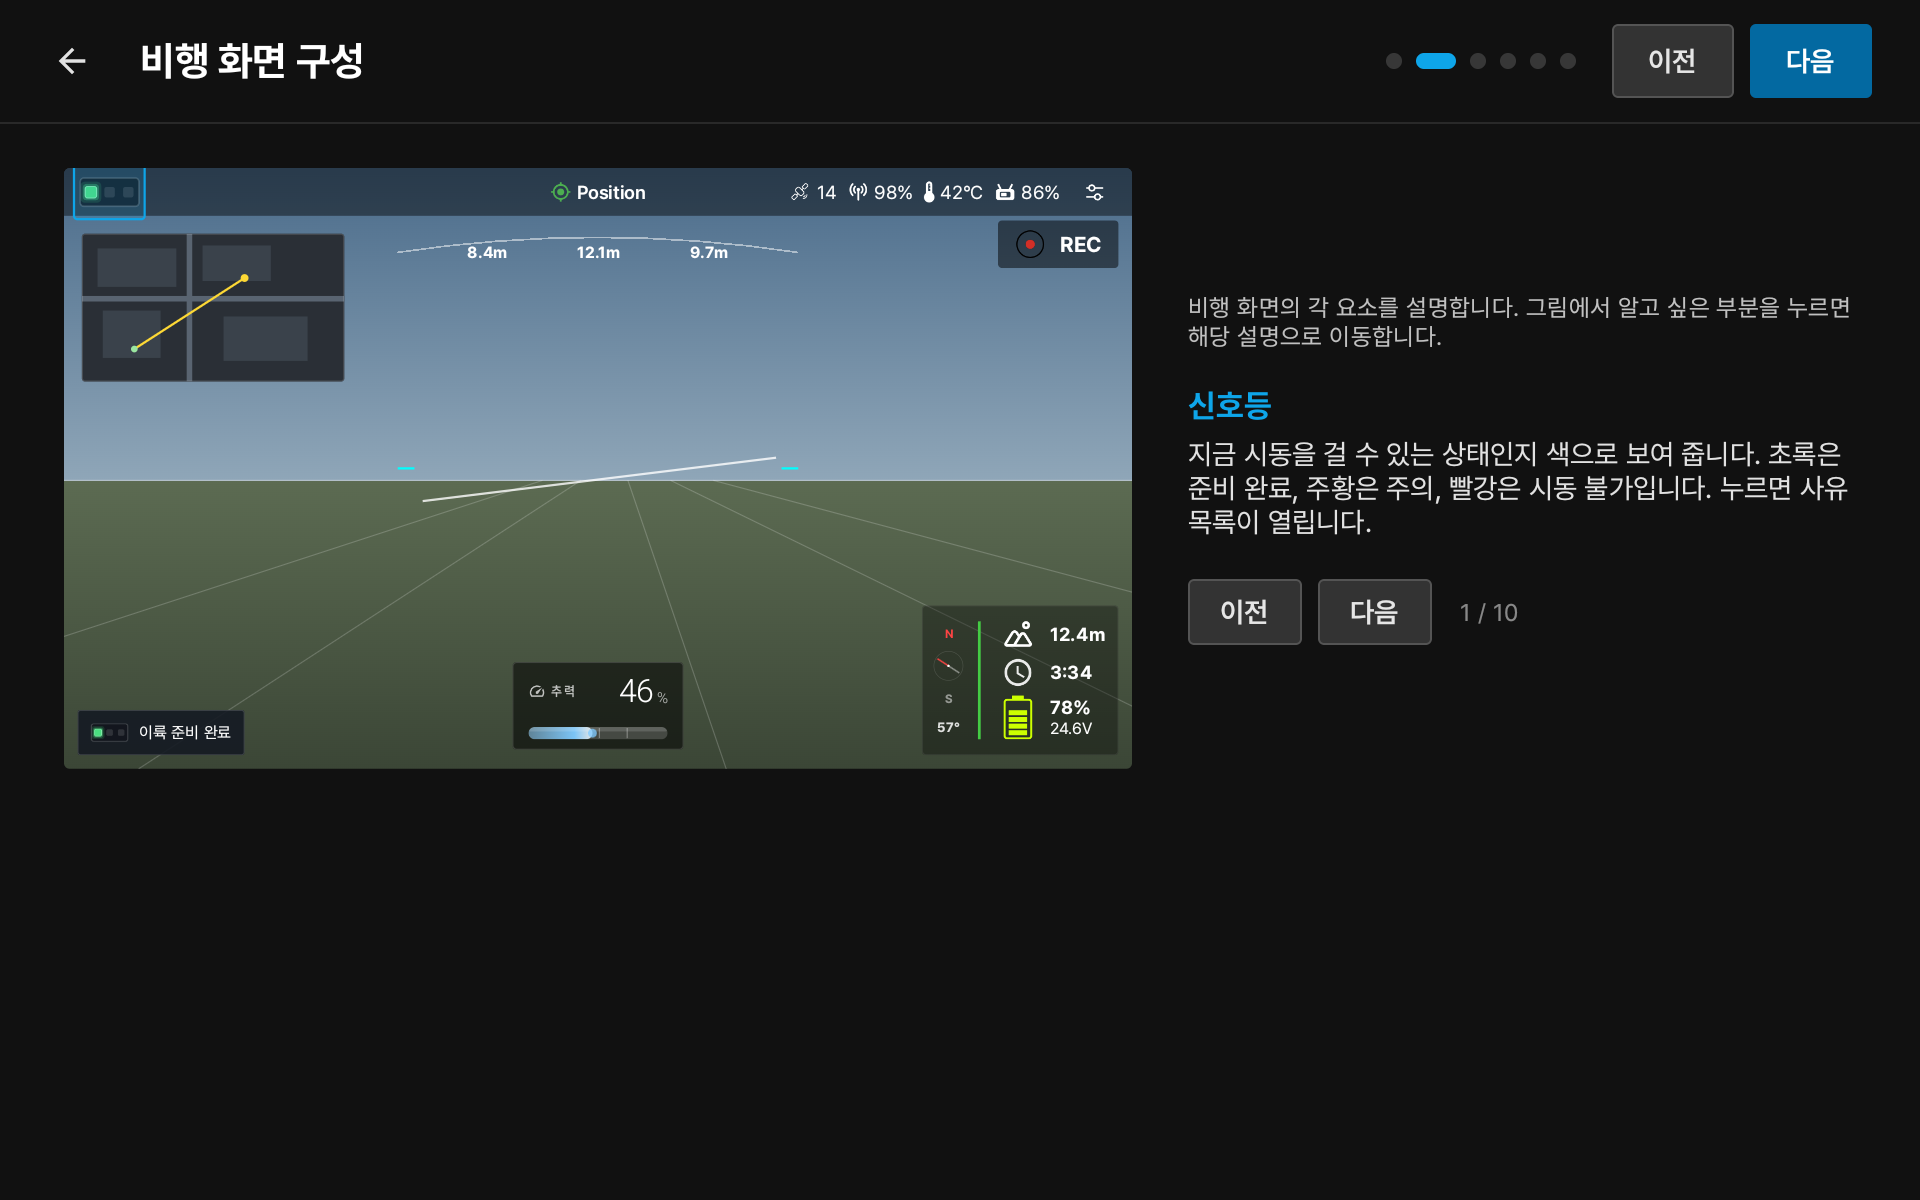
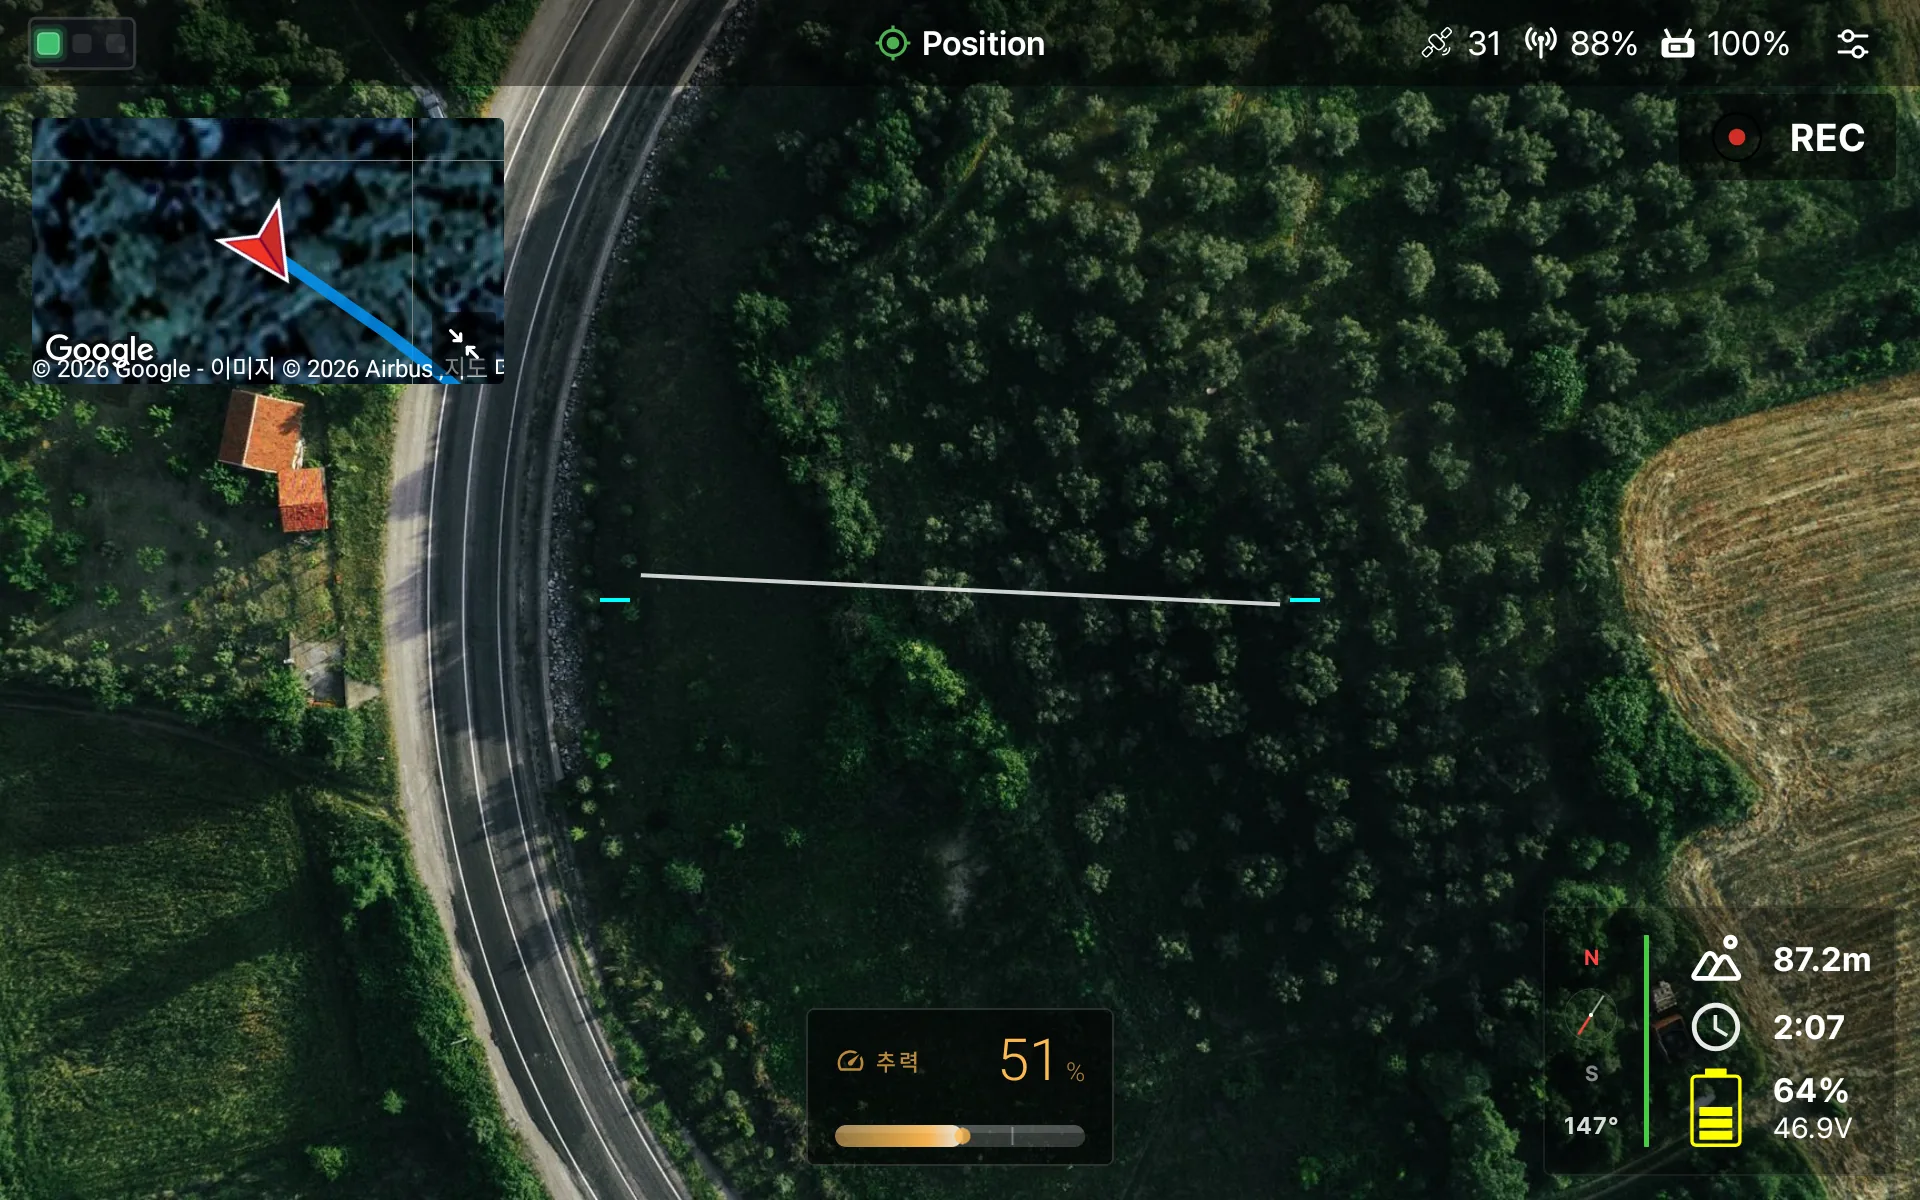
自社開発の映像パイプラインが、H.264・H.265 の映像を描画します。
高度・飛行時間・バッテリー・推力は、画面の端に整理されます。
同じ画面で操作でき、元の画質での録画もボタン 1 つで行えます。
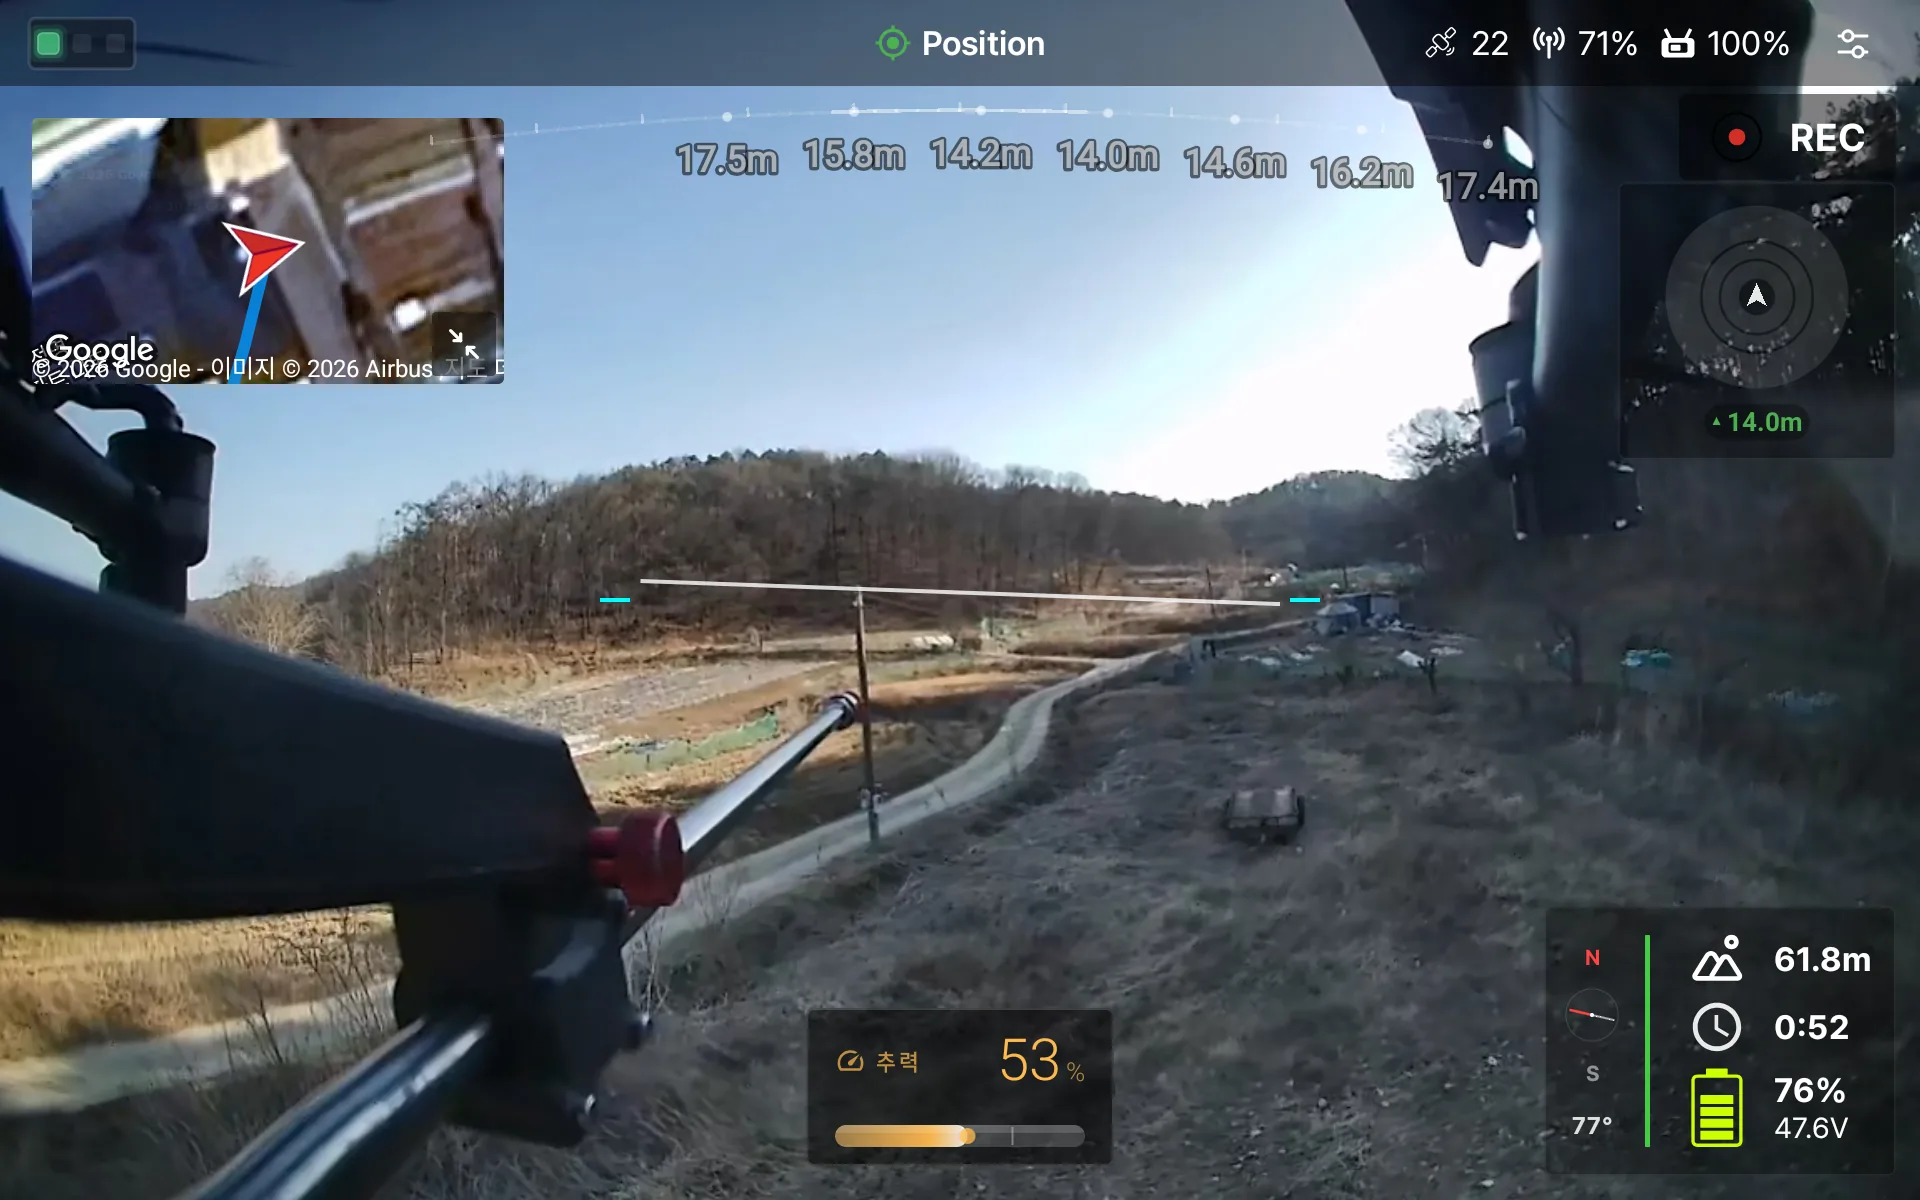
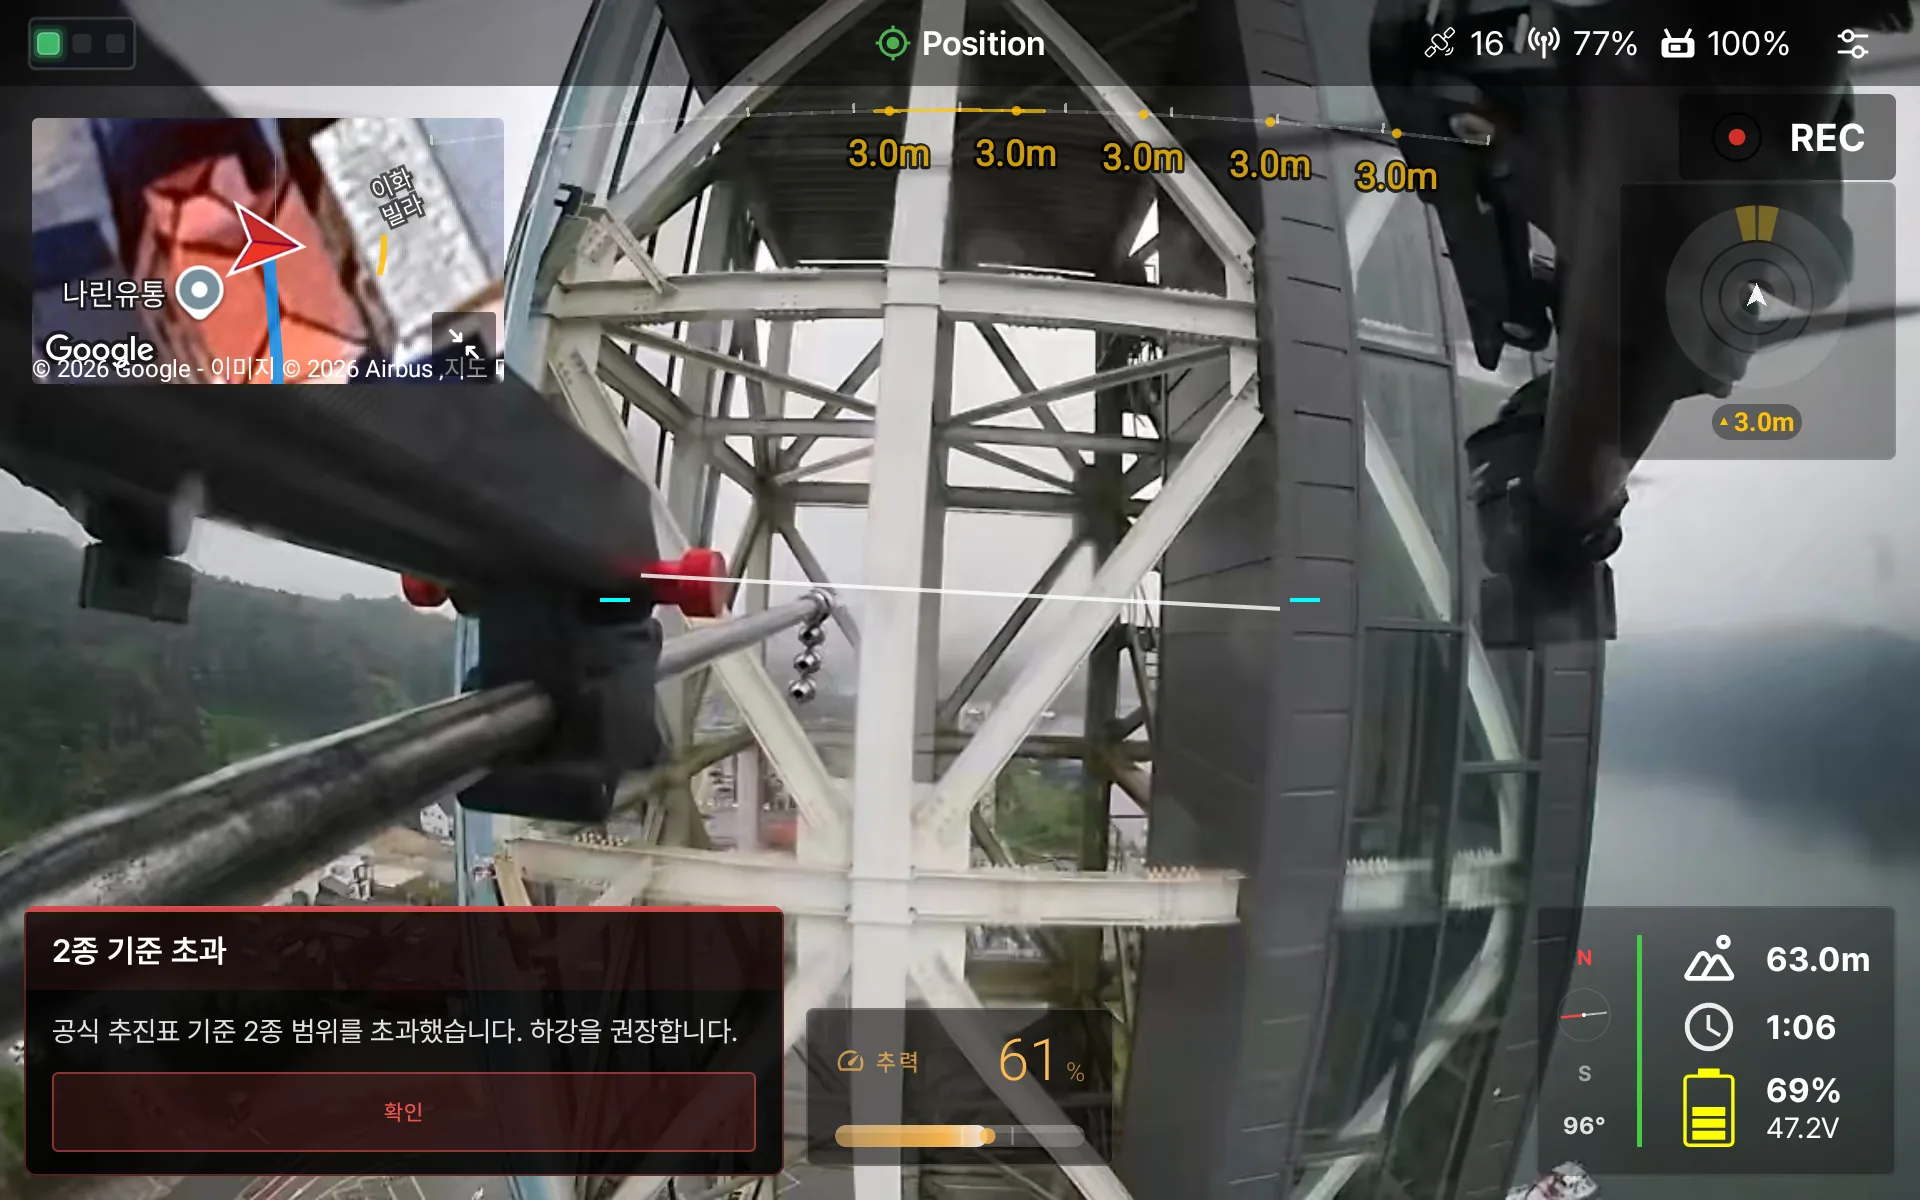
機体が検出した距離を、方向別のリボンと前方の数値で映像の上に
機体の異常と運用限界の超過を、すぐにバナーで
画面を見られないときでも、韓国語・英語・日本語の音声で
推力から総重量を推定し、推進力表の範囲を超えると降下を勧告
最後の値を保持し、同じ機体が復帰すると自動で続行
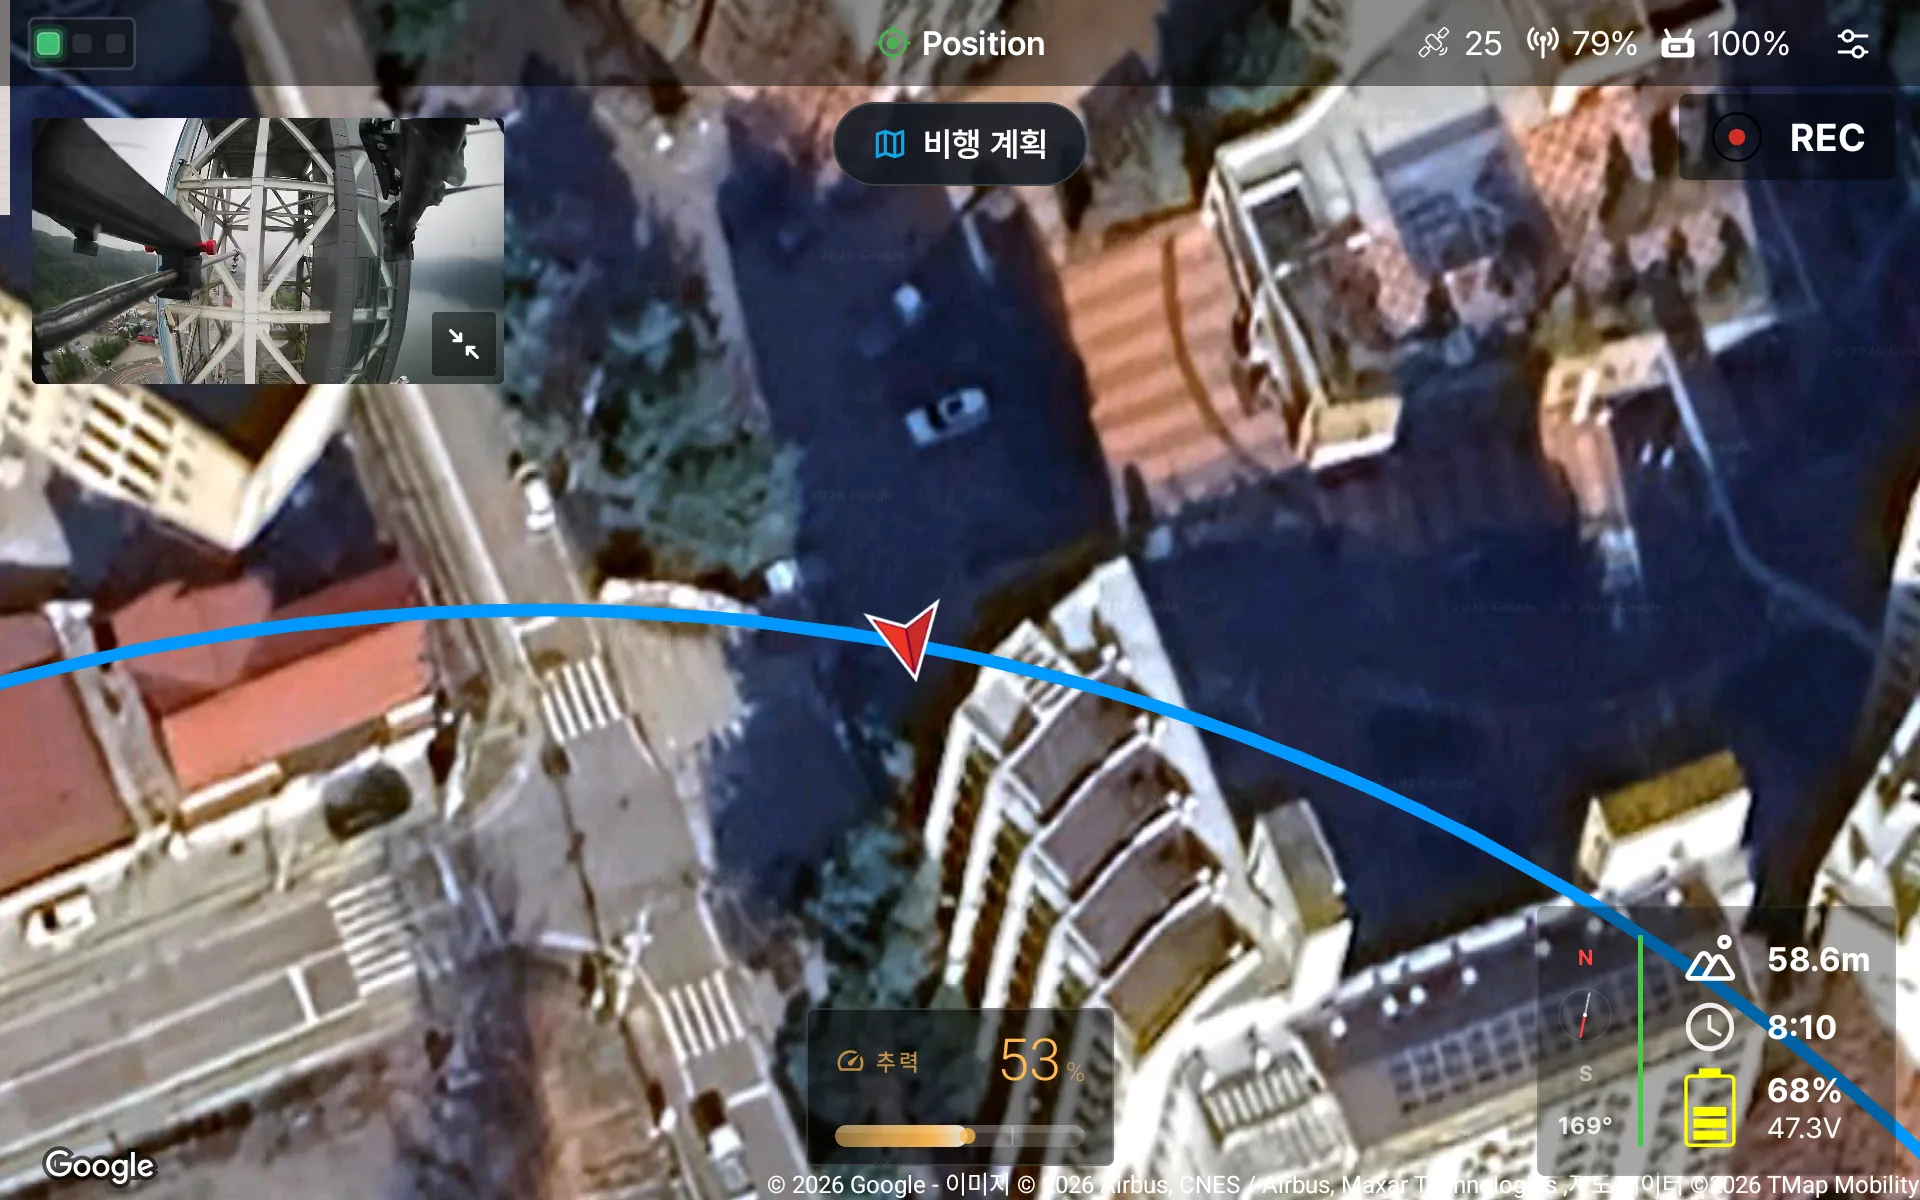
リアルタイムの位置と飛行してきた経路が、地図にそのまま残ります。飛行禁止空域と管制空域は色分けされているため、ほかの資料がなくても、アプリで飛行できるかどうかを判断できます。
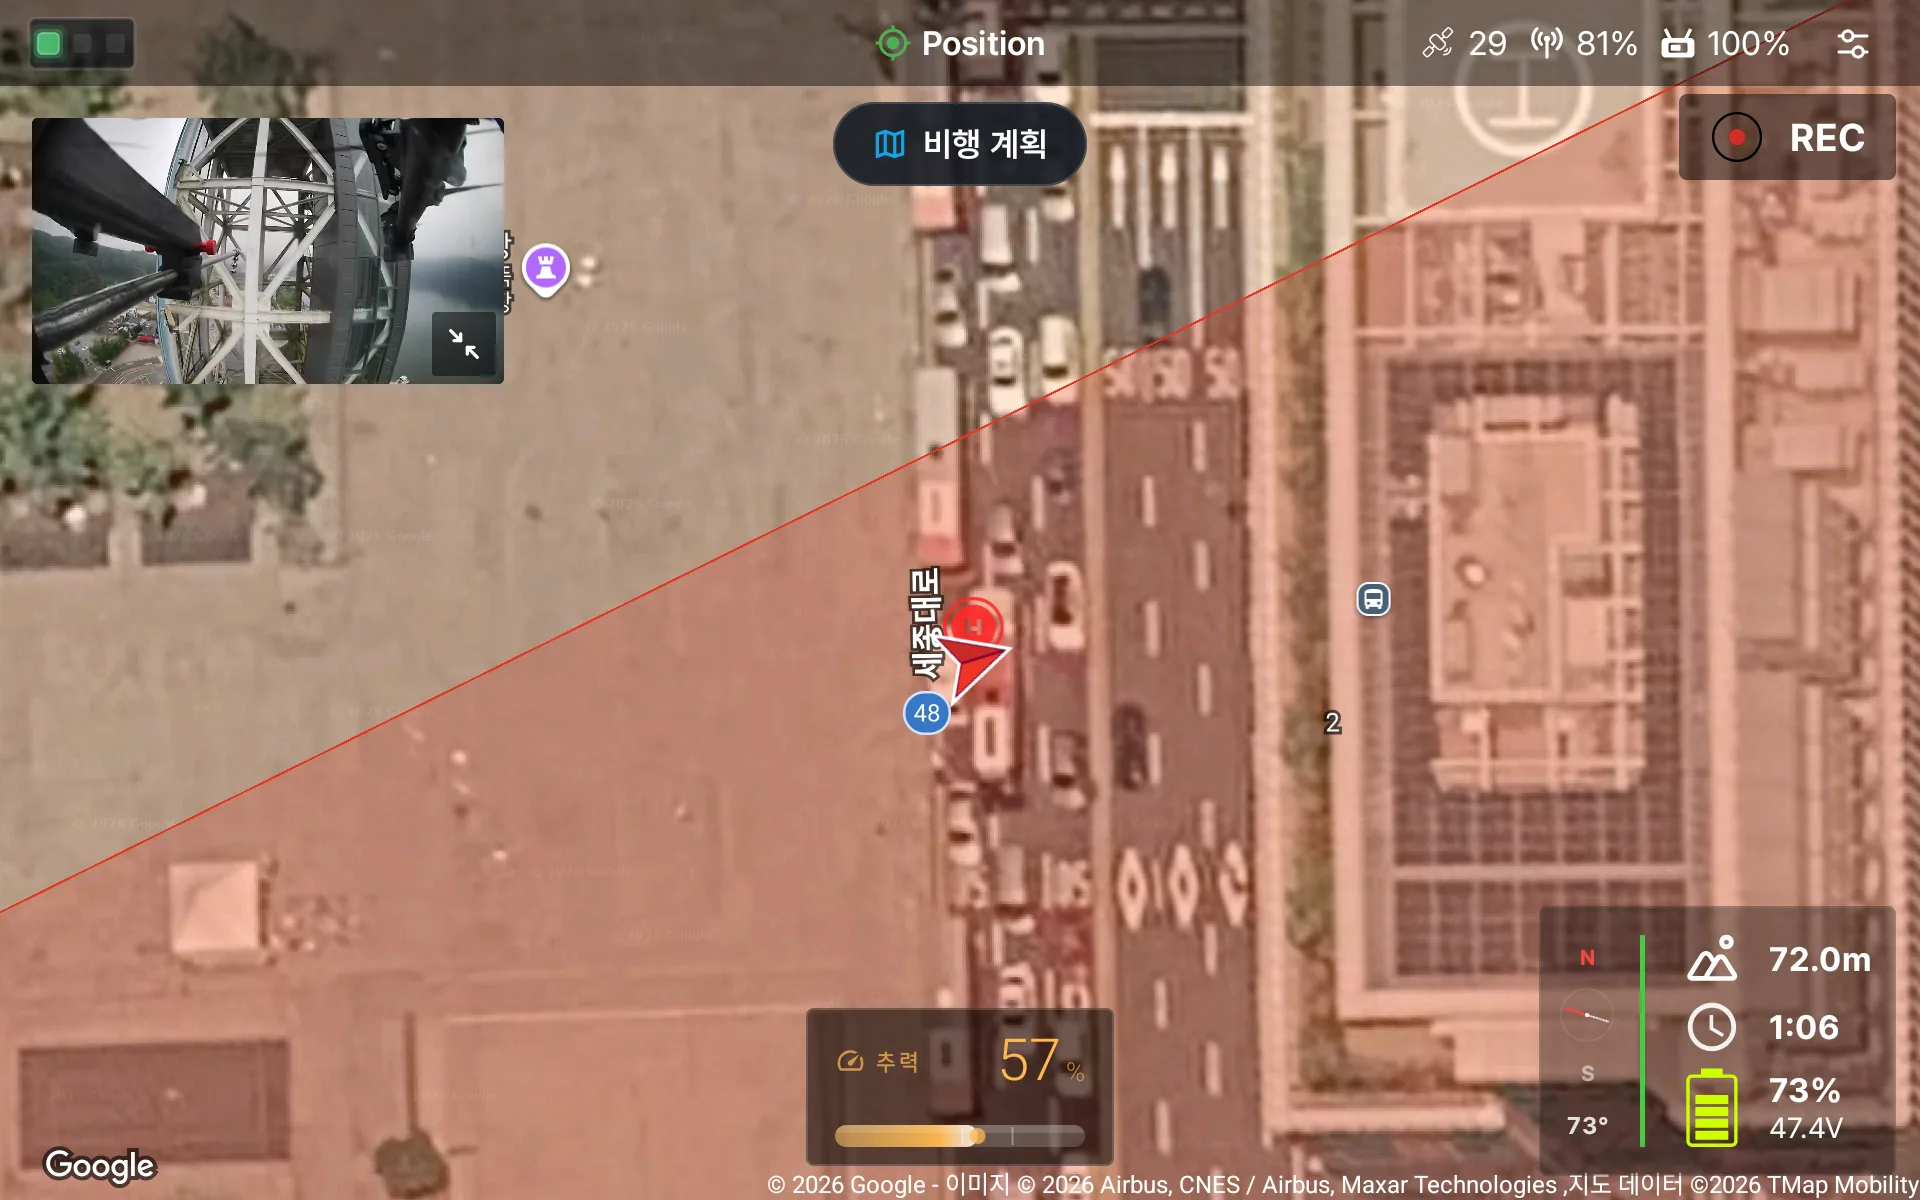
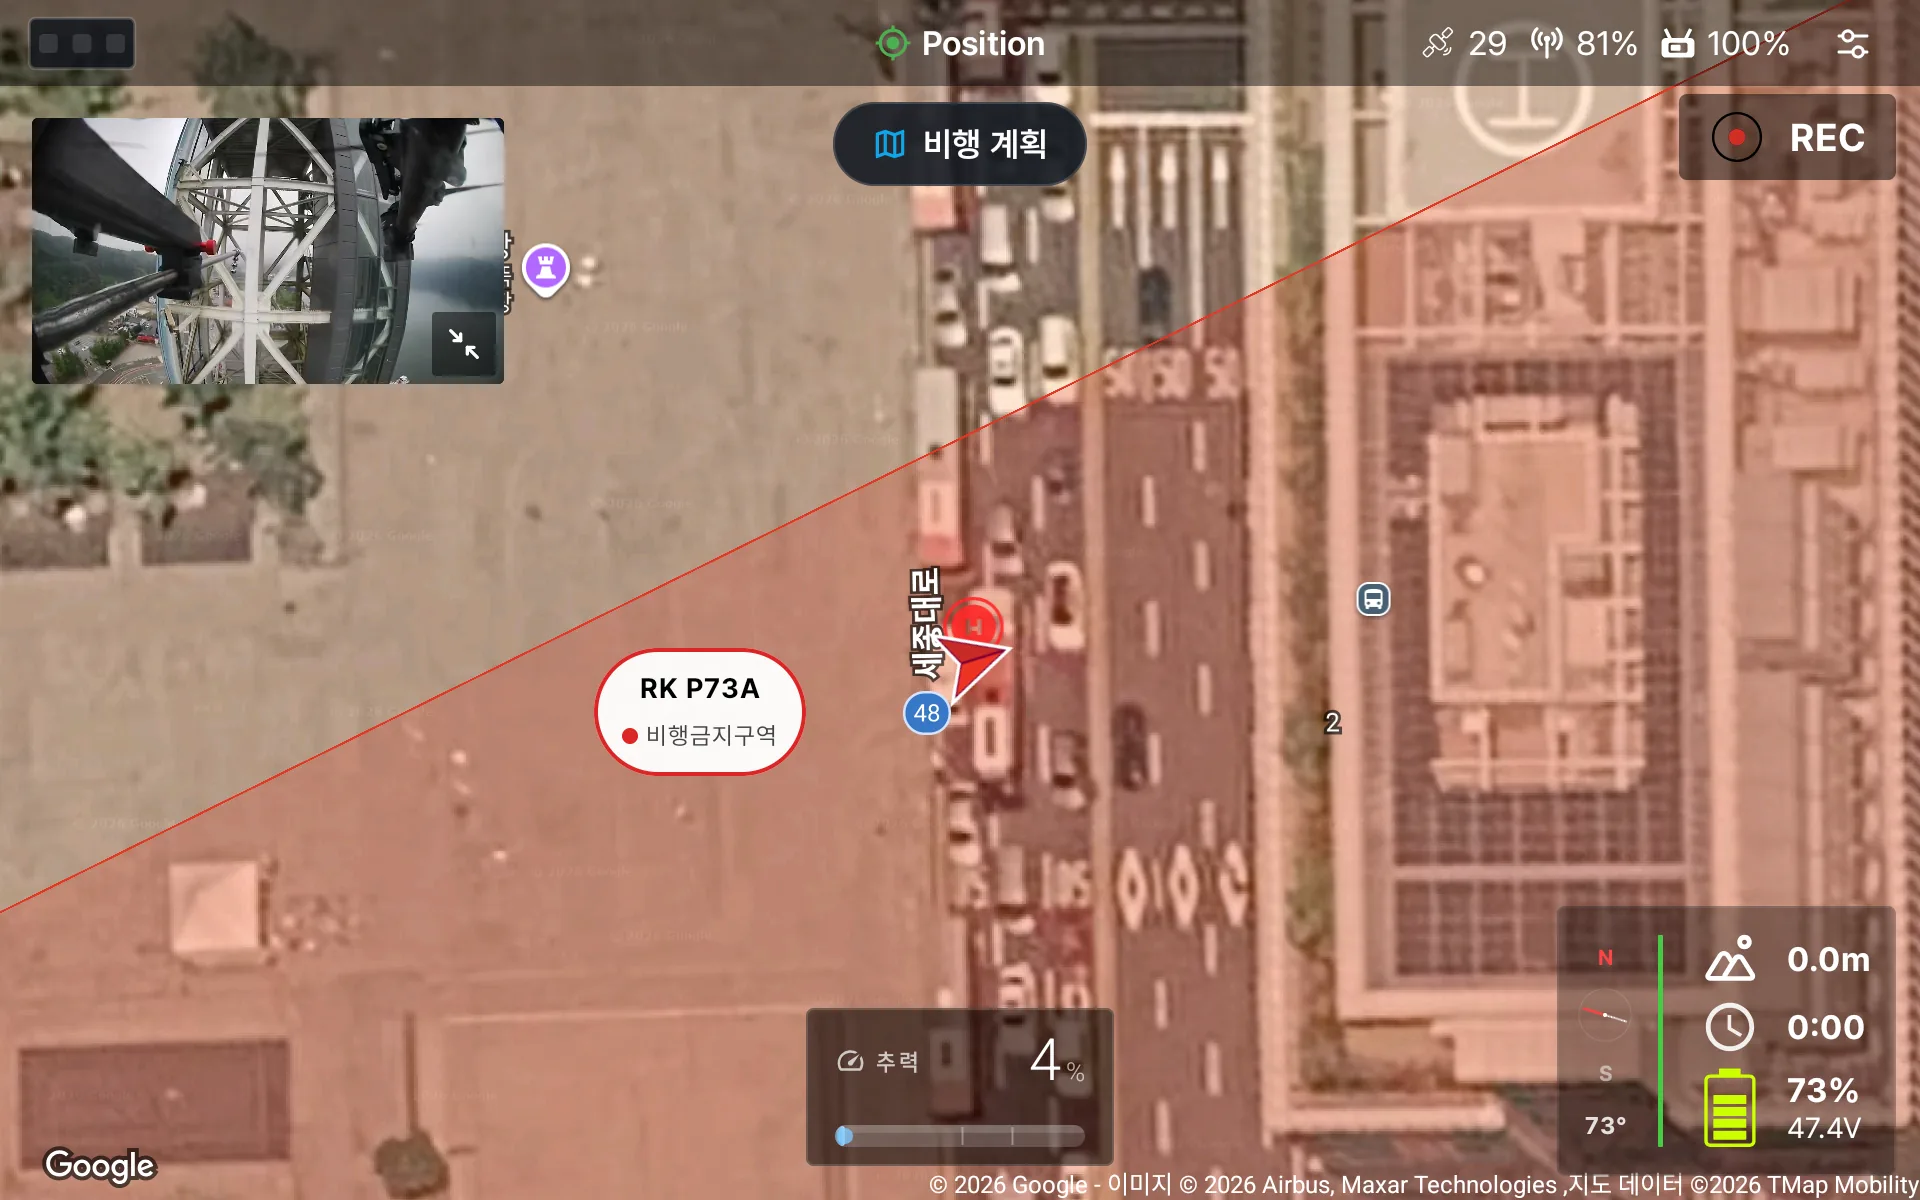
同じ PX4 の機体を、汎用のオープンソースの地上管制ソフトで飛ばす場合と DRTView で飛ばす場合では、運用者が見るものがこれだけ違います。
すべての項目が 1 つの画面に一度に表示されます。
今必要な情報だけを表示し、開発ツールは一段階奥に置きます。
英語のコードと短い文言が表示されます。
韓国語の文章と音声で、どう対応すればよいかまでお知らせします。
始動できない理由を、ログから探す必要があります。
ホーム画面で、点検結果を項目ごとに確認できます。
オンラインの地図に依存します。
空域の色分け、保存した地図と独自の航空写真により、閉域網でも使えます。
専用の装備とミッション機能を使えません。
NEXA1・DRT Q を自動で認識し、機体ごとの画面と機能を開きます。
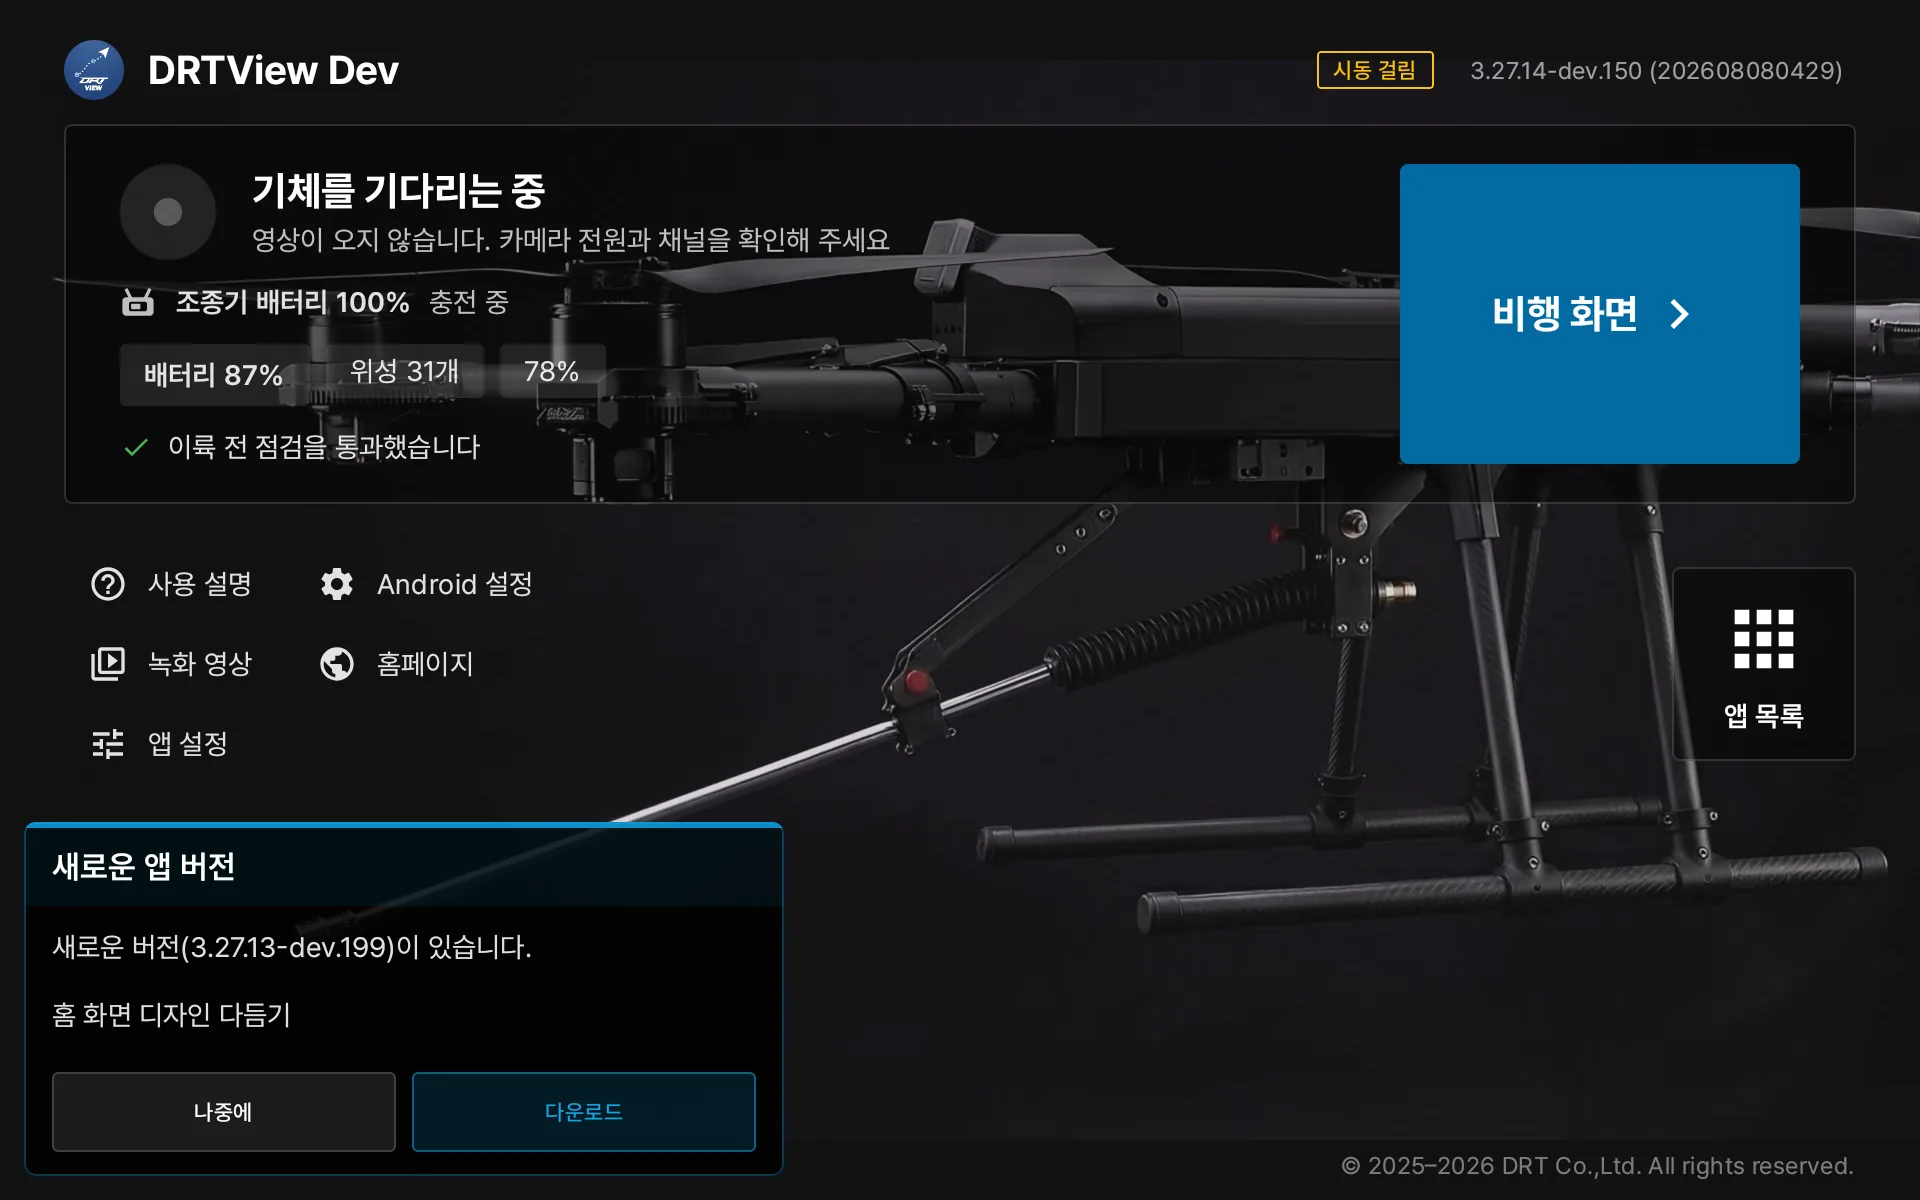
インターネットに接続するだけで、アプリと機体のパラメーターを最新の状態に保ちます。
通信記録が送信機に残り、サーバーにアップロードされて、遠隔診断の根拠になります。
再エンコードせずに元の画質で保存し、送信機ですぐに再生できます。
機体のフライトログを送信機にダウンロードし、解析や整備の判断に使います。
スティックのキャリブレーションと、チャンネル・機能の割り当てをウィザードが案内します。ジョイスティックも同じです。
機体ごとに専用のかんたん設定があります。DRT Q では、操作感エディターでプリセットと応答カーブを選びます。さらに深く進むと、1,000 以上の PX4 パラメーターのすべてをグループと検索で開けます。適用前に変わる値を比較でき、モーターとサーボを 1 つずつテストできます。
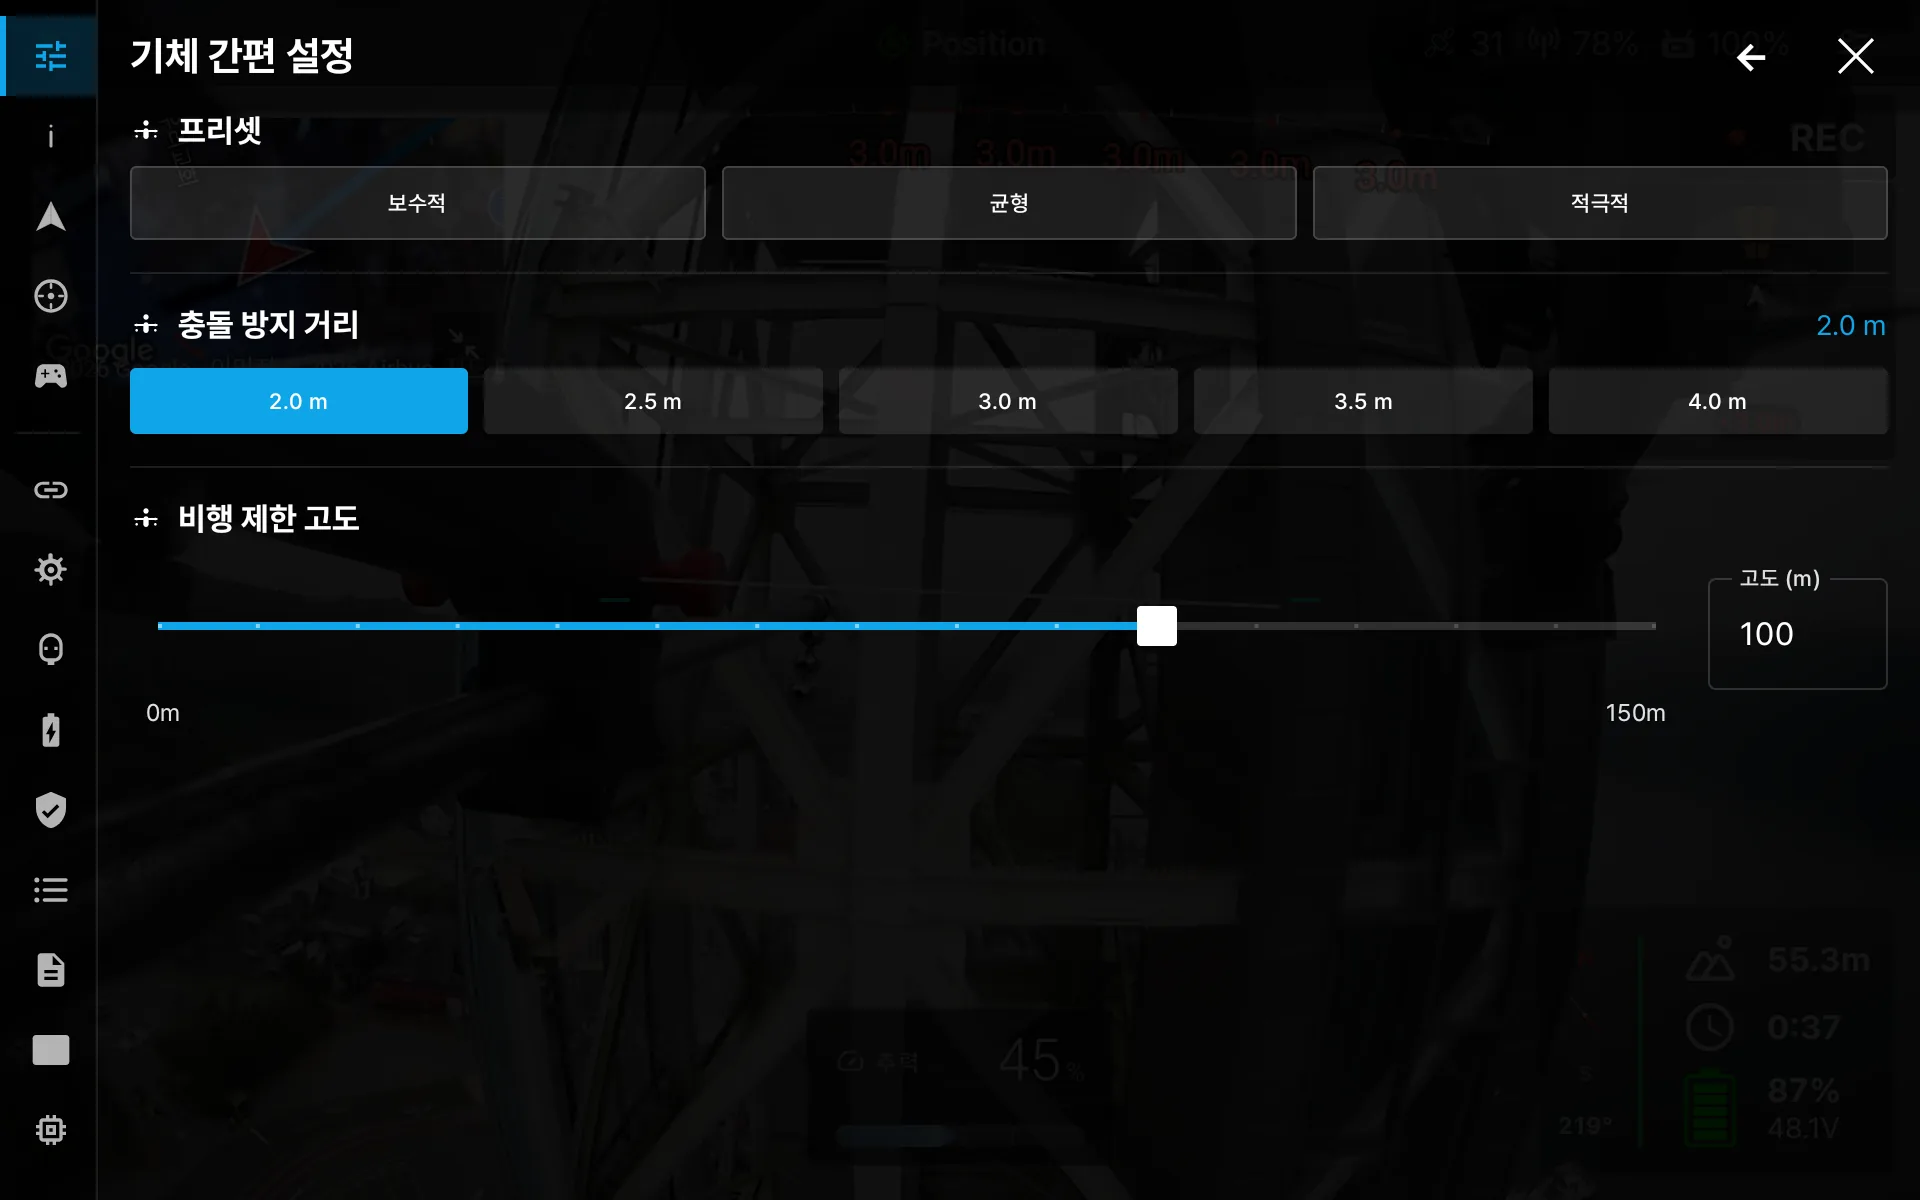
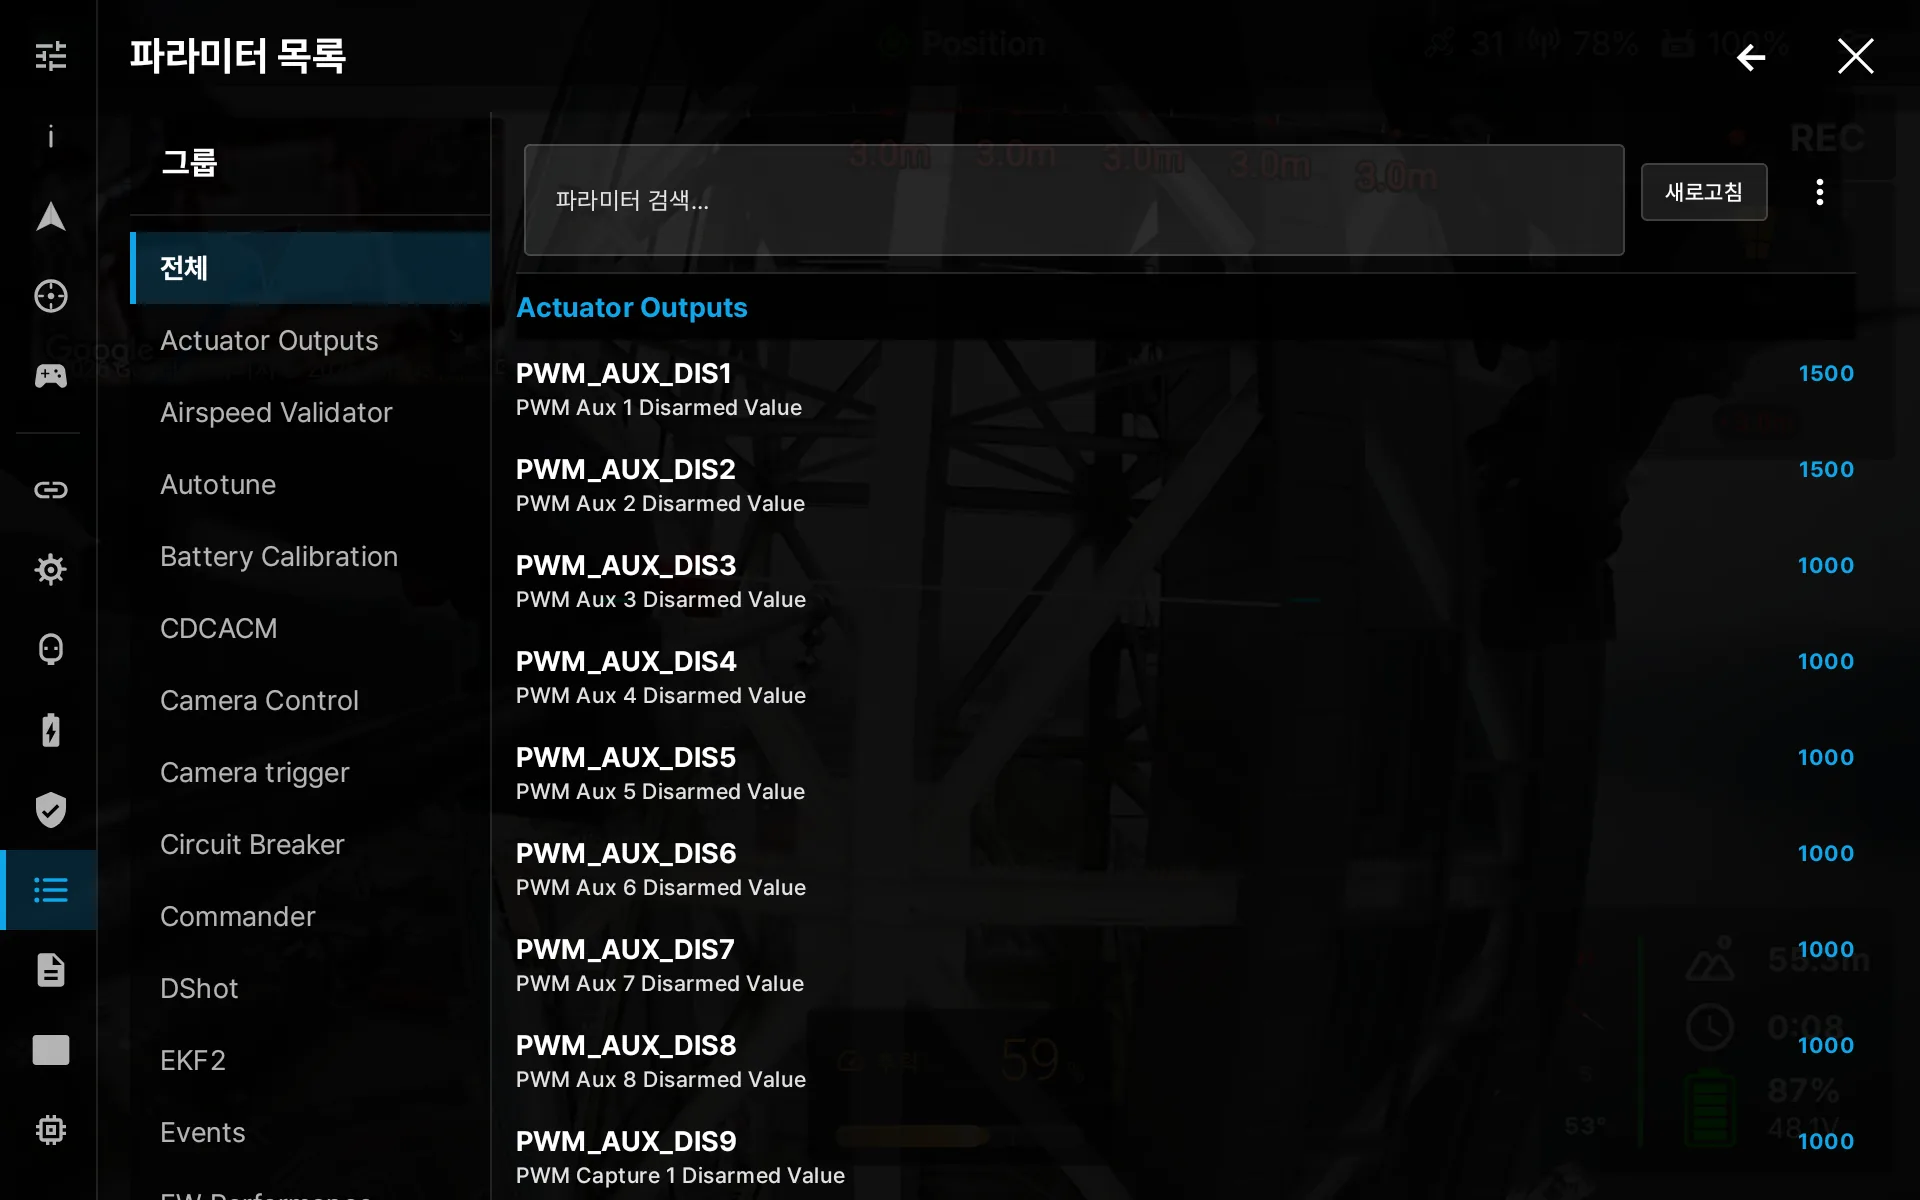
NEXA1・DRT Q などの自社の機体は、専用ハードウェア、ミッション機能、機体ごとの設定画面まで連携します。
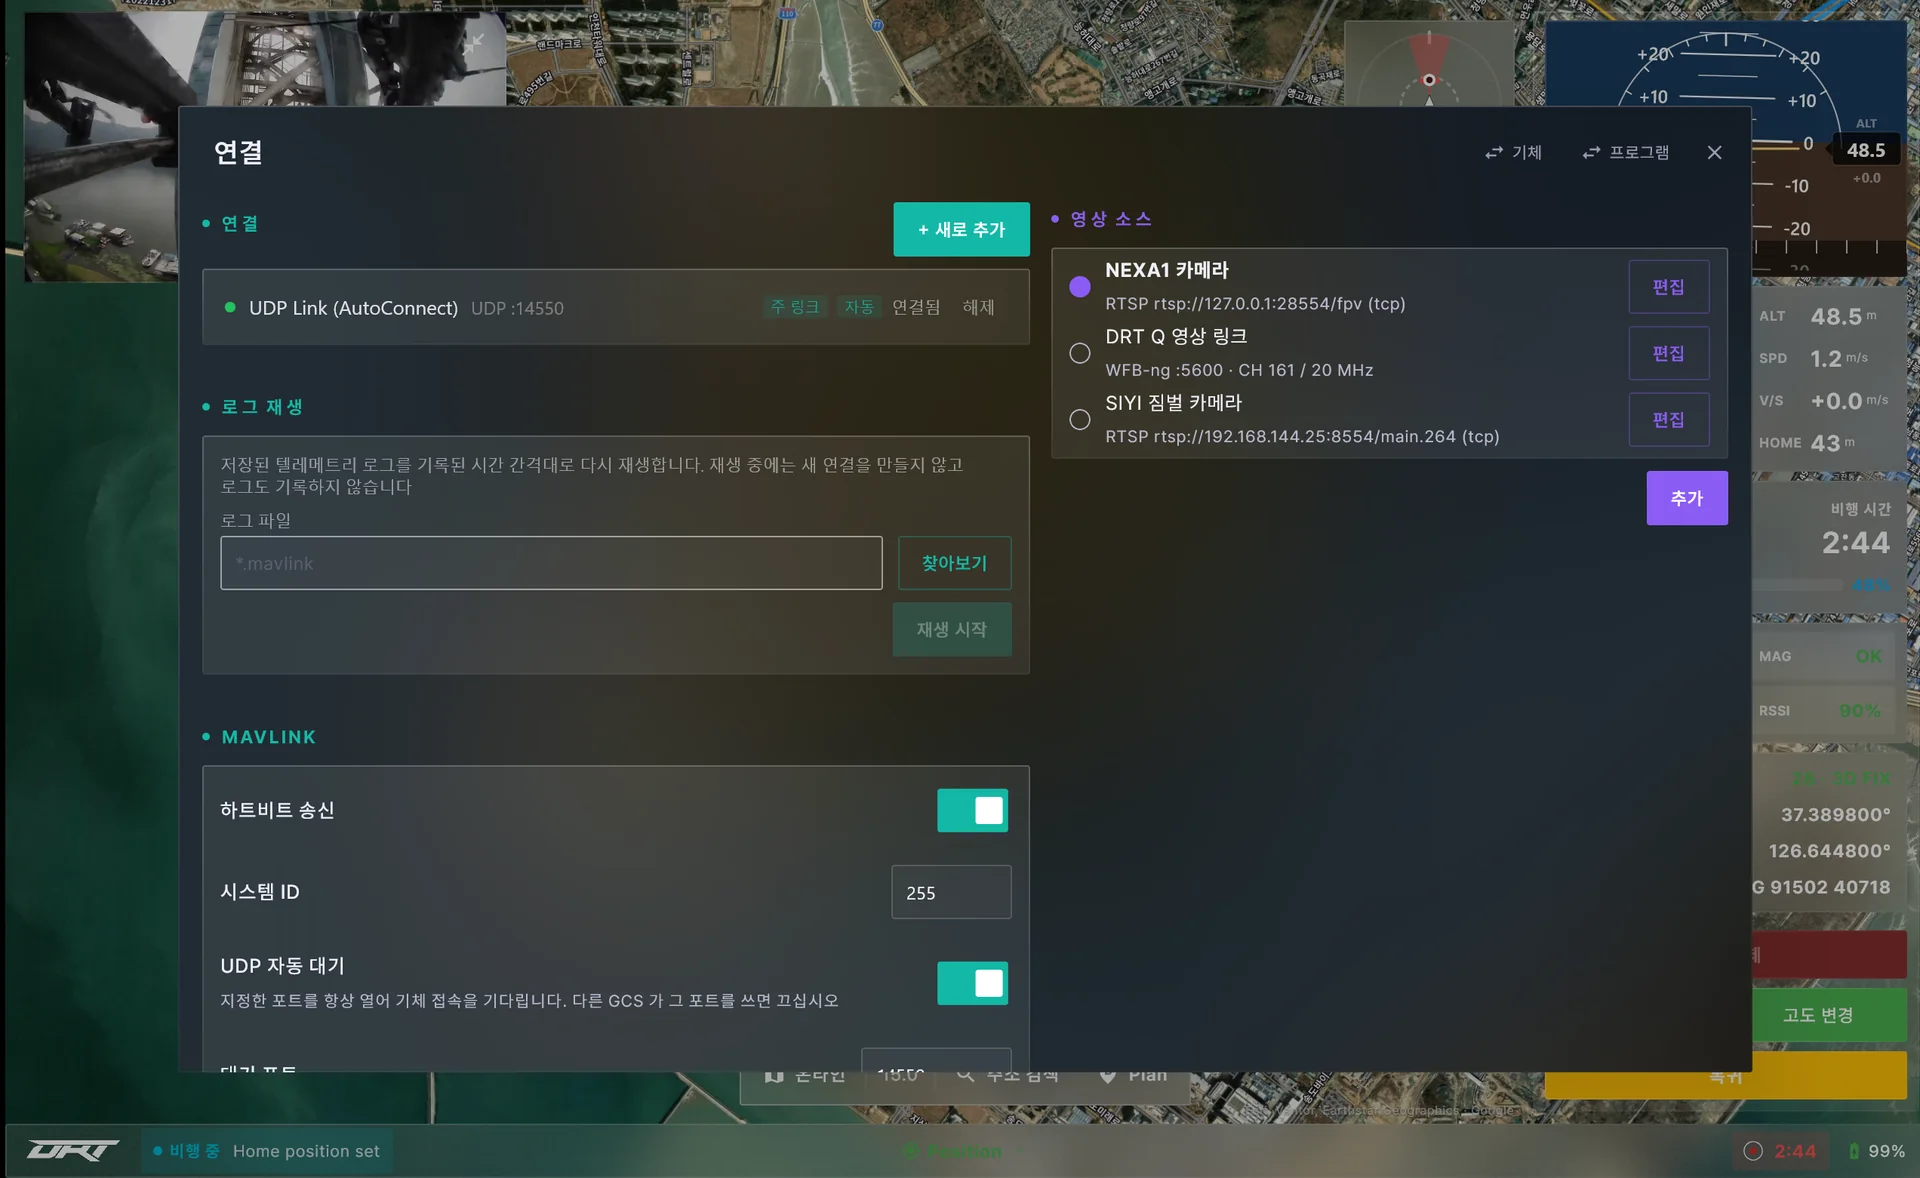
USB・UDP・TCP・Bluetooth で接続します。複数のリンクを同時に接続すると主リンクが自動で切り替わり、MAVLink の署名で操作コマンドを保護します。
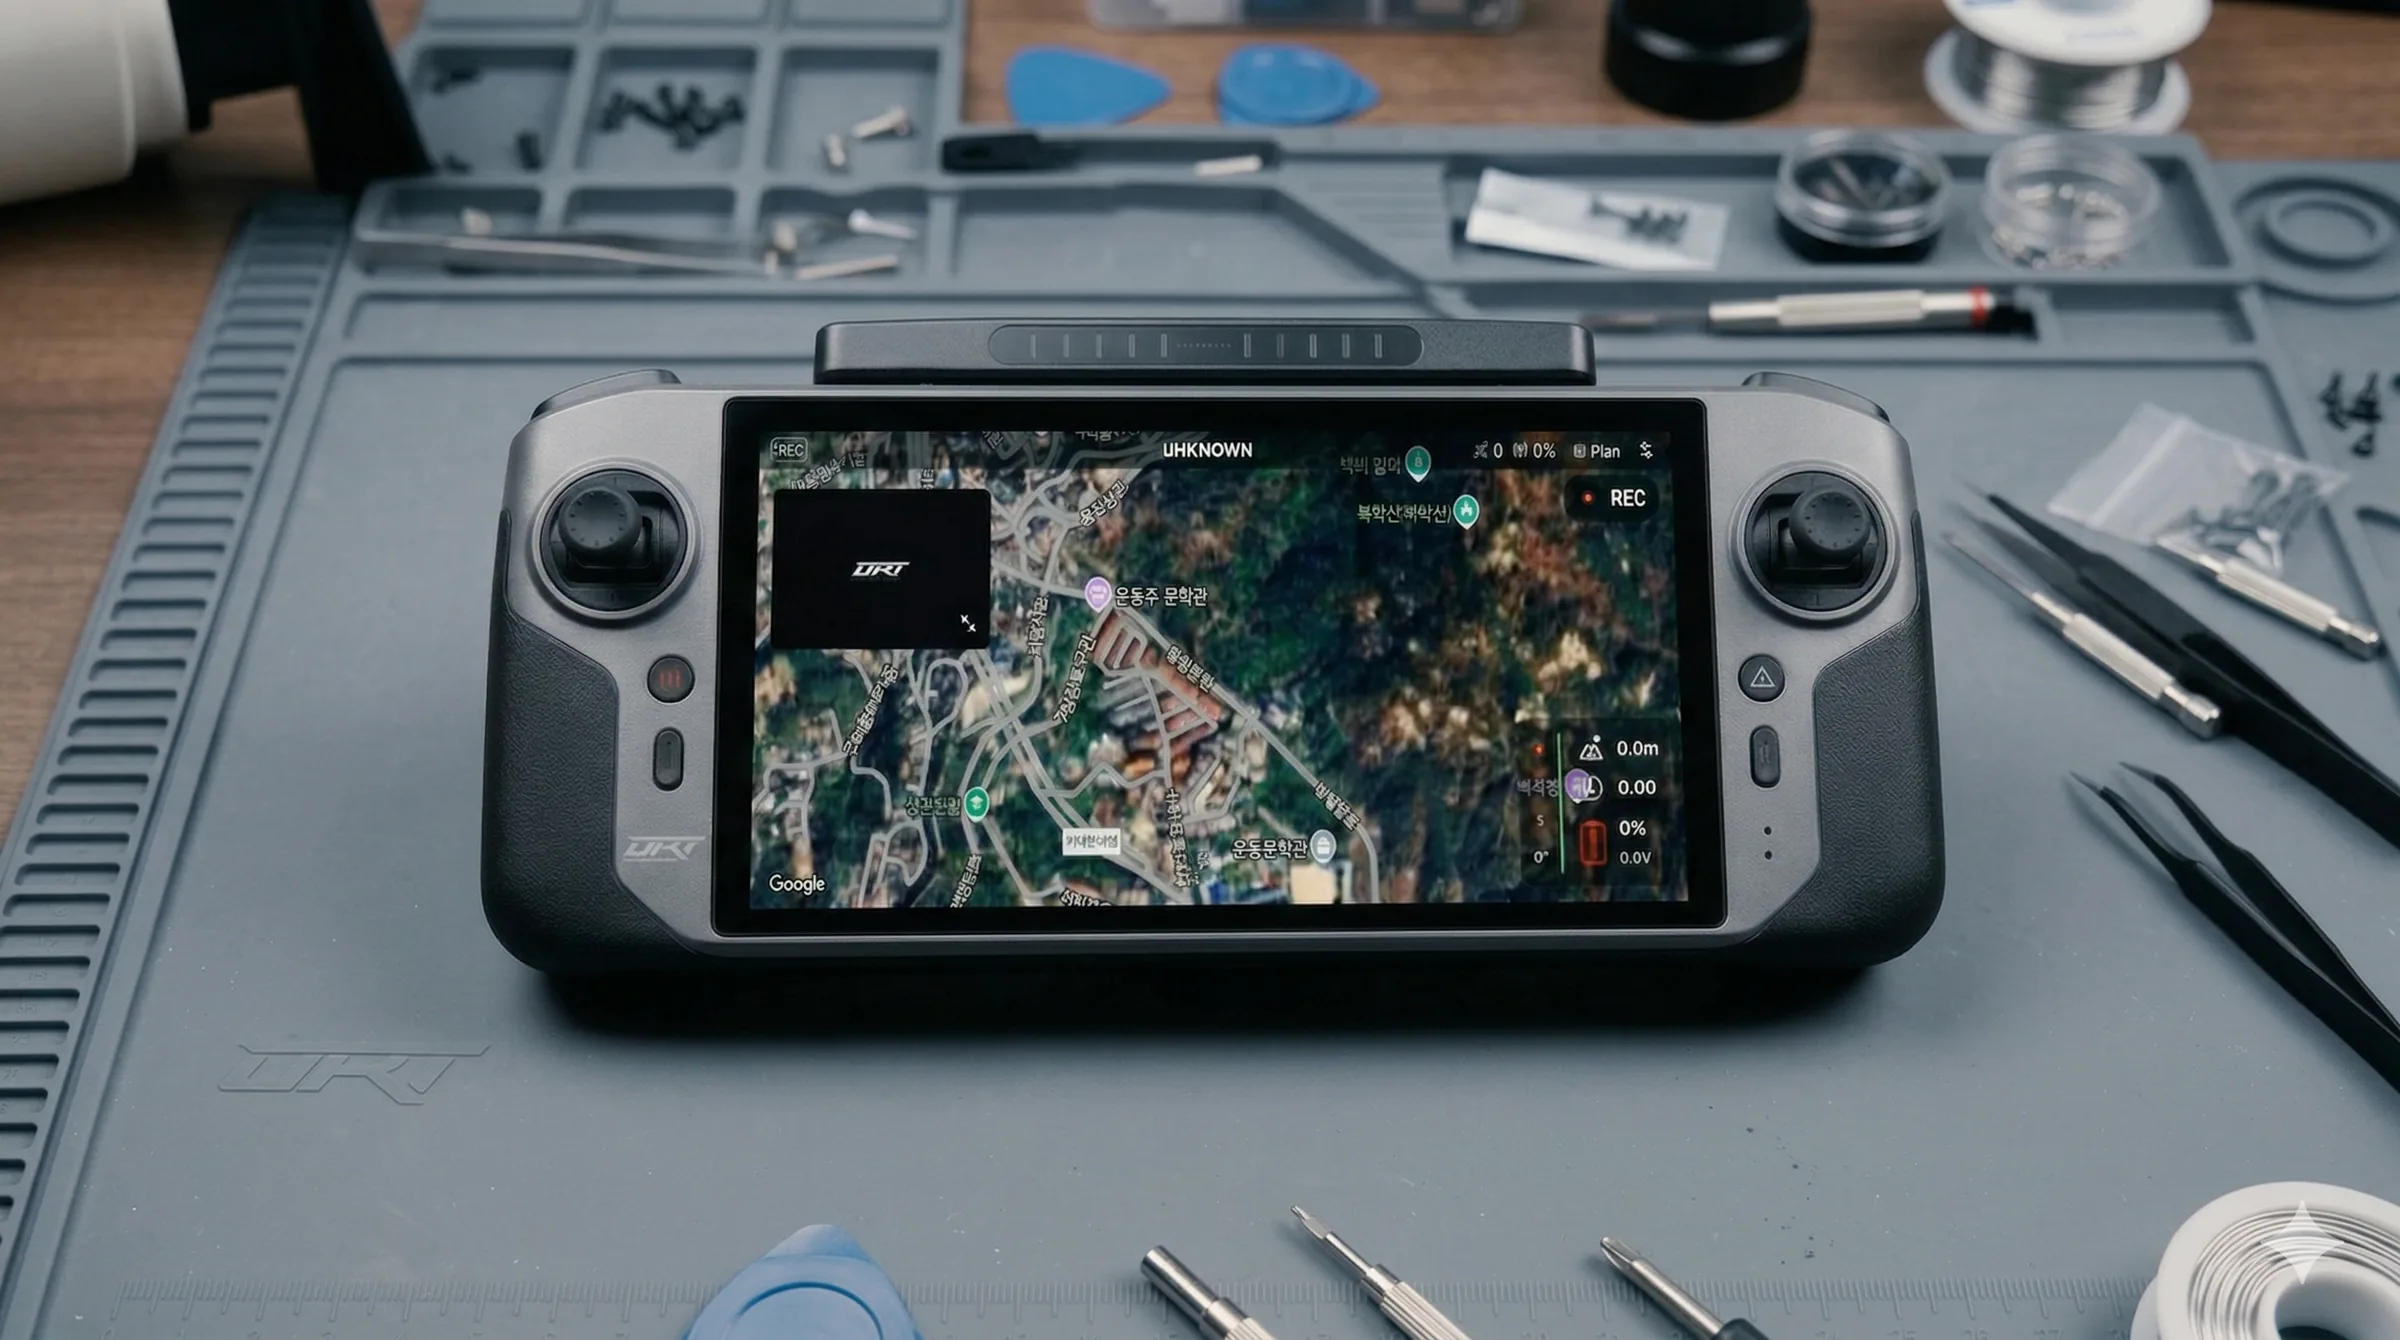
MK15・RC7・UniRC 7 などの Android 送信機とタブレットで動作します。
韓国語・英語・日本語に対応しています。自社開発のアプリのため、すべての画面を言語ごとに調整しており、新しい言語はパートナーのご要望に応じて追加します。
標準の言語です。警告と案内の音声まで、現場の用語でお伝えします。

海外での運用と輸出機材に対応します。
日本市場と現地パートナーの運用をサポートします。
同じアプリが、Windows PC では大画面とマウスに合わせて動作します。地図の上で飛行計画を描いて送信し、インターネットがない現場では航空写真ファイルを地図として使い、複数の機体を 1 つの画面から指揮します。
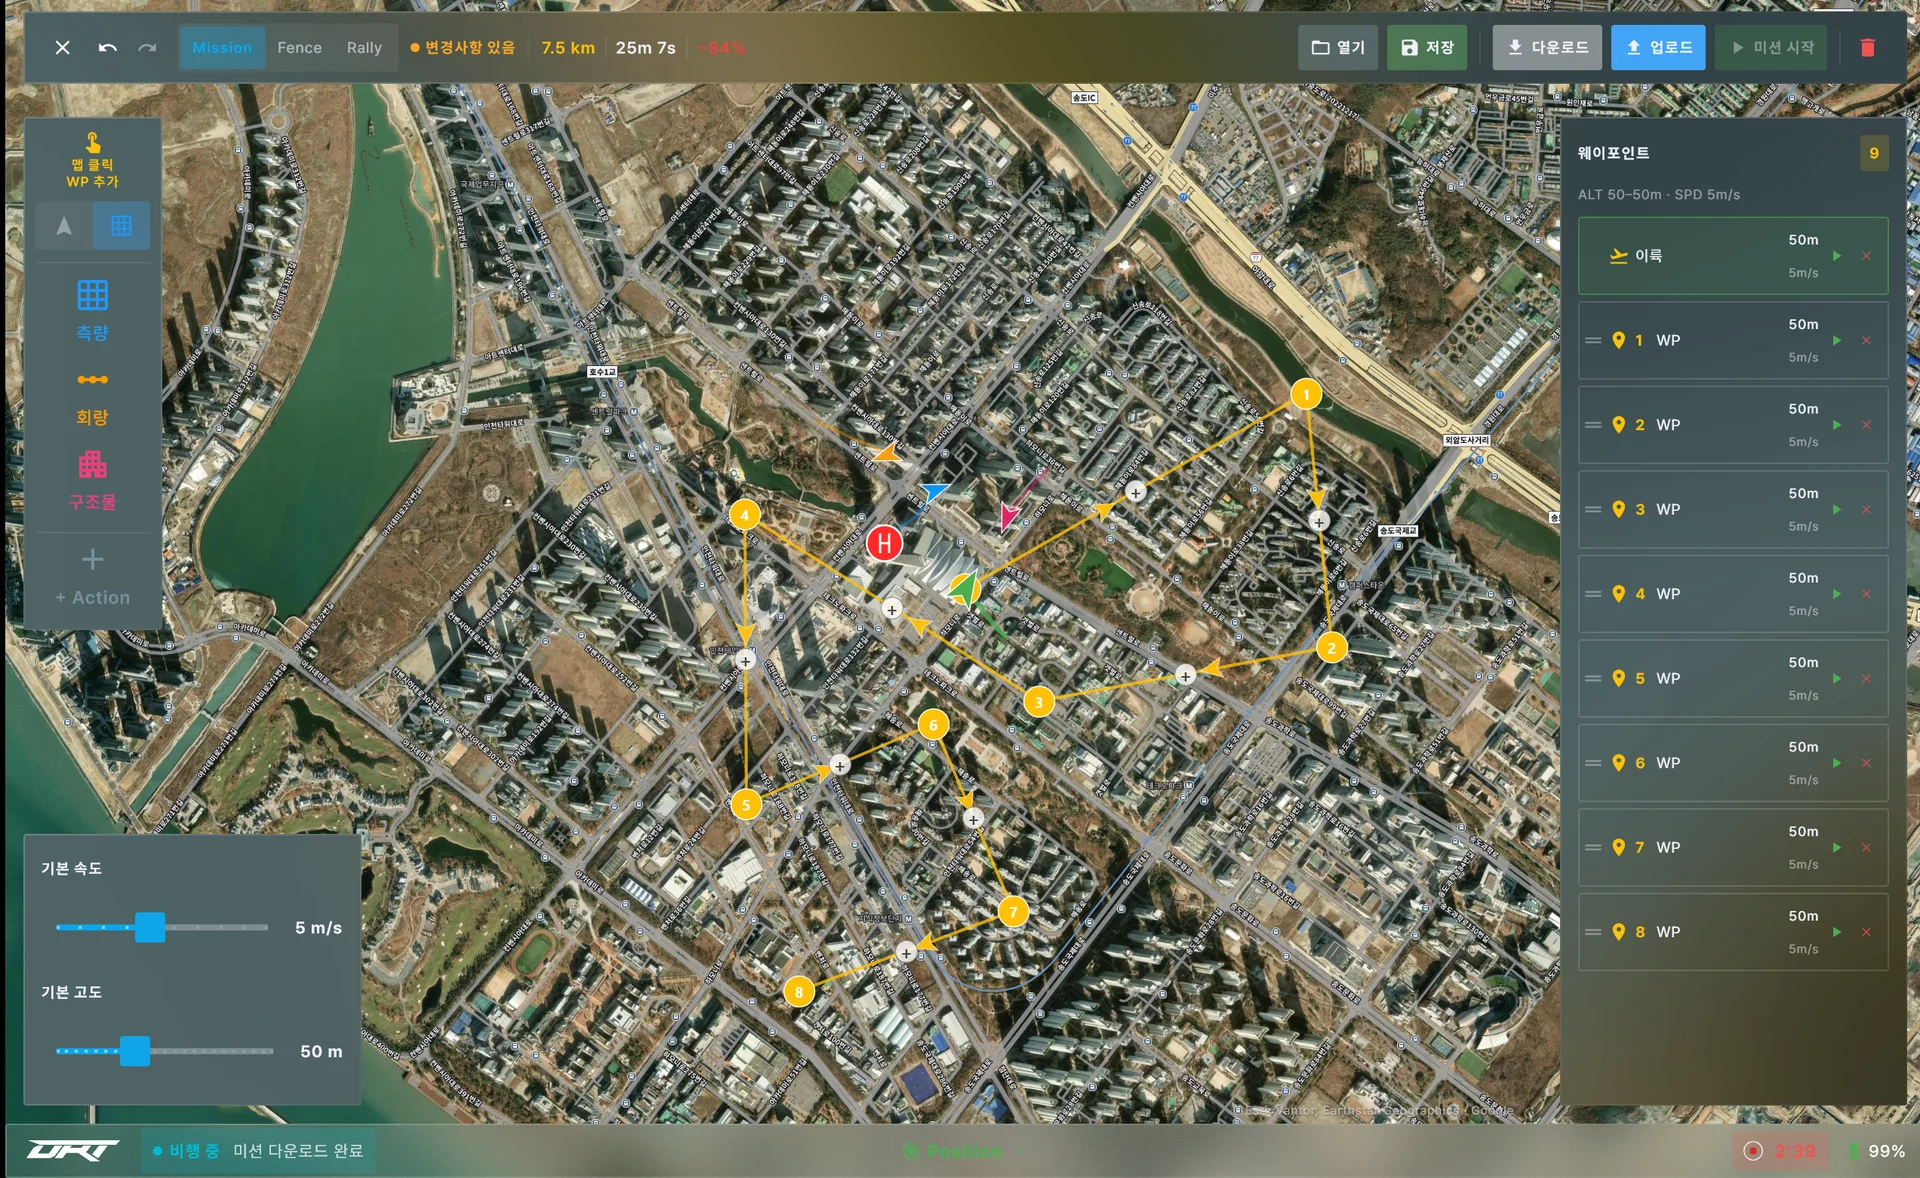
ウェイポイント・旋回・注目点を地図上に配置し、エリア走査・線形区間・構造物周回のパターンを自動で生成します。
GeoTIFF の航空写真を読み込んでつなぎ合わせ、衛星・ラベルの地図はあらかじめ保存して、インターネットなしで使えます。
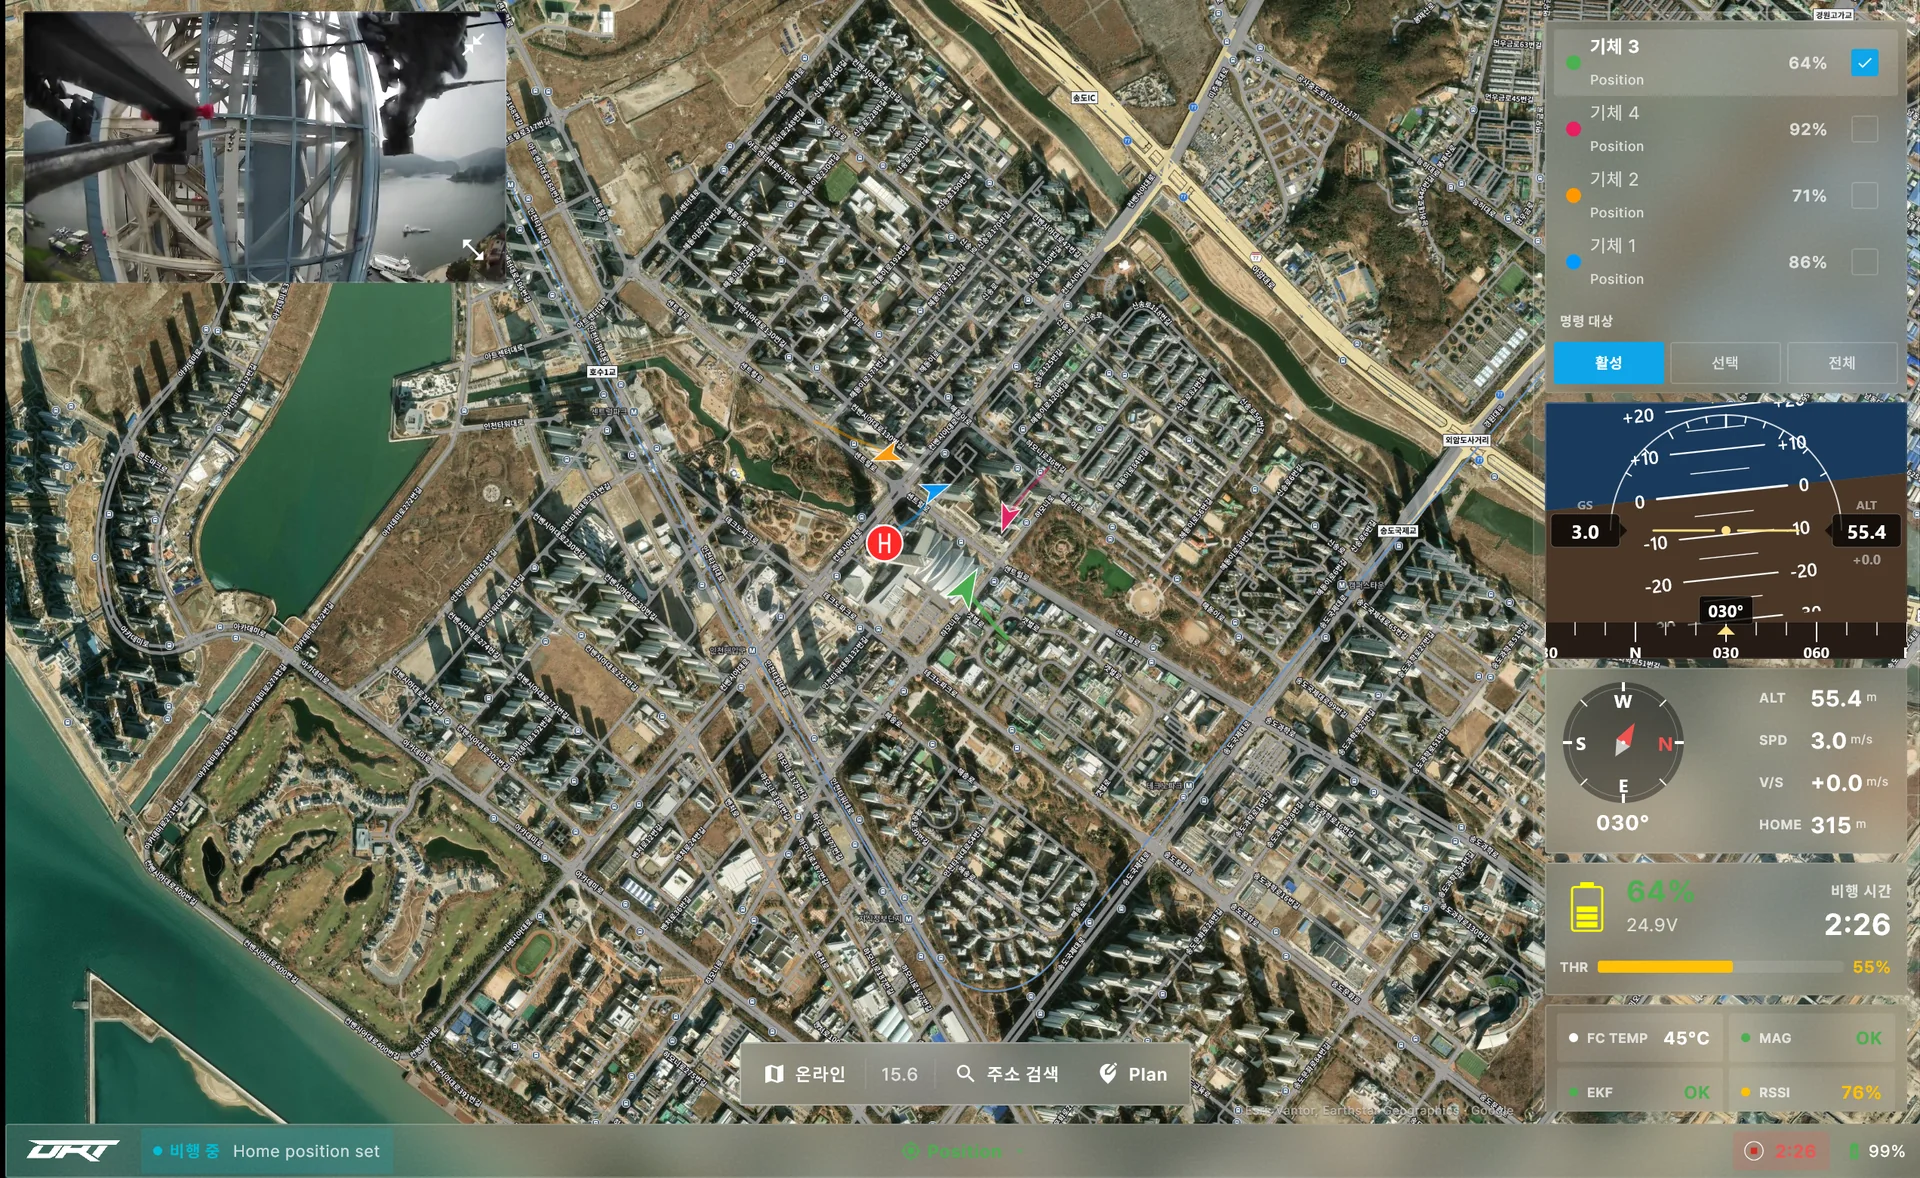
複数の機体の状態を 1 つの画面に並べ、1 機ずつまたは全機に指令を出します。
正式版は開発者版で実機試験を行ってから配信し、Android 送信機と Windows PC を同じ流れで保守しています。以下は最新 3 回の変更内容です。
現場の写真 1 枚とご連絡先をお送りください。どの機体が適しているか、費用はどのくらいかを、エンジニアが直接お答えします。