 한국어
 English
 Français
 日本語
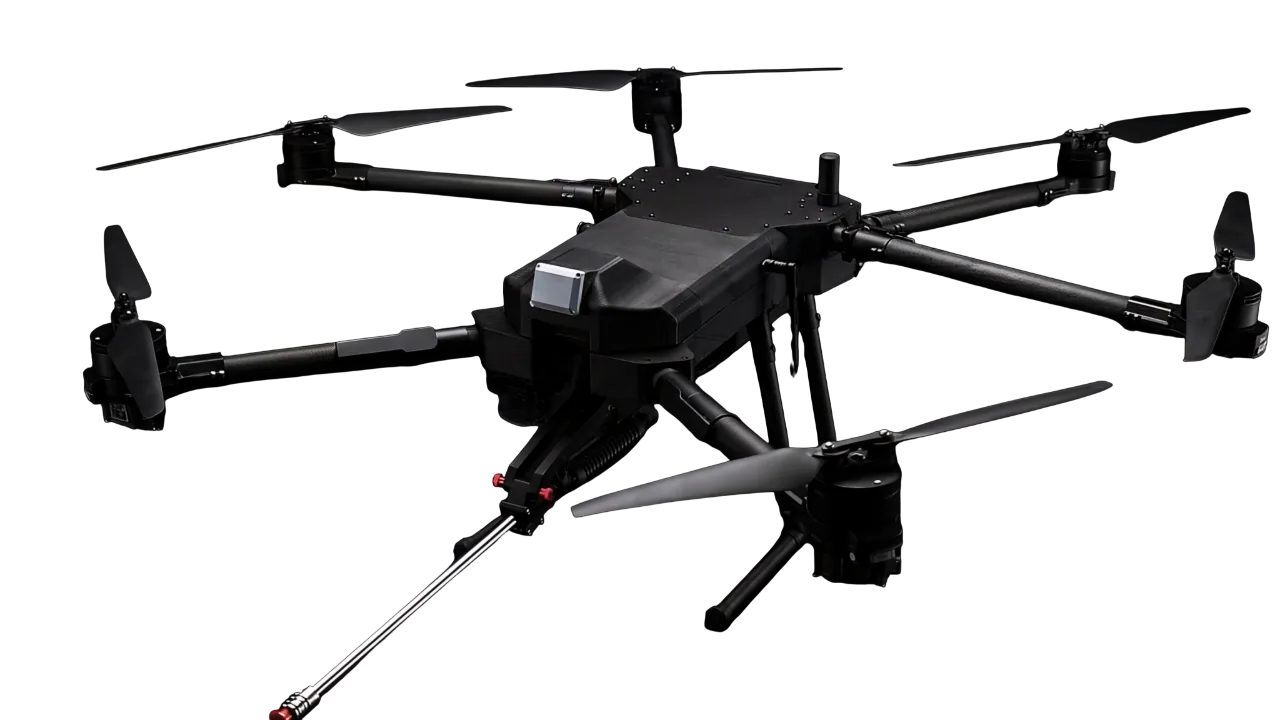
NEXA1
人が近づけない外壁と太陽光パネルを清掃するドローン
水は地上から送り、電源はケーブルで受けて、ロープ作業なしで高層ビルの外壁を清掃します。GPS が届かない建物のすぐ近くでも、位置を保持します。
- 725m²/h1 時間あたりの洗浄面積
- 220bar最大水圧
- 100m最大作業高さ
- IPX5噴流水に対する防水
危険な場所の清掃は、NEXA1 が代わりに行います。
建物の外壁から太陽光パネルまで、人が近づきにくい場所をドローンが清掃します。衛星の信号がなくてもセンサーで位置を保持し、水と電源は地上から途切れなく送ります。
水は地上から、機体は軽く。
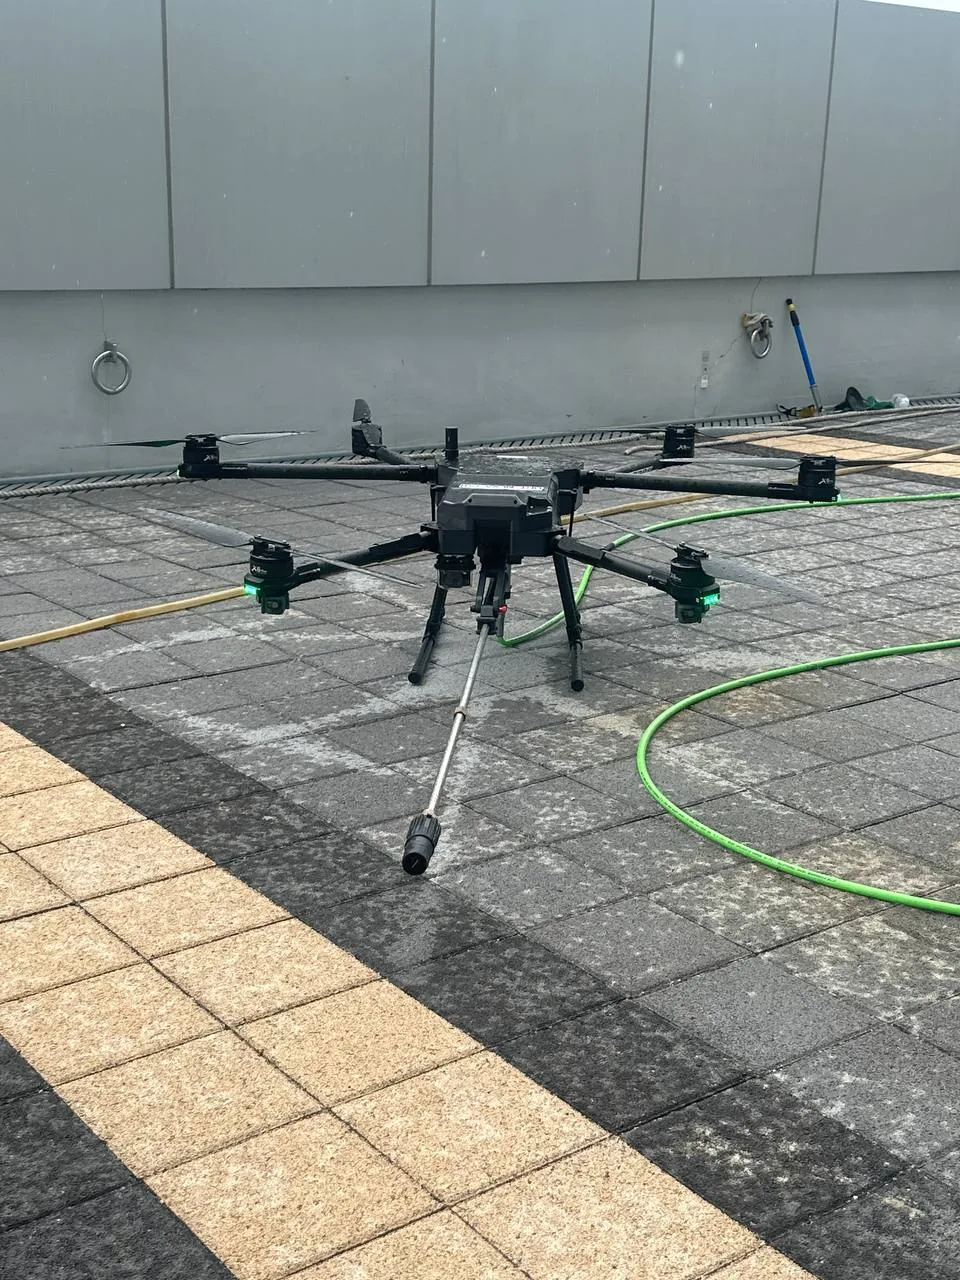
機体に水タンクはありません。地上の高圧ポンプがホースで水を送り、機体はランスを傾けて噴射するだけです。
- 1給水
水道水またはタンクの水がDIフィルターを通って超純水になり、ポンプに入ります。ミキサーを接続すれば洗剤も使用できます。
- 2高圧ポンプ(地上)
水に圧力をかけます。最大220 bar(20 L/minポンプ)または120 bar(50 L/minポンプ)です。ポンプを始動すると噴射が始まり、止めると停止します。
- 3高圧ホース
水を機体まで送ります。作業高さは最大100 mで、実際の高さはホースの重さによって異なります。地上スタッフがホースを管理します。
- 4チルトランス
ランスは上下に45°傾きます。Auto Sweepがランスを自動で動かし、機体の移動を減らしながら一度に広い面を洗浄します。ランスを下に向ければ、機体の下にある太陽光パネルも簡単に洗浄できます。
- 5ノズルと噴射
ノズルが高圧水を外壁・ガラス・太陽光パネルの表面に噴射します。
- 6噴射の反動でも定位置を維持
噴射の反動が機体を後ろに押します。NEXA1は自機の位置を測定して自動で補正し、定位置を保ちます。
軽量の電源ケーブルが地上電源をDCに変換し、飛行中の機体に供給します。飛行時間の制限がなく、バッテリー交換も不要です。
テザーオプションで無制限
ポンプ・ホース・ミキサー・給水設備は、現場に合わせて選ぶ一般的な地上機材です。
GPS が届かない場所でも、その場に静止します。
一般的なドローンは衛星の信号で位置を確定するため、建物のすぐ近くや橋の下など空が隠れる場所では、位置が飛び、機体が流されます。清掃ドローンが作業するのは、まさにそうした場所です。NEXA1 は機体に搭載したセンサーで周囲の建物を認識し、自ら位置を確定します。
建物のすぐ近く
衛星が隠れて位置が飛び、壁の方へ流されます。
壁までの距離をセンサーで測り、位置を保持します。
高層ビルの間
反射した信号のために、位置の誤差が大きくなります。
周囲の建物を基準に位置を確定するため、ぶれません。
橋の下 · 屋内
位置を失い、手動操縦のみになるか、飛行が難しくなります。
衛星がなくても、位置保持と移動ができます。
障害物
前方のセンサーのみか、警告だけにとどまります。
全方位を監視して回避し、操縦者に警告します。
実際の飛行で記録した 3D 地図
3D LiDAR で周囲を測定し、測定した点をつなぎ合わせて、地図と機体の位置を同時に計算します(SLAM)。以下の地図は NEXA1 が飛行中に記録したもので、回転と拡大ができます。
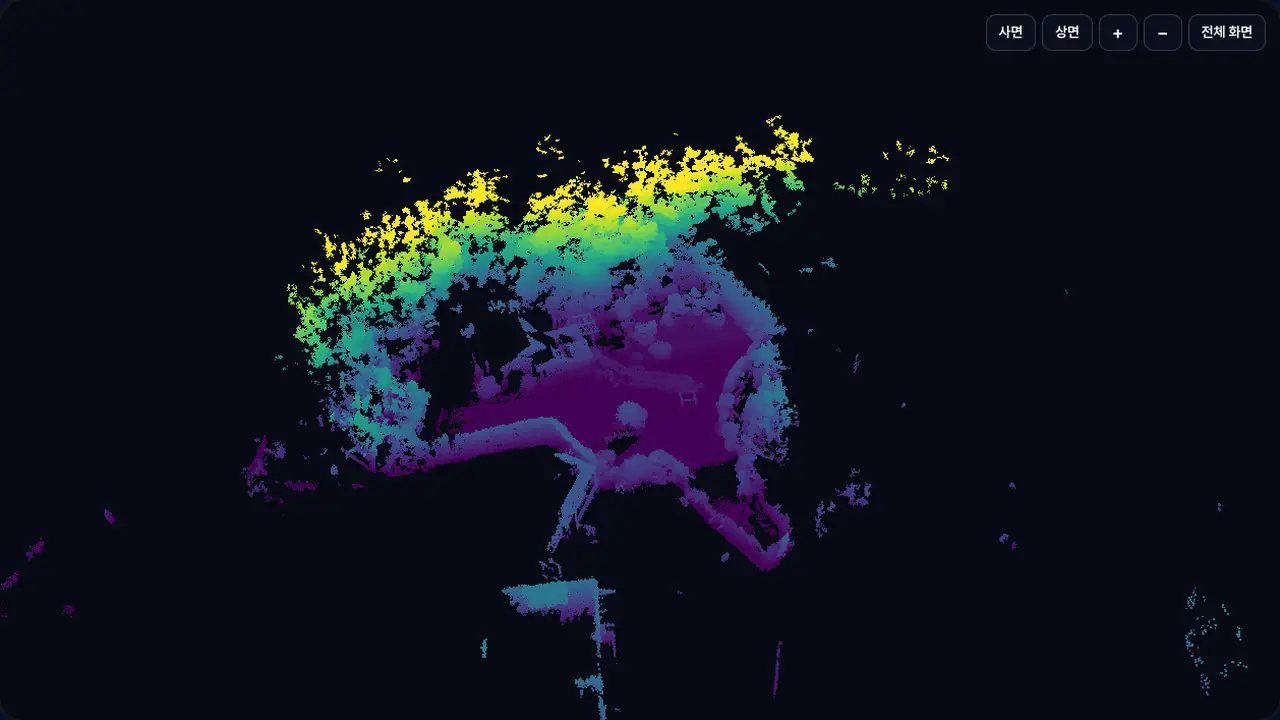

地図の範囲 約 83 × 69 m · 表示 74 万点(元データ 131 万点、Web 表示用に 12 cm 間隔)
太陽光発電所の清掃作業 · 飛行 3 回 · 地図の範囲 約 104 × 103 m · 表示 91 万点(元データ 878 万点、Web 表示用に 16 cm 間隔)
色 = 地面からの高さ
紫は地面、青から緑は 5 m から 15 m、黄色は 20 m 以上です。黒い空白はレーザーが届かなかった部分で、点 1 つがレーザーの反射した地点 1 つです。
SLAM のしくみ
- 01計測3D LiDAR による周囲 360° の距離測定
- 02照合新しい測定値を既存の地図に重ね合わせて機体の位置を計算し、地図を拡張
- 03制御計算した位置を飛行制御にリアルタイムで反映し、GPS なしで位置を保持
どちらの地図も、飛行中に記録した LiDAR の測定値だけで作成しました。写真や衛星地図は合成していません。
一度の移動で
広い面をきれいに。
ランスは上下に 45° 傾きます。オートスイープがランスを自動で動かし、機体の移動を減らしながら一度により広い面を洗浄します。下に向ければ、機体の下の太陽光パネルも洗浄します。
- +40%清掃効率の向上
- 45°最大傾斜角
- 220bar最大水圧
2 点を指定するだけで、
ドローンが自動で清掃します。
A 点と B 点を指定すると、機体が壁面に沿ってジグザグの経路を生成し、漏れなく上昇しながら清掃します。操縦者はスロットルだけを操作します。
自動経路生成
2 点の間をジグザグに漏れなく上昇
壁との距離の自動維持
高圧噴射の反動があっても設定距離を維持
ワンタッチ操作 · 疲労の軽減
スロットル操作だけで広い外壁を均一に、長時間の作業でも同じ品質

バッテリーの限界を超えます。
220 V → DC
地上の電源を変換し、軽いケーブルで飛行中の機体に途切れなく供給します。
飛行時間の制限なし
バッテリー交換も、充電の待ち時間もありません。
中断のない作業
大きな建物も一度に仕上げます。
水しぶきの中でも、
ぶれない視界。
IPX5 等級の設計と撥水カバーにより、水を噴射しながら清掃している間も、クリアな視界と安定した 1 軸ジンバル制御を保ちます。
1080p 超広角カメラ
160° レンズ、1/2.7" CMOS センサー
超低遅延ストリーミング
RTSP H.264 によるリアルタイム伝送と録画
1 軸ジンバルによる安定化
水しぶきの中でも、ぶれない映像
死角のない安全な飛行。
LiDAR と Radar の 2 方式のセンサーが飛行経路上の障害物を検出し、画面と音で操縦者にお知らせします。
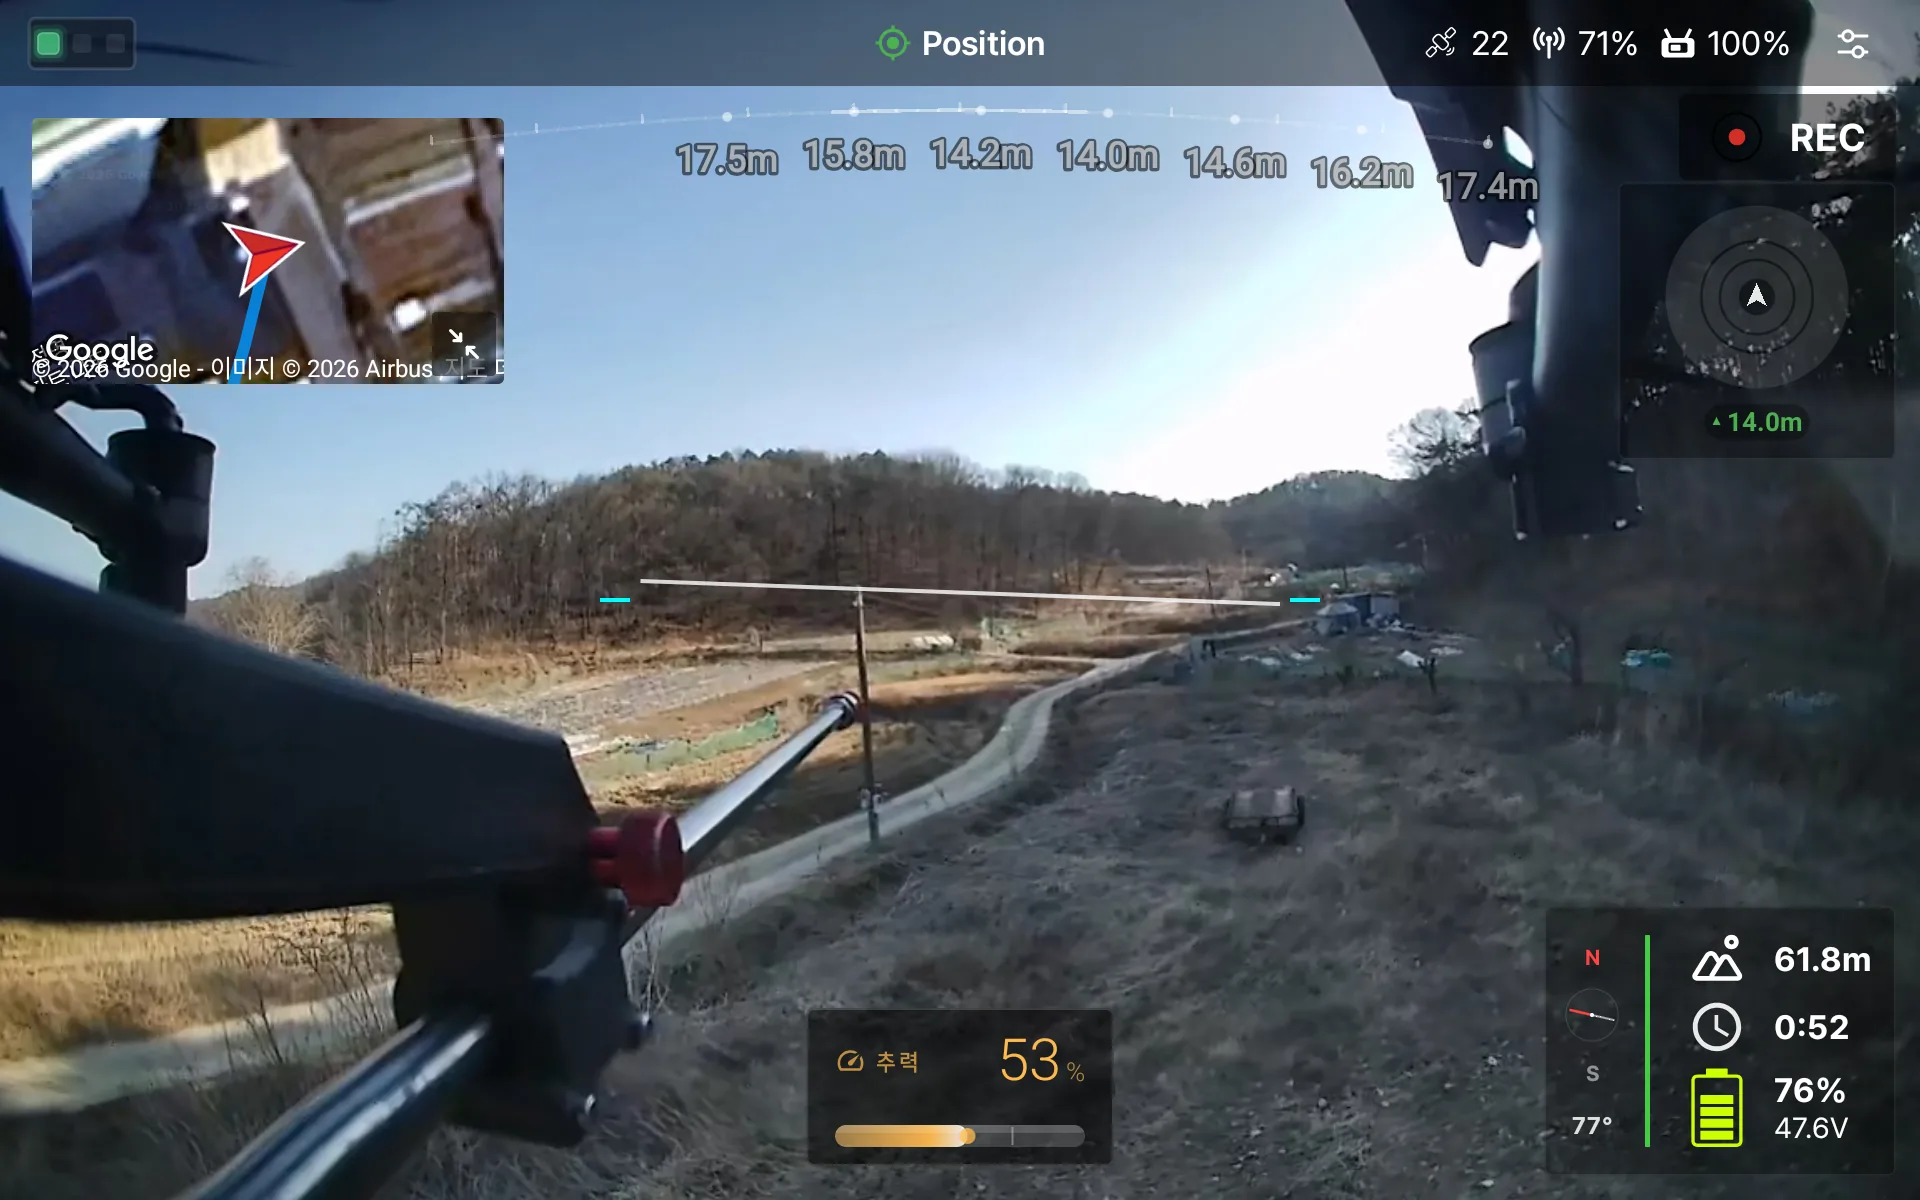
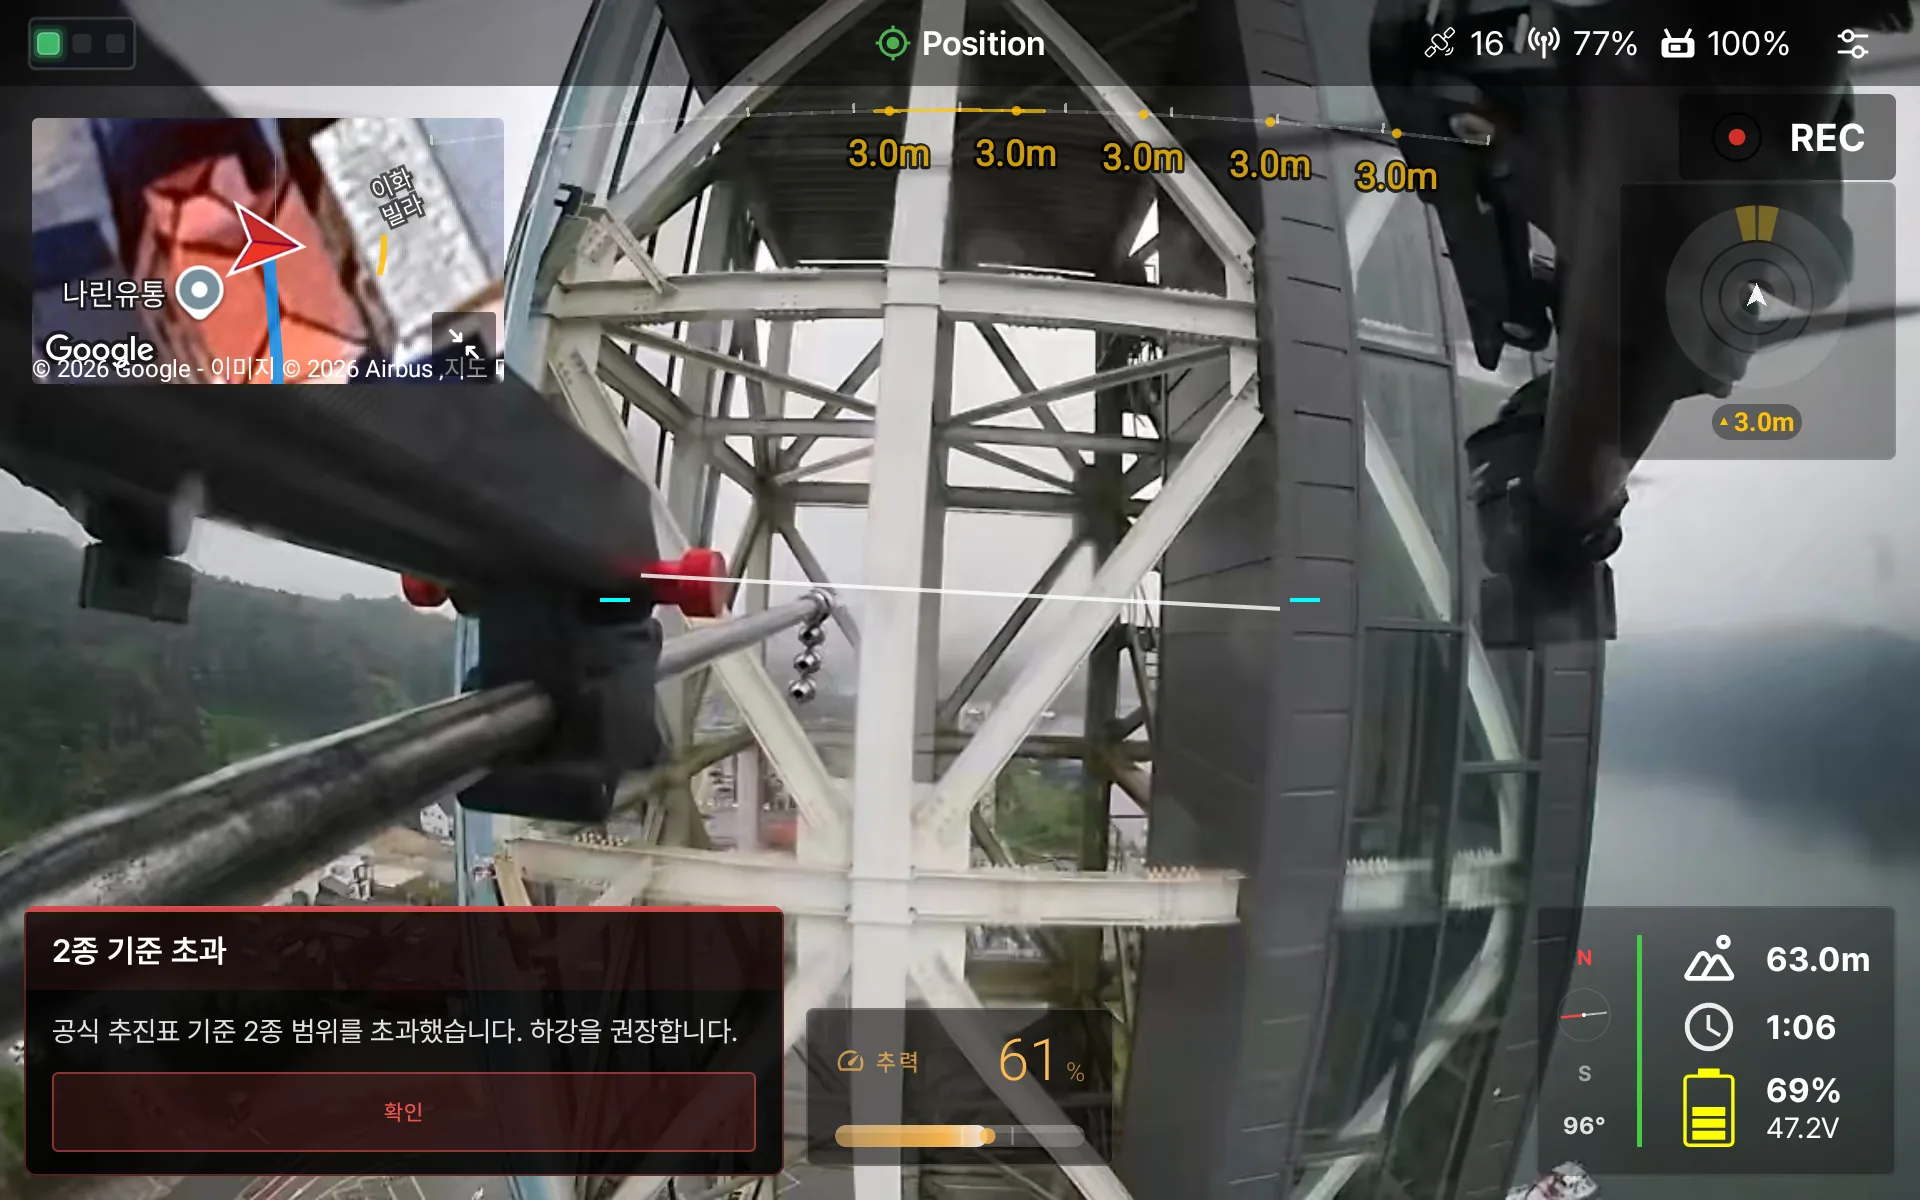
LiDAR + Radar
窓・建物・構造物を漏れなく検出します。検出距離はそれぞれ約 40 m、精度は LiDAR ±2 cm · Radar ±0.1 m です。
TTS + 警告音
危険な状況では、ポップアップに加えて音声と警告音で、操縦者にすばやい対応を促します。
DRTView との連携
センサーのデータ・飛行情報・障害物の警告を、自社の地上管制アプリがリアルタイムで表示します。
数秒で折りたたんで、
車に積み込めます。
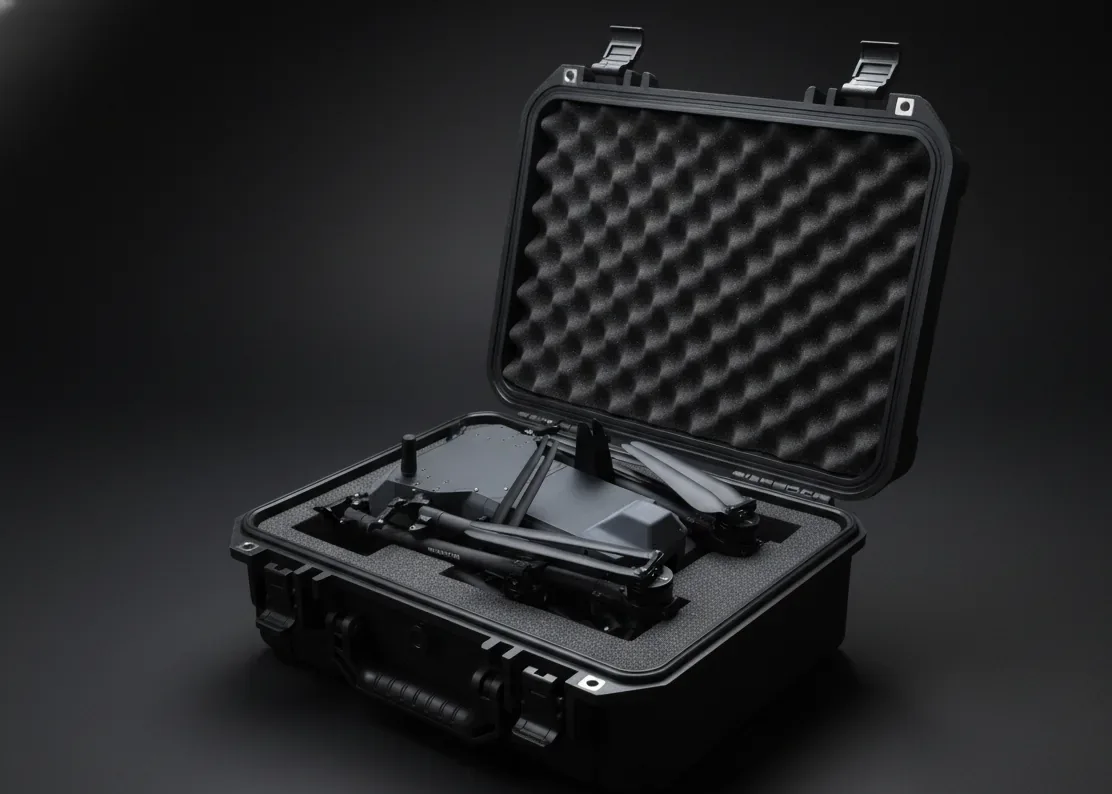
運用時の 1/3 以下の大きさに折りたためます。性能を落とさずに、運用状態と保管状態を数秒で切り替えられます。
- 折りたたみ時430 × 650 × 380 mm
- 展開時1,220 × 1,160 × 380 mm
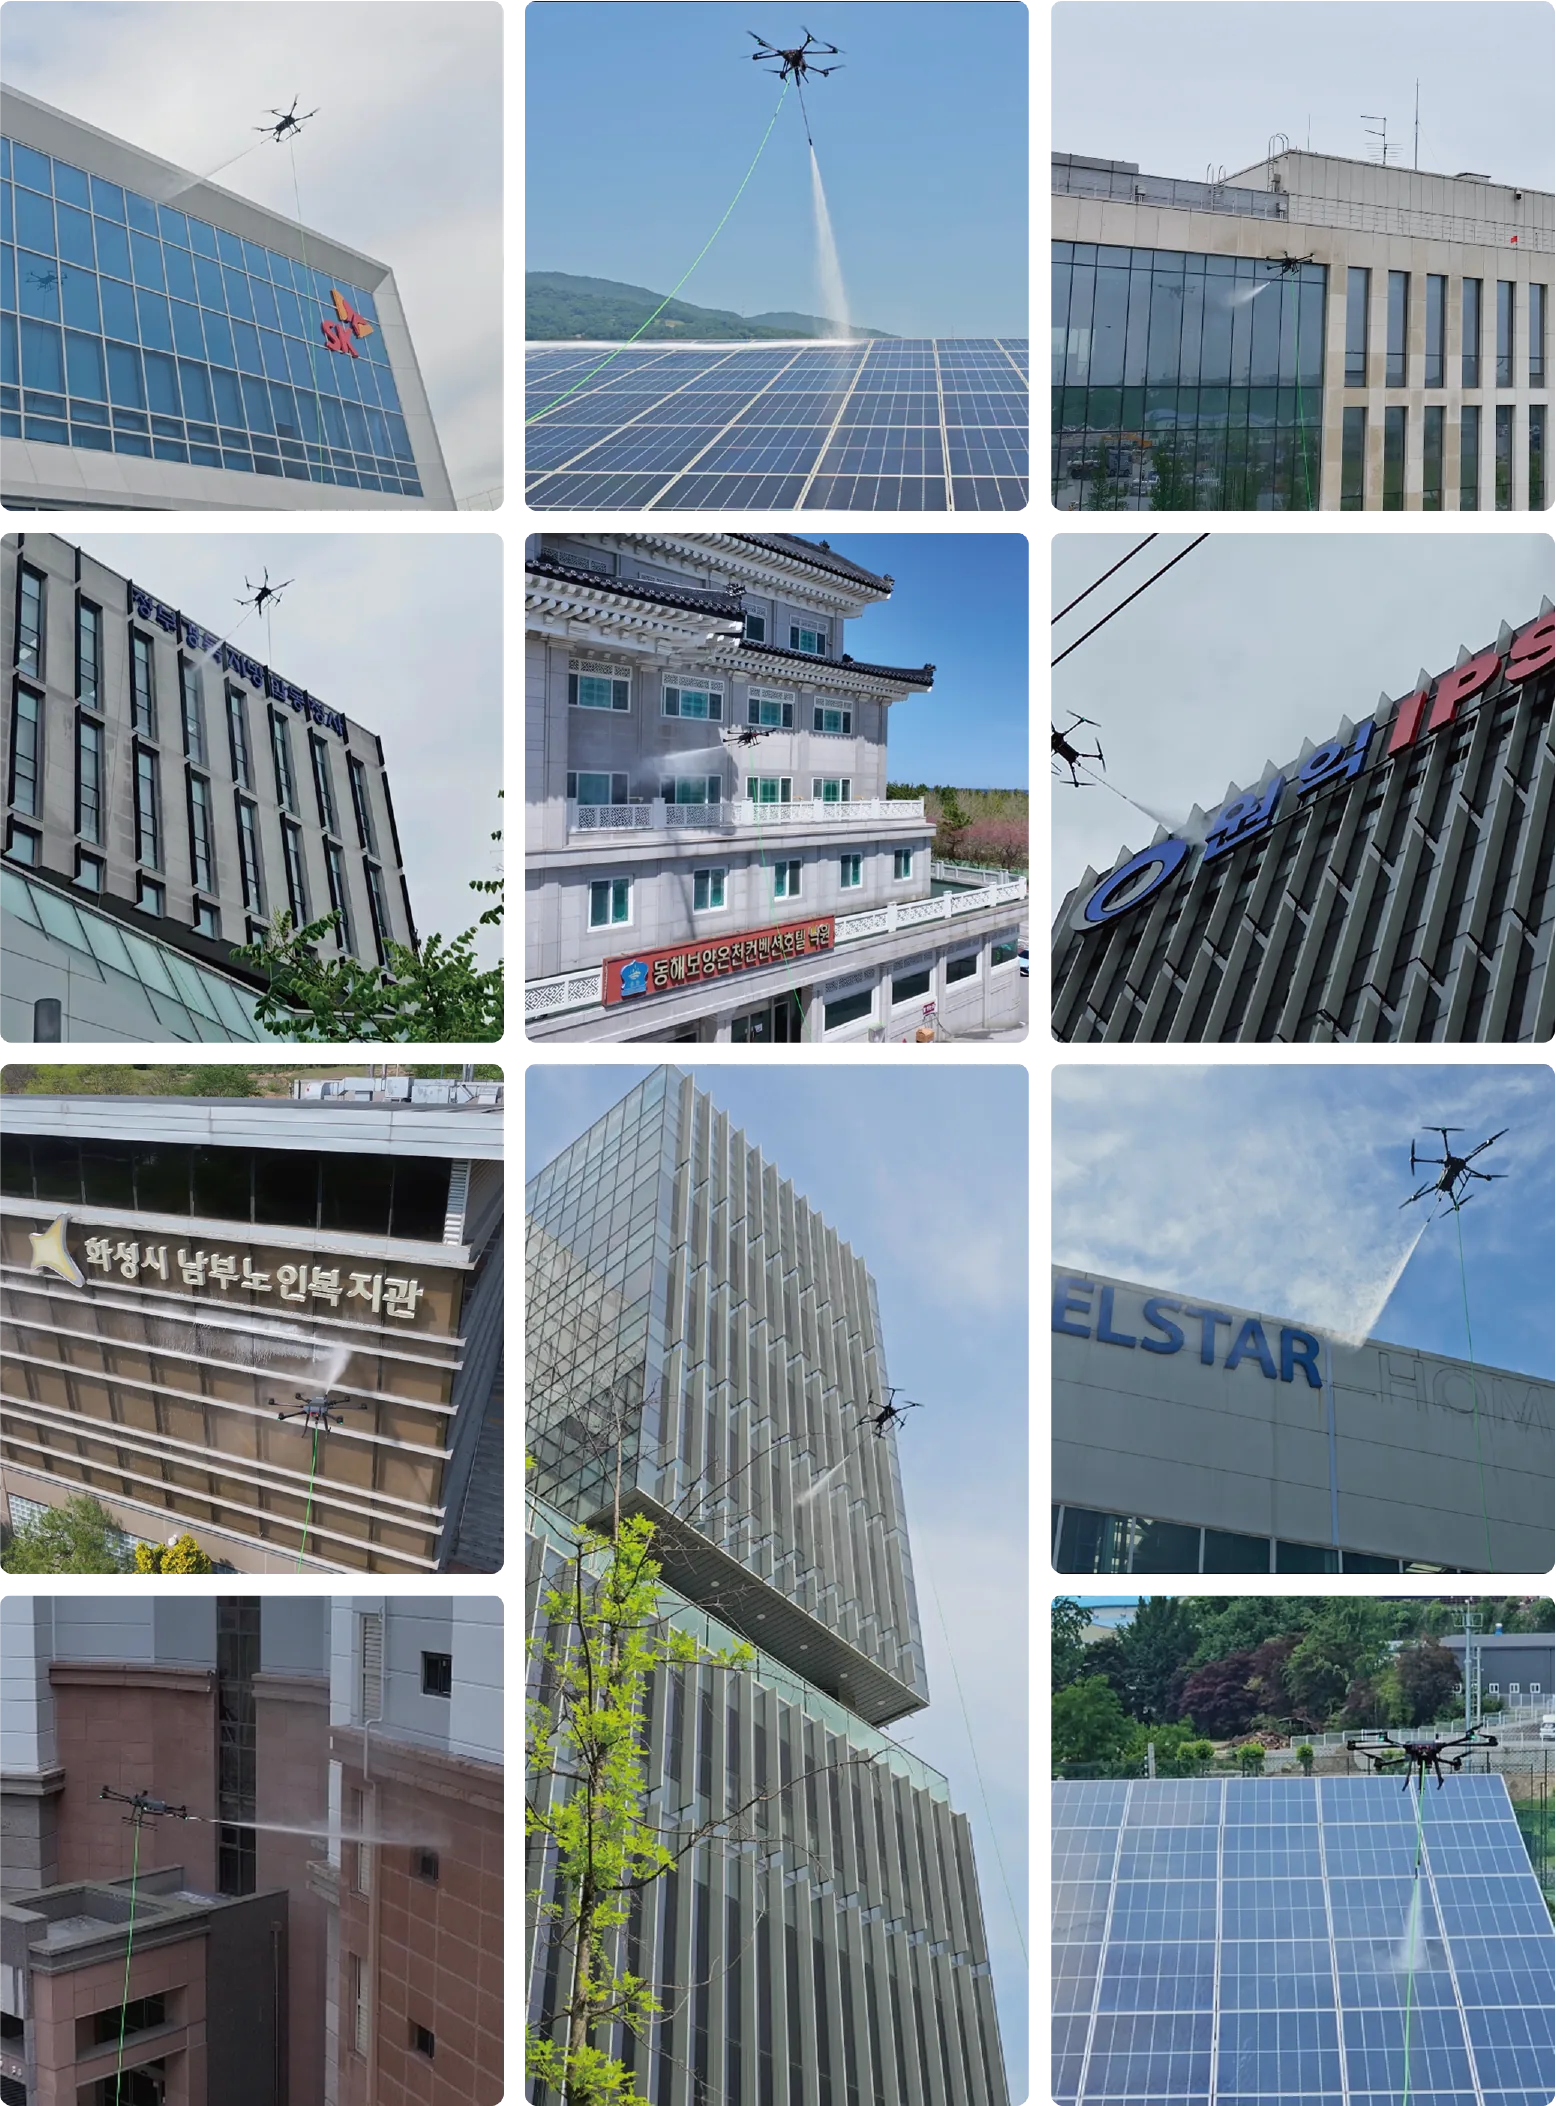
現場が証明します。
研究室ではなく、実際の現場で学びながら進化しています。商業ビルから太陽光発電所まで、すべてのプロジェクトのフィードバックが NEXA1 を磨き上げています。
NEXA1 の仕様
機体
- モデル
- DRT NEXA1
- 機体重量
- 14 kg
- 寸法(折りたたみ時)
- 430 × 650 × 380 mm
- 寸法(展開時)
- 1,220 × 1,160 × 380 mm
- 最大離陸重量
- 25 kg
- 耐風性能
- 最大 8 m/s
- フライトコントローラー
- PX4 ベースの自社ファームウェア
- GNSS
- RTK GNSS (GPS + Galileo + BeiDou + GLONASS)
- 位置保持
- センサーによる自己位置推定 · GPS の届かない場所・屋内での飛行 · 全方位の障害物回避
- バッテリー
- 44.4 V / 30,000 mAh / 12S LiPo · 約 30 分(ホバリング時)
- テザー給電
- 220 V AC → DC 変換の有線給電 · 飛行時間の制限なし
清掃
- 清掃効率
- 725 m²/h
- 最大水圧
- 220 bar(20 L/min ポンプ) · 120 bar(50 L/min ポンプ)
- 最大作業高さ
- 100 m(ホースの重量により異なります)
- ランス
- 傾斜 45° · オートスイープ
- Vertical AB
- 半自動のジグザグ経路生成 · 壁との距離の自動維持
安全 · 映像
- 障害物センサー
- LiDAR 約 40 m · Radar 約 40 m精度 LiDAR ±2 cm(10 m 時) · Radar ±0.1 m
- 警告
- TTS 音声 · 警告音 · DRTView ポップアップ
- 防水
- IPX5 等級 · 噴流水に対する防水(自社試験)
- 映像システム
- RTSP H.264 1080p · 160° 超広角レンズ · 1/2.7" CMOS · 1 軸ジンバル
- 地上管制ソフトウェア
- DRTView(自社開発 · 韓国語 · 英語 · 日本語)
- オプション
- 落下防止パラシュート