 한국어
 English
 Français
 日本語
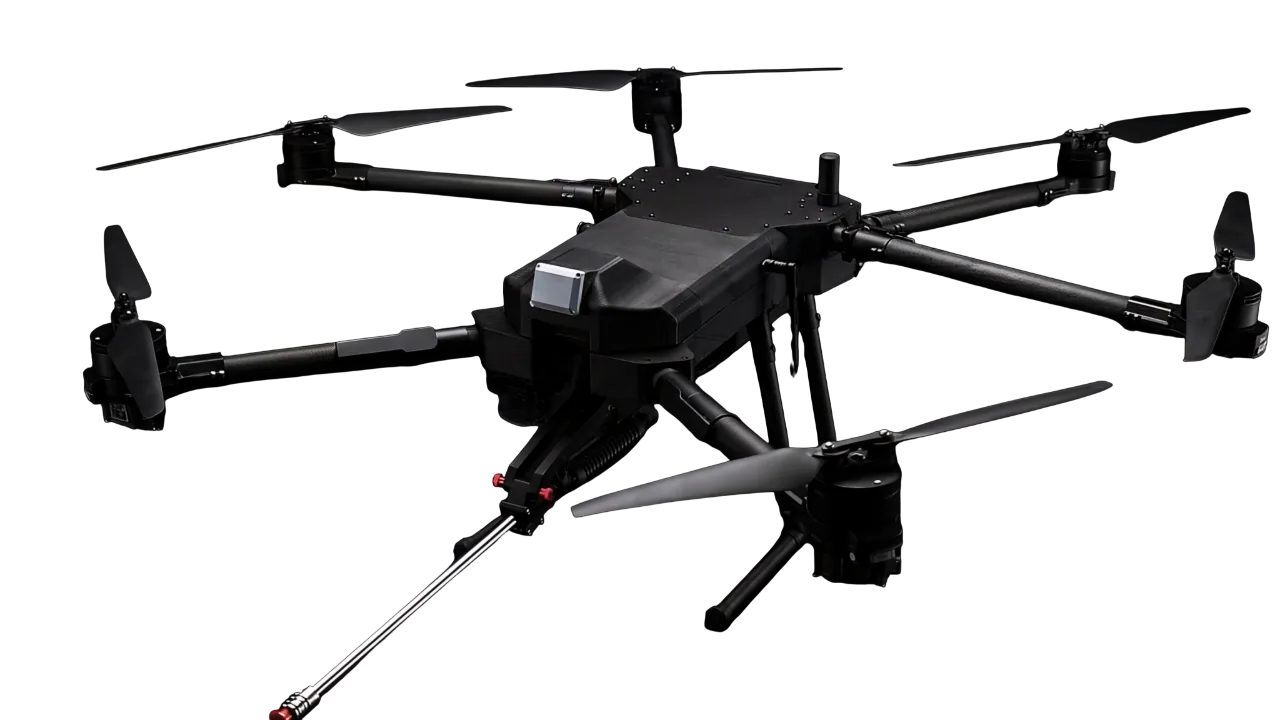
NEXA1
사람이 갈 수 없는 외벽과 태양광 패널을 청소하는 드론
물은 지상에서 올려 보내고 전원은 선으로 받아, 로프 작업 없이 고층 외벽을 청소합니다.GPS가 막힌 건물 옆에서도 제자리를 지킵니다.
- 725m²/h시간당 세척 면적
- 220bar최대 수압
- 100m최대 작업 높이
- IPX5물 분사 방수
위험한 곳의 청소, NEXA1이 대신합니다.
건물 외벽부터 태양광 패널까지, 사람이 접근하기 어려운 곳을 드론이 청소합니다.위성 신호가 없어도 센서로 제자리를 잡고, 물과 전원은 지상에서 끊김 없이 올려 보냅니다.
물은 지상에서, 기체는 가볍게.
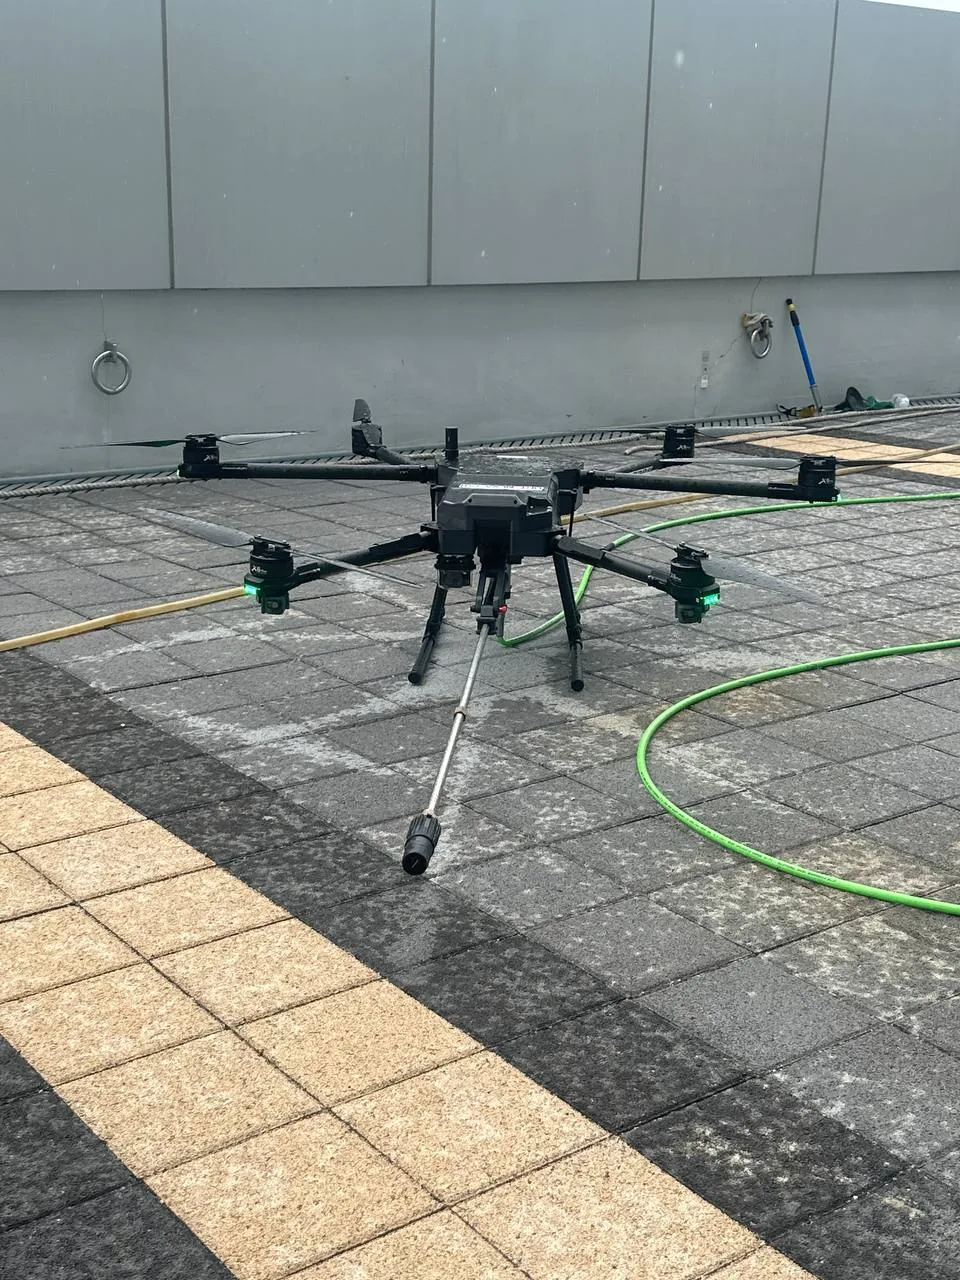
기체에는 물탱크가 없습니다.지상의 고압 펌프가 호스로 물을 올려 보내고, 기체는 랜스를 기울여 뿌리기만 합니다.
- 1급수
수돗물이나 물탱크의 물이 DI 필터를 거쳐 초순수가 된 뒤 펌프로 들어갑니다. 믹서를 연결하면 세제도 함께 사용할 수 있습니다.
- 2고압 펌프(지상)
물에 압력을 가합니다. 최대 220 bar(20 L/min 펌프) 또는 120 bar(50 L/min 펌프)입니다. 펌프를 켜면 분사가 시작되고, 끄면 멈춥니다.
- 3고압 호스
물을 기체까지 올려 보냅니다. 작업 높이는 최대 100 m이며, 실제 높이는 호스 무게에 따라 달라집니다. 지상 요원이 호스를 관리합니다.
- 4틸팅 랜스
랜스는 위아래로 45° 기울어집니다. Auto Sweep이 랜스를 자동으로 움직여 기체 이동을 줄이면서 한 번에 더 넓은 면을 세척하고, 랜스를 아래로 향하면 기체 아래의 태양광 패널도 쉽게 청소할 수 있습니다.
- 5노즐과 분사
노즐이 고압수를 외벽·유리·태양광 패널 표면에 분사합니다.
- 6분사 반동에도 제자리 유지
분사 반동이 기체를 뒤로 밉니다. NEXA1은 자기 위치를 측정해 자동으로 보상하고 제자리를 유지합니다.
가벼운 전원 케이블이 지상 전원을 DC로 바꿔 비행 중인 기체에 공급합니다. 비행 시간 제한이 없고 배터리를 교체할 필요가 없습니다.
테더 옵션 사용 시 무제한
펌프·호스·믹서·급수 장비는 현장에 맞춰 선택하는 일반 지상 장비입니다.
GPS가 막힌 곳에서도 제자리에 멈춥니다.
보통의 드론은 위성 신호로 위치를 잡아, 건물 바로 옆이나 다리 아래처럼 하늘이 가려지는 곳에서는 위치가 튀고 기체가 밀립니다.청소 드론이 일하는 곳이 바로 그런 곳입니다.NEXA1은 기체에 실린 센서로 주변 건물을 인식해 스스로 위치를 잡습니다.
건물 바로 옆
위성이 가려져 위치가 튀고 벽 쪽으로 밀립니다.
벽과의 거리를 센서로 재며 제자리를 지킵니다.
고층 빌딩 사이
반사된 신호 때문에 위치 오차가 커집니다.
주변 건물을 기준으로 위치를 잡아 흔들리지 않습니다.
다리 아래 · 실내
위치를 잃어 수동 조종만 되거나 비행이 어렵습니다.
위성 없이도 제자리 유지와 이동이 됩니다.
장애물
전방 센서만 있거나 경고에 그칩니다.
전방향으로 살펴 피하고 조종사에게 경고합니다.
실제 비행에서 기록한 3D 지도
3D LiDAR로 주변을 측정하고 측정한 점을 이어 붙여 지도와 기체 위치를 동시에 계산합니다(SLAM). 아래 지도는 NEXA1이 비행 중 기록한 것이며 직접 돌려 보고 확대할 수 있습니다.
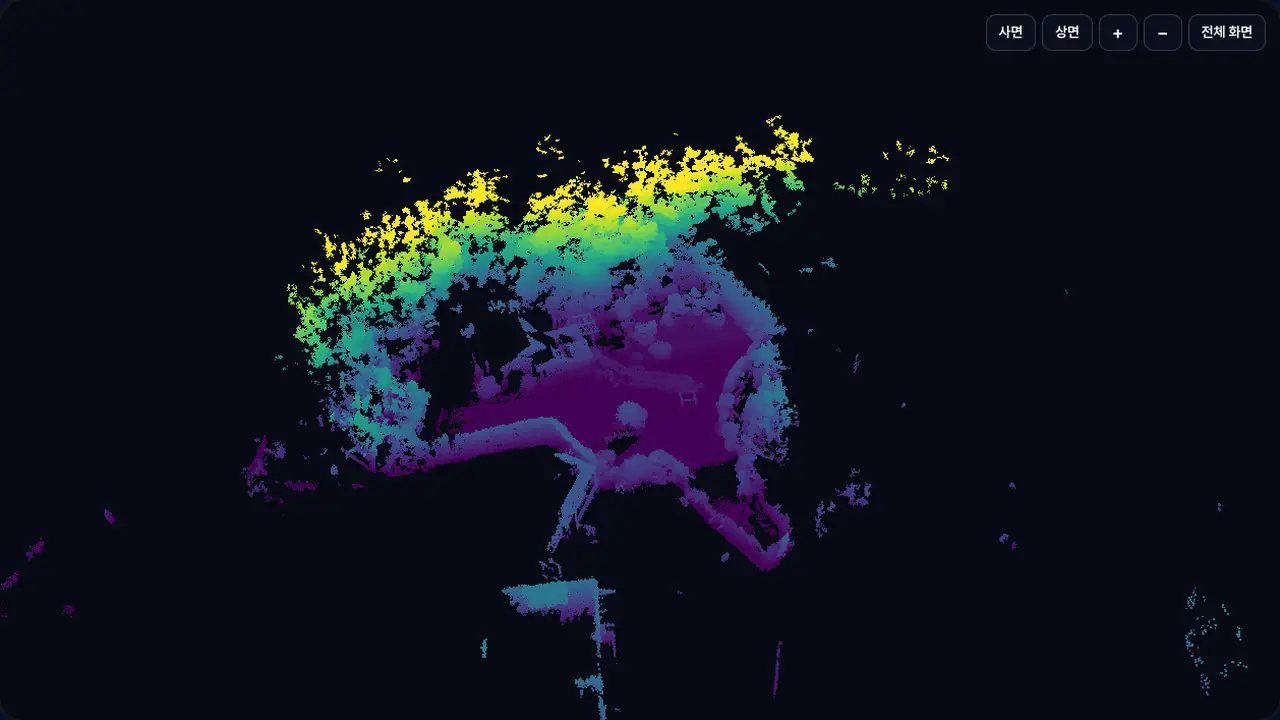

지도 범위 약 83 × 69 m · 점 74만 개 표시(원본 131만 개, 웹 표시용 12 cm 간격)
태양광 발전소 청소 작업 · 비행 3회 · 지도 범위 약 104 × 103 m · 점 91만 개 표시(원본 878만 개, 웹 표시용 16 cm 간격)
색 = 지면 기준 높이
보라는 지면, 파랑에서 초록은 5 m에서 15 m, 노랑은 20 m 이상입니다. 검은 빈 곳은 레이저가 닿지 않은 곳이며, 점 하나가 레이저가 반사된 지점 하나입니다.
SLAM 동작 순서
- 01측정3D LiDAR로 주변 360° 거리 측정
- 02정합새 측정값을 기존 지도에 맞춰 기체 위치 계산, 지도 확장
- 03제어계산한 위치를 비행 제어에 실시간 반영, GPS 없이 제자리 유지
두 지도 모두 비행 중 기록한 LiDAR 측정값만으로 작성했습니다. 사진·위성 지도 합성은 없습니다.
한 번의 이동으로
넓은 면을 깨끗하게.
랜스가 위아래로 45° 기울어집니다.오토 스윕이 랜스를 자동으로 움직여 기체 이동을 줄이면서 한 번에 더 넓은 면을 세척하고, 아래로 향하면 기체 아래의 태양광 패널도 닦습니다.
- +40%청소 효율 향상
- 45°최대 틸트 각도
- 220bar최대 수압
두 점만 찍으면,
드론이 알아서 청소합니다.
A, B 두 점을 지정하면 기체가 벽면을 따라 지그재그 경로를 만들어 빠짐없이 올라가며 청소합니다.조종자는 스로틀 하나만 다룹니다.
자동 경로 생성
두 점 사이를 지그재그로 빠짐없이 상승
벽면 거리 자동 유지
고압 분사 반력에도 설정 거리를 유지
원터치 조작 · 피로도 감소
스로틀 하나로 넓은 외벽을 균일하게, 장시간 작업에도 같은 품질

배터리의 한계를 넘어섭니다.
220 V → DC
지상 전원을 변환해 가벼운 케이블로 비행 중 끊김 없이 공급합니다.
무제한 비행
배터리 교체도 충전 대기도 없습니다.
중단 없는 작업
대형 건물도 한 번에 끝냅니다.
물 앞에서도
흔들림 없는 시야.
IPX5 등급 설계와 발수 커버로, 물을 뿌리며 청소하는 동안에도 선명한 시야와 안정적인 1축 짐벌 제어를 유지합니다.
1080p 초광각 카메라
160° 렌즈, 1/2.7" CMOS 센서
초저지연 스트리밍
RTSP H.264 실시간 전송과 녹화
1축 짐벌 안정화
물이 튀는 환경에서도 흔들림 없는 영상
사각지대 없는 안전 비행.
LiDAR와 Radar 두 방식의 센서가 비행 경로의 장애물을 감지하고, 조종사에게 화면과 소리로 알립니다.
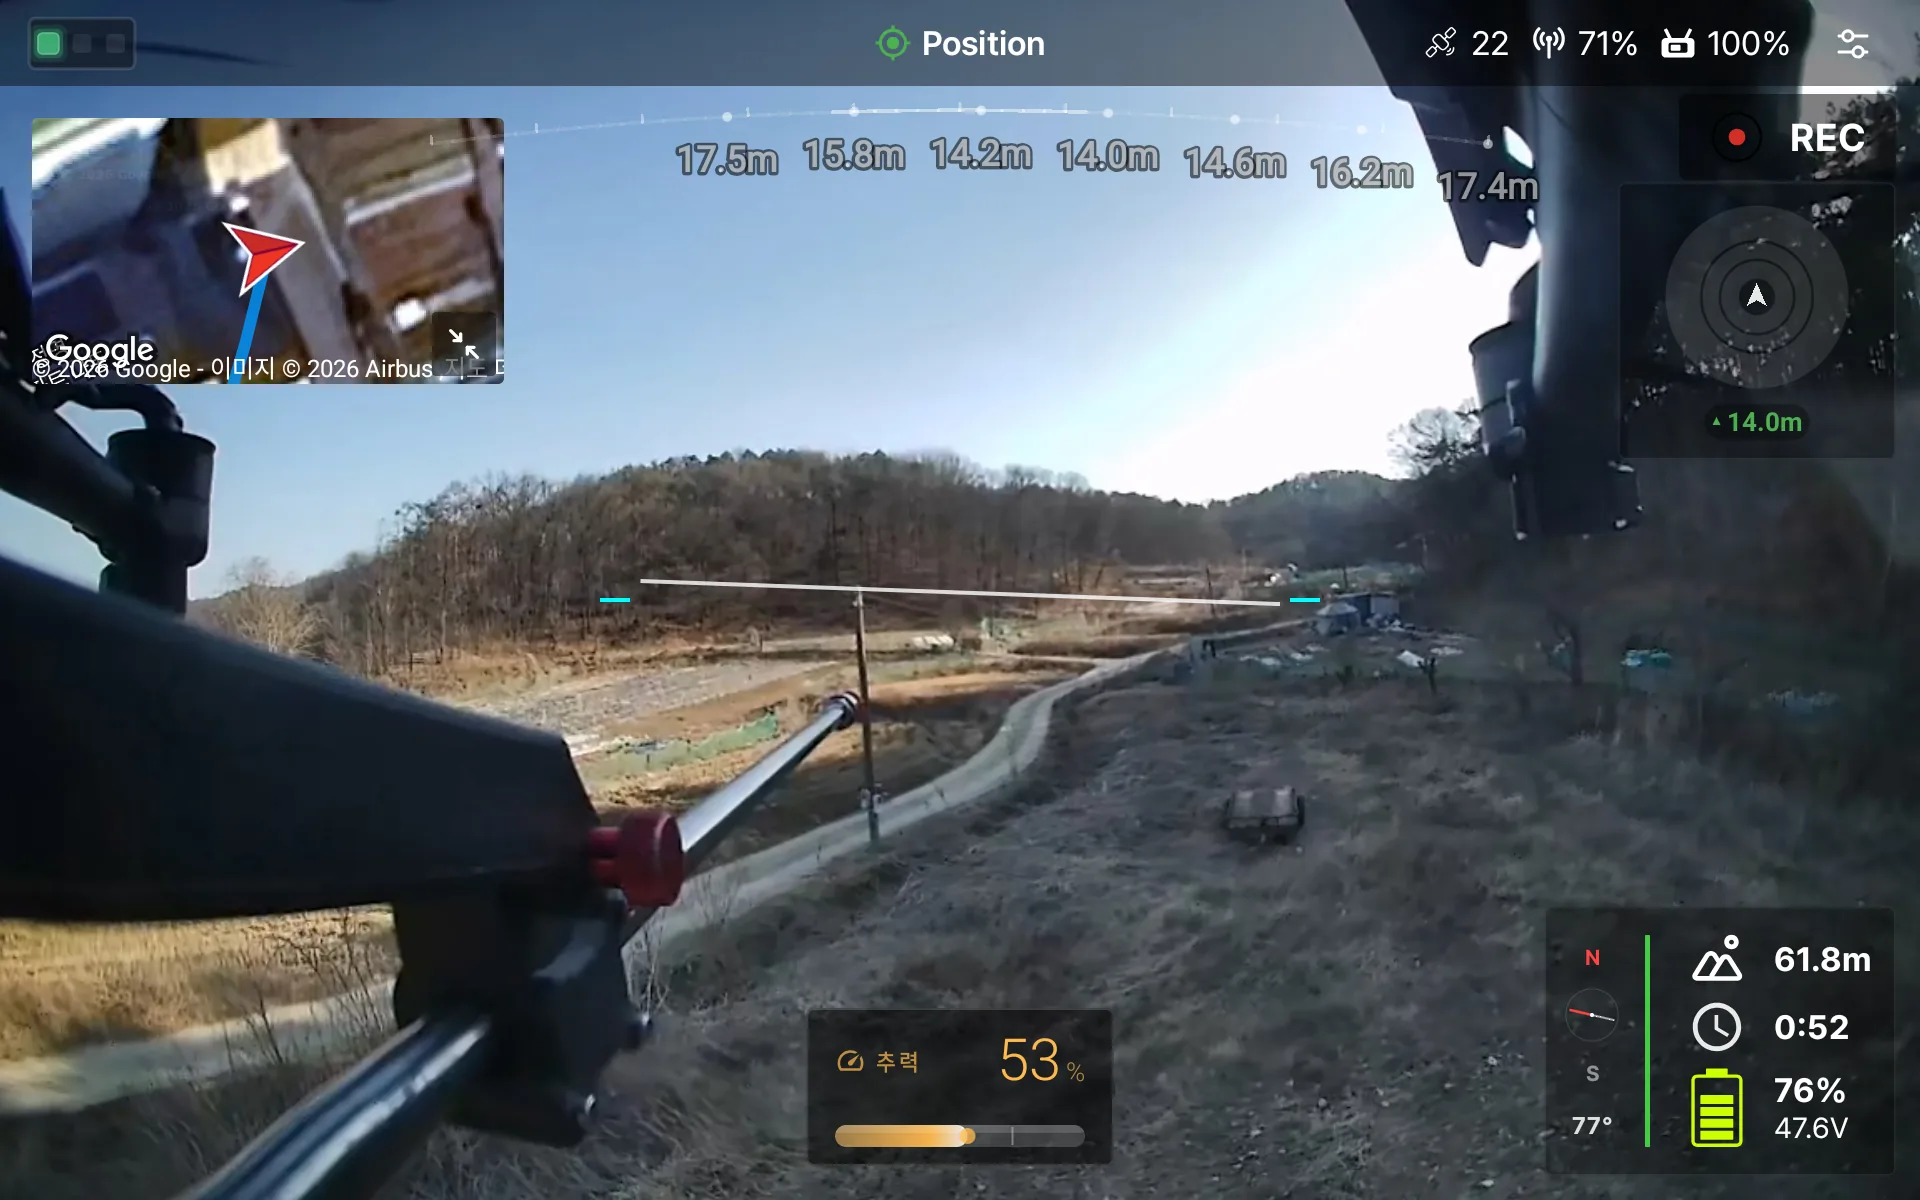
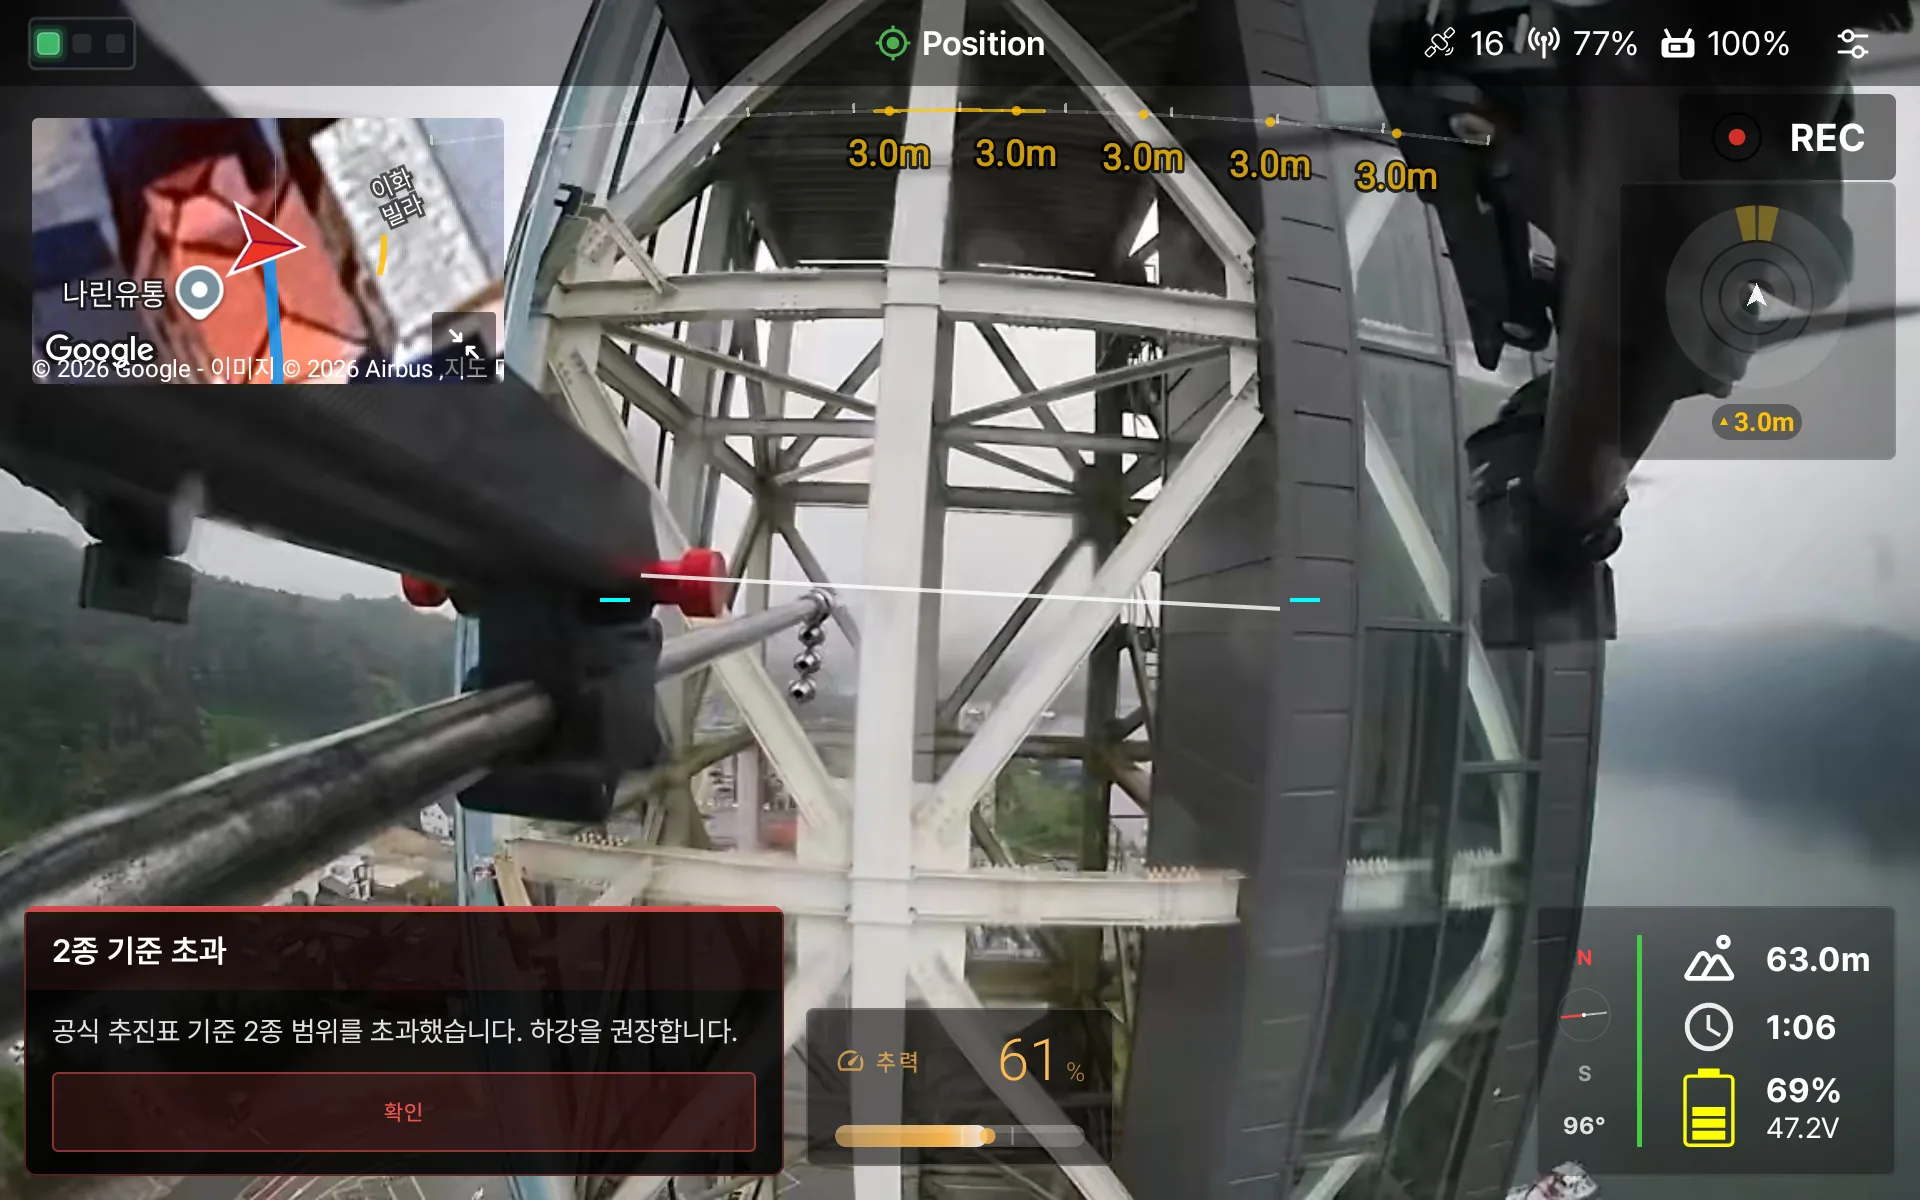
LiDAR + Radar
창문·건물·구조물을 빠짐없이 감지합니다. 감지 거리 각 약 40 m, 정확도 LiDAR ±2 cm · Radar ±0.1 m.
TTS + 경고음
위험 상황이면 팝업과 함께 음성과 경고음으로 조종사가 바로 대응하게 합니다.
DRTView 연동
센서 데이터·비행 정보·장애물 경고를 자사 지상관제 앱이 실시간으로 그립니다.
몇 초 만에 접어서,
차에 싣습니다.
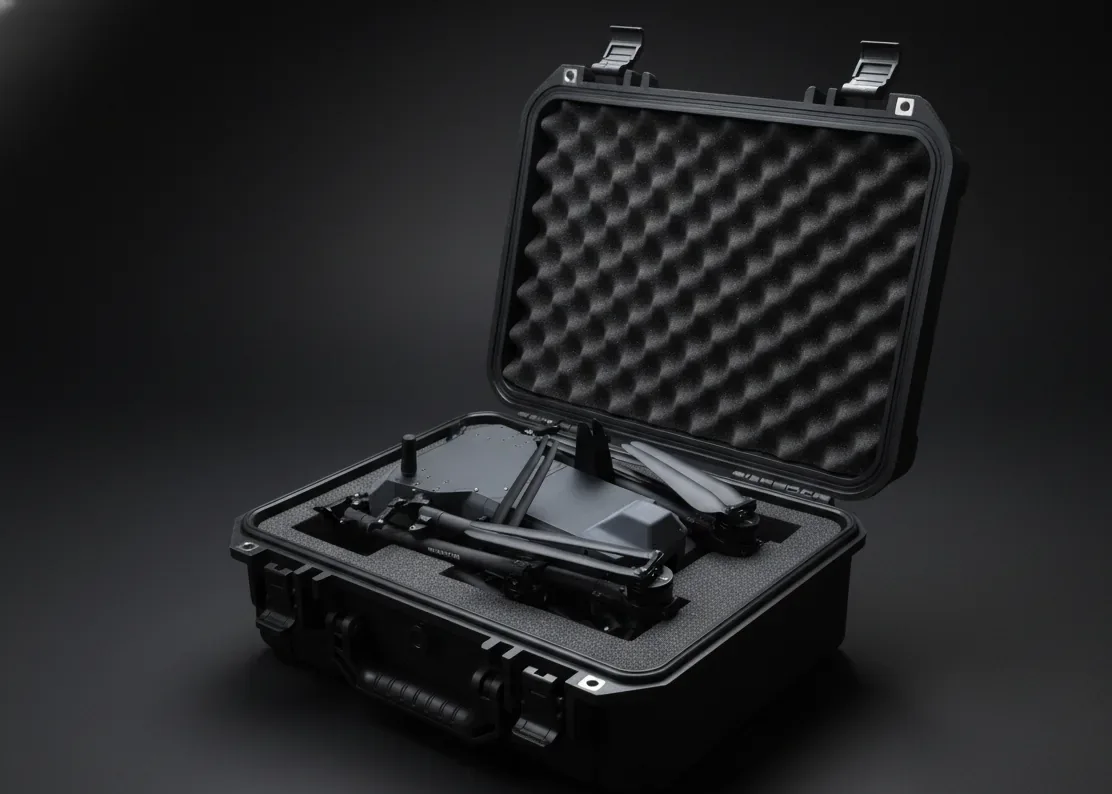
운용 크기의 1/3 이하로 접힙니다.성능 저하 없이 운용 상태와 보관 상태를 몇 초 만에 오갑니다.
- 접었을 때430 × 650 × 380 mm
- 펼쳤을 때1,220 × 1,160 × 380 mm
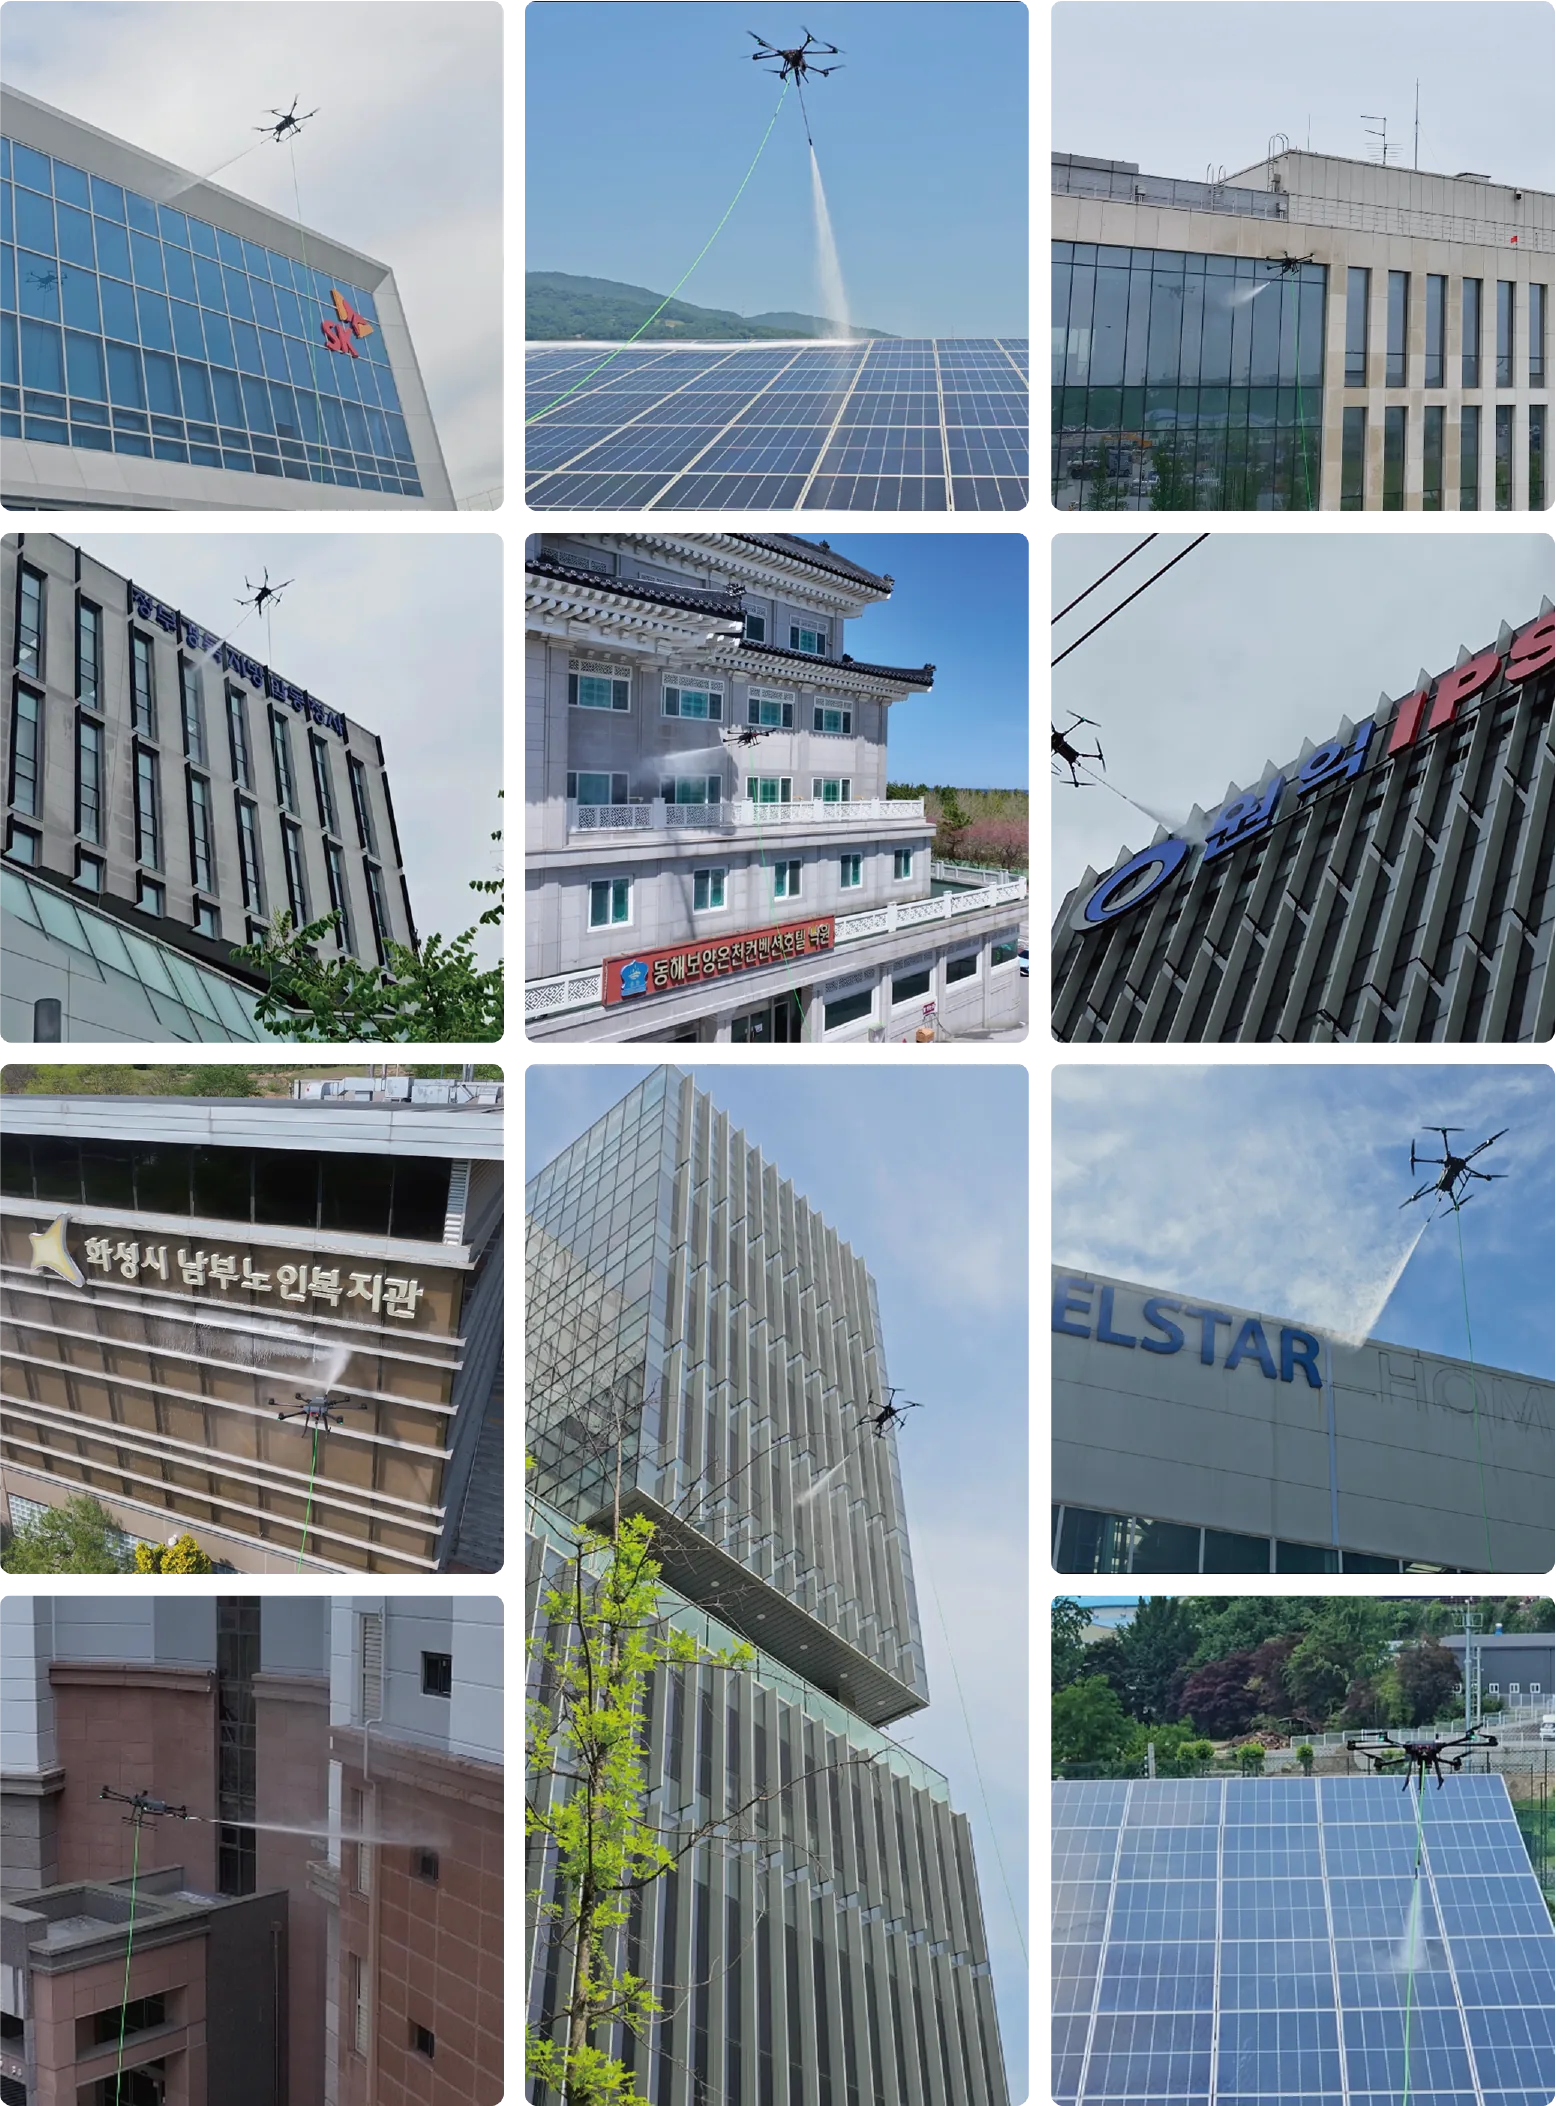
현장이 증명합니다.
연구실이 아닌 실제 현장에서 배우며 나아갑니다.상업용 건물부터 태양광 발전소까지, 모든 프로젝트의 피드백이 NEXA1을 다듬습니다.
NEXA1 사양
기체
- 모델
- DRT NEXA1
- 기체 중량
- 14 kg
- 크기 (접었을 때)
- 430 × 650 × 380 mm
- 크기 (펼쳤을 때)
- 1,220 × 1,160 × 380 mm
- 최대 이륙 중량
- 25 kg
- 내풍 성능
- 최대 8 m/s
- 비행 제어기
- PX4 기반 자체 펌웨어
- GNSS
- RTK GNSS (GPS + Galileo + BeiDou + GLONASS)
- 위치 유지
- 센서 기반 자체 위치 인식 · GPS 음영 지역·실내 비행 · 전방향 장애물 회피
- 배터리
- 44.4 V / 30,000 mAh / 12S LiPo · 약 30분 (호버링 기준)
- 테더 전원
- 220 V AC → DC 변환 유선 전력 공급 · 무제한 비행 시간
청소
- 청소 효율
- 725 m²/h
- 최대 수압
- 220 bar (20 L/min 펌프) · 120 bar (50 L/min 펌프)
- 최대 작업 높이
- 100 m (호스 무게에 따라 다름)
- 랜스
- 틸트 45° · 오토 스윕
- Vertical AB
- 반자동 지그재그 경로 생성 · 벽면 거리 자동 유지
안전 · 영상
- 장애물 센서
- LiDAR 약 40 m · Radar 약 40 m정확도 LiDAR ±2 cm (10 m 기준) · Radar ±0.1 m
- 경고
- TTS 음성 · 경고음 · DRTView 팝업
- 방수
- IPX5 등급 · 물 분사 방수 (자체 시험)
- 영상 시스템
- RTSP H.264 1080p · 160° 초광각 렌즈 · 1/2.7" CMOS · 1축 짐벌
- 지상관제 소프트웨어
- DRTView (자사 개발 · 한국어 · 영어 · 일본어)
- 선택 사양
- 추락 방지 낙하산