 한국어
 English
 Français
 日本語
DRT
NEXA1
Des façades de bâtiments aux panneaux solaires.
Le drone de nettoyage tout-en-un qui rend possible l’impossible
grâce à la technologie propriétaire de DRT
Il maintient sa position même là où le GPS est bloqué, et en intérieur.
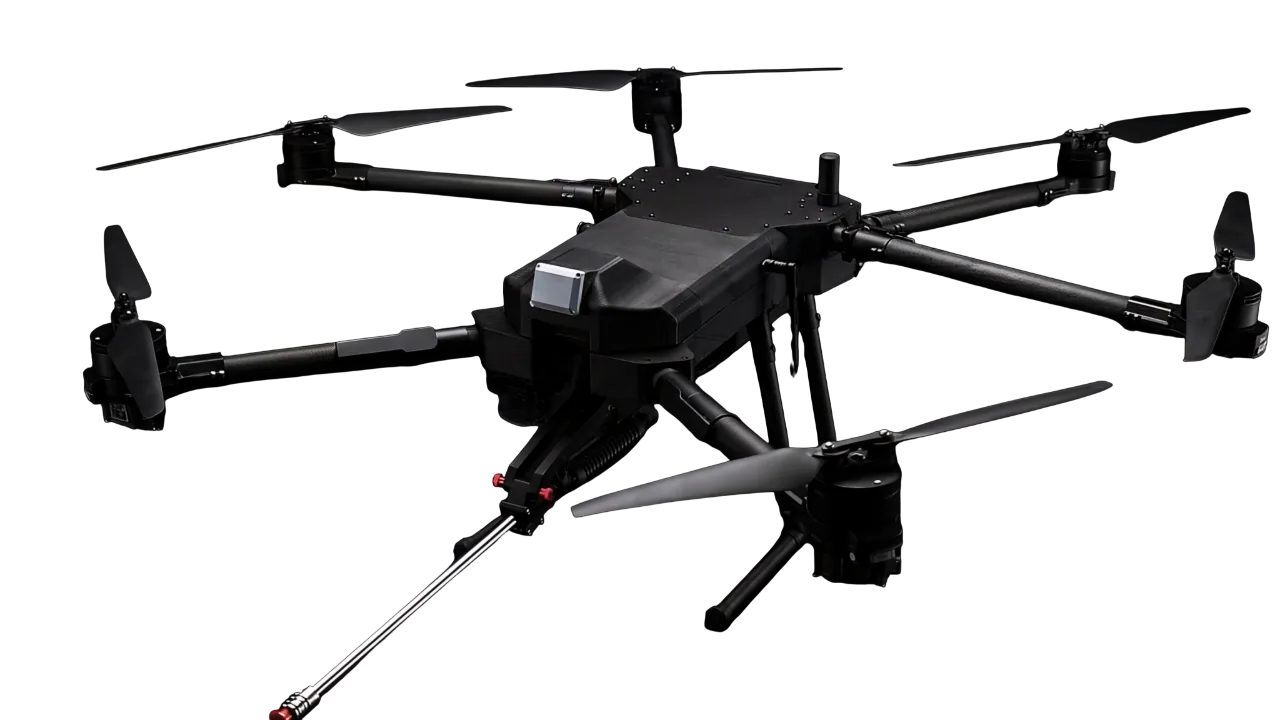
Nettoyer dans des lieux dangereux inaccessibles aux personnes.
NEXA1 s’en charge pour vous.
Six technologies clés
qui distinguent le NEXA1
Lance Auto Sweep
Une lance inclinable jusqu’à 45° nettoie de vastes surfaces, des façades aux panneaux solaires, en un seul passage fluide. Améliore le rendement de nettoyage de 40 %.
Maintien de position sans GPS
Les capteurs embarqués reconnaissent en temps réel les bâtiments et structures environnants et déterminent la position de l’aéronef. Il vole de façon stable le long des bâtiments, en centre-ville, sous les ponts et même en intérieur.
Système Tether
Un système filaire qui convertit le courant 220 V du sol en courant continu et l’alimente sans interruption en vol. Terminez même de grands bâtiments d’une seule traite, sans changement de batterie.
5 capteurs LiDAR·radar
Cinq capteurs doubles LiDAR et radar détectent chaque obstacle et vous alertent instantanément par une voix TTS et des signaux sonores d’avertissement.
Résistance à l’eau IPX5
Une conception d’indice IPX5 (résistante aux jets d’eau) et un capot hydrofuge maintiennent la vue dégagée et la nacelle stable pendant la pulvérisation d’eau lors du nettoyage.
Structure pliable
Une conception pliable propriétaire réduit le drone à moins d’un tiers de sa taille d’utilisation. Passez en mode transport/rangement en quelques secondes, sans perte de performance.
Comment NEXA1 nettoie une façade
L'eau est envoyée depuis le sol par un tuyau haute pression : le drone ne transporte aucun réservoir.
- 1Alimentation en eau
Le réseau d'eau ou une cuve alimente la pompe à travers un filtre DI qui produit une eau ultra-pure. Un mélangeur permet aussi d'ajouter un détergent.
- 2Pompe haute pression (au sol)
Met l'eau sous pression : jusqu'à 220 bar à 20 L/min, ou 120 bar à 50 L/min. La pulvérisation démarre et s'arrête avec la pompe.
- 3Tuyau haute pression
Achemine l'eau jusqu'au drone. Hauteur de travail jusqu'à 100 m ; la limite réelle dépend du poids du tuyau. Un opérateur au sol guide le tuyau.
- 4Lance inclinable
La lance s'incline de haut en bas sur 45°. Le mode Auto Sweep la déplace automatiquement : chaque passage couvre plus de surface avec moins de déplacements du drone, et, orientée vers le bas, elle nettoie facilement les panneaux solaires situés sous le drone.
- 5Buse et jet
La buse projette un jet haute pression sur la surface : façades, vitrages, panneaux solaires.
- 6Maintien en position malgré le recul
Le jet repousse le drone vers l'arrière. NEXA1 mesure sa position et compense automatiquement pour rester en place.
Un câble d'alimentation léger convertit le courant du sol en CC et alimente le drone en vol : autonomie illimitée, sans changement de batterie.
Pompe, tuyau, mélangeur et alimentation en eau : équipement au sol standard, choisi selon le chantier.
De vastes surfaces nettoyées
en un seul passage
Le « Lance Control » innovant du NEXA1 permet de nettoyer facilement des endroits auparavant difficiles d’accès, de la façade du bâtiment situé devant aux panneaux solaires en contrebas. La fonction « Auto Sweep » supprime les déplacements inutiles du drone et termine le travail en un seul passage.
Il maintient sa position
même là où le GPS n’arrive pas
Les drones ordinaires déterminent leur position grâce aux satellites. Juste à côté d’un bâtiment, entre des immeubles de grande hauteur ou sous un pont, là où le ciel est masqué, leur position saute et l’aéronef dérive. C’est précisément là que travaille un drone de nettoyage.
Le NEXA1 est différent. Ses capteurs embarqués reconnaissent en temps réel les bâtiments et structures environnants et déterminent sa position, de sorte qu’il reste immobile même lorsque le signal GPS est faible ou absent. Il vole de la même manière en intérieur.
Zones d’ombre GPS
Le long des bâtiments · entre des immeubles de grande hauteur · sous les ponts
Vol en intérieur
Même sans aucun signal satellite
Évitement tous azimuts
Évite les obstacles qui s’approchent et avertit aussitôt
De véritables cartes 3D
enregistrées lors de vols d’essai
Le NEXA1 balaie son environnement avec un LiDAR 3D et assemble les points mesurés pour calculer simultanément une carte de la zone et sa propre position (SLAM). Les cartes ci-dessous ont été construites à partir de données de vols d’essai du NEXA1 et peuvent être pivotées et agrandies.
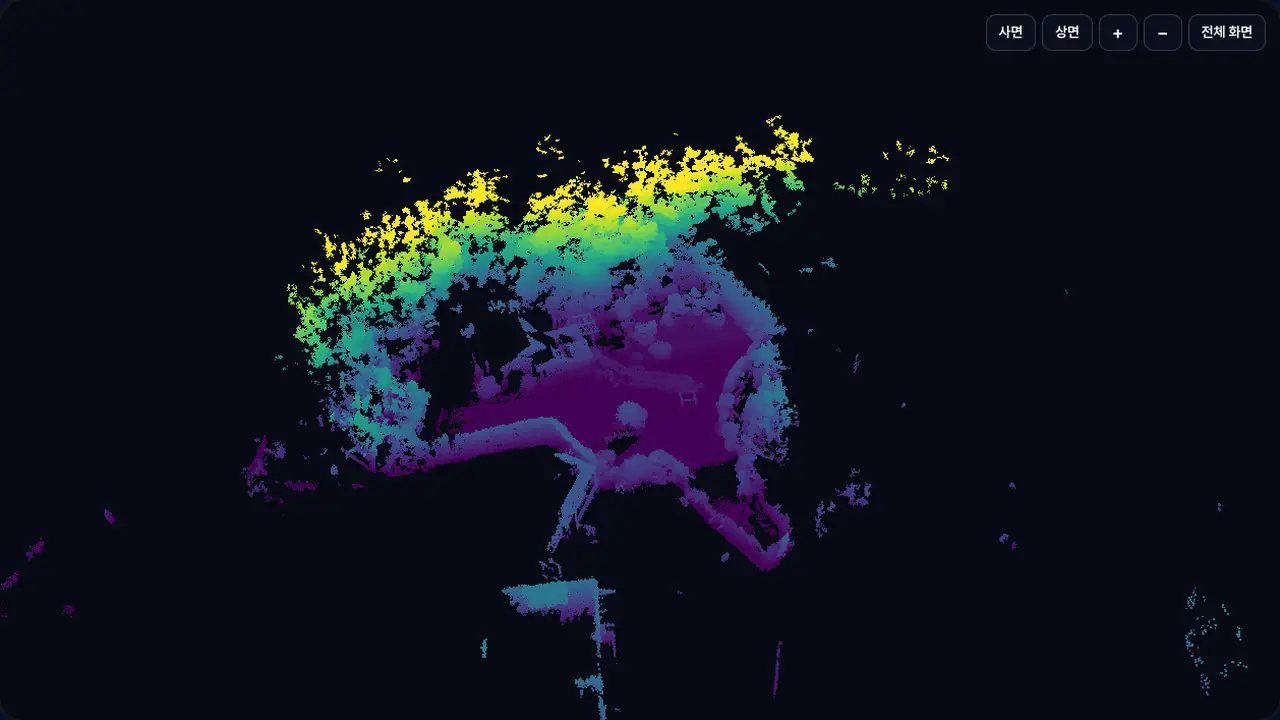
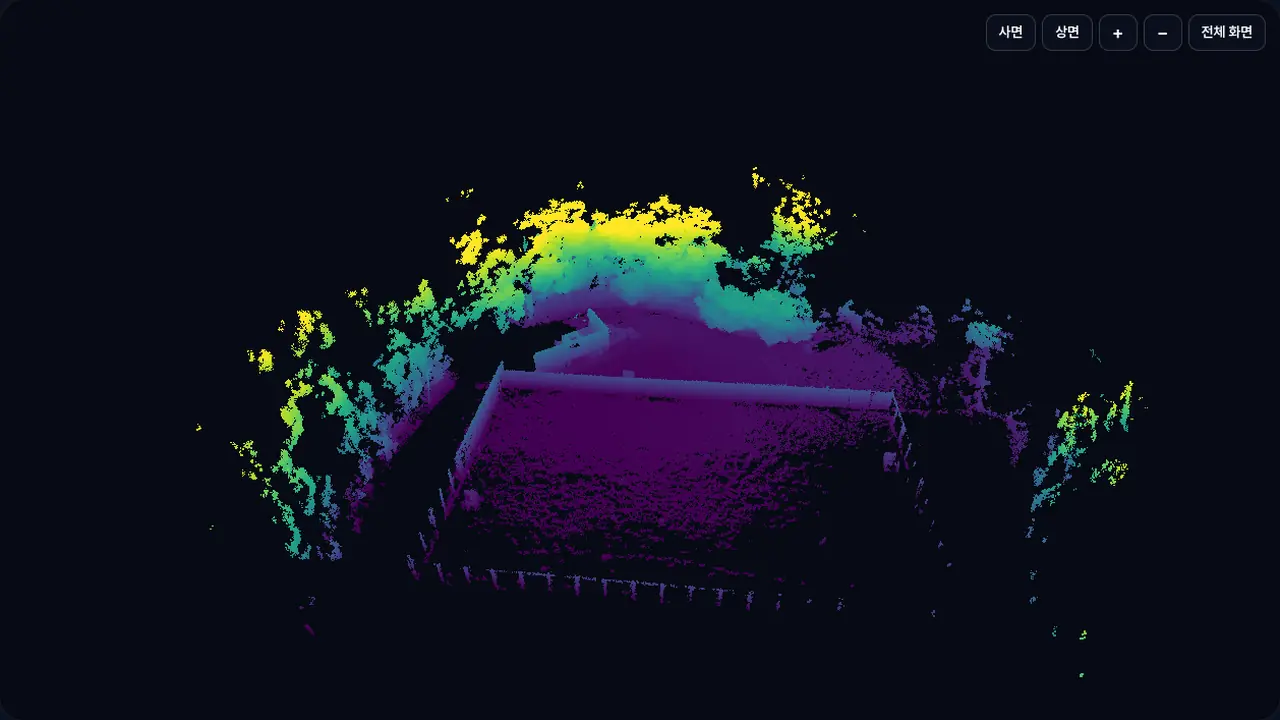
Zone cartographiée d’environ 83 × 69 m · 740 k points affichés (1,31 M à l’origine, éclaircis à un espacement de 12 cm pour le web)
Durée de vol d’environ 15 minutes · Zone cartographiée d’environ 112 × 80 m · 1,05 M points affichés (2,39 M à l’origine, éclaircis à un espacement de 15 cm pour le web)
Couleur = hauteur au-dessus du sol
- VioletSurface du sol
- Bleu → vertEnviron 5 m → 10 m → 15 m de hauteur
- Jaune20 m et plus (cimes de grands arbres, etc.)
- Zones noiresZones que le laser n’a pas atteintes (ciel, faces cachées)
Un point = une réflexion laser
Fonctionnement du SLAM
- 01Scan
Mesure de distance à 360° avec un LiDAR 3D
- 02Calage
Chaque nouveau balayage est aligné sur la carte existante pour calculer la position de l’aéronef et étendre la carte
- 03Guidage
La position calculée est transmise en temps réel au contrôle de vol pour maintenir la position sans GPS
Les deux cartes sont construites uniquement à partir de mesures LiDAR enregistrées en vol (sans ajout de photos ni d’imagerie satellite)
Ce qui le distingue
d’un drone ordinaire
Comment se comportent un drone uniquement guidé par satellite et le NEXA1 sur un même site.
| Situation | Drone GPS ordinaire | NEXA1 |
|---|---|---|
| Juste à côté d’un bâtiment | Les satellites sont masqués, la position saute, il dérive vers le mur | Mesure la distance au mur avec ses capteurs et garde sa place |
| En centre-ville, entre des immeubles de grande hauteur | Les signaux réfléchis font croître l’erreur de position | Détermine sa position d’après les bâtiments environnants et reste stable |
| Sous un pont ou un toit | Perd sa position, pilotage manuel uniquement | Vol avec maintien de position sans satellites |
| En intérieur | Le vol lui-même est difficile | Maintient sa position et se déplace aussi en intérieur |
| Obstacles | Capteur avant uniquement, ou au mieux un avertissement | Surveille tout autour, évite et avertit le pilote |
Définissez deux points,
et le drone nettoie tout seul
Le mode intelligent « Vertical AB » du NEXA1 réduit considérablement la fatigue de l’opérateur. Avec la seule commande des gaz, l’opérateur peut nettoyer uniformément toute une large façade.
Génération automatique du trajet
Définissez les points A et B : le drone génère lui-même son trajet en zigzag optimal, monte le long du mur et en nettoie chaque partie
Maintien automatique de la distance au mur
Cinq capteurs suivent en temps réel la distance au mur et maintiennent précisément la distance réglée, même face au recul de la pulvérisation haute pression
Commande en un geste
Aucune saisie complexe : la seule commande des gaz suffit pour nettoyer toute une large façade de manière uniforme et efficace
Fatigue nettement réduite
Fatigue de l’opérateur considérablement réduite par rapport au pilotage manuel, avec une qualité constante même lors de longues sessions
Au-delà des limites
de la batterie
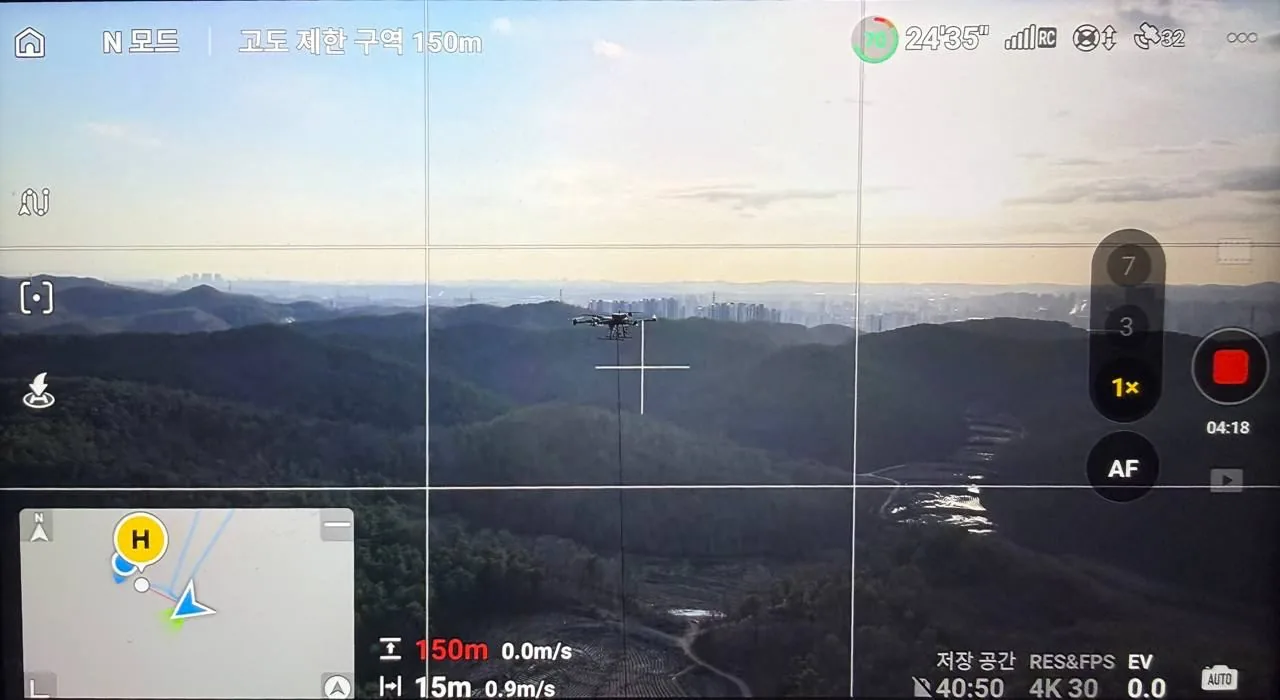
Le système Tether propriétaire de DRT supprime entièrement la limite de durée de vol. Un câble d’alimentation ultra-léger convertit le courant 220 V du sol en courant continu et l’achemine sans interruption au drone en vol.
220 V → CC
Courant du sol converti et fourni en temps réel
Vol illimité
Aucun changement de batterie, aucun temps d’arrêt pour la recharge
Travail ininterrompu
Même de grands bâtiments terminés d’une seule traite
Une vue stable,
même sous les projections
Une conception d’indice IPX5 (résistante aux jets d’eau) et un capot hydrofuge maintiennent la vue dégagée et la nacelle 1 axe stable pendant la pulvérisation d’eau lors du nettoyage.
Caméra ultra grand-angle 1080p
Objectif ultra grand-angle de 160° et capteur CMOS 1/2,7" pour une vue exceptionnellement nette
Diffusion à très faible latence
Système RTSP H.264 optimisé pour une transmission et un enregistrement vidéo en temps réel sans décalage
Stabilisation par nacelle 1 axe
Images stables et sans tremblement, même sous les éclaboussures
Un vol sûr et intelligent
sans angle mort
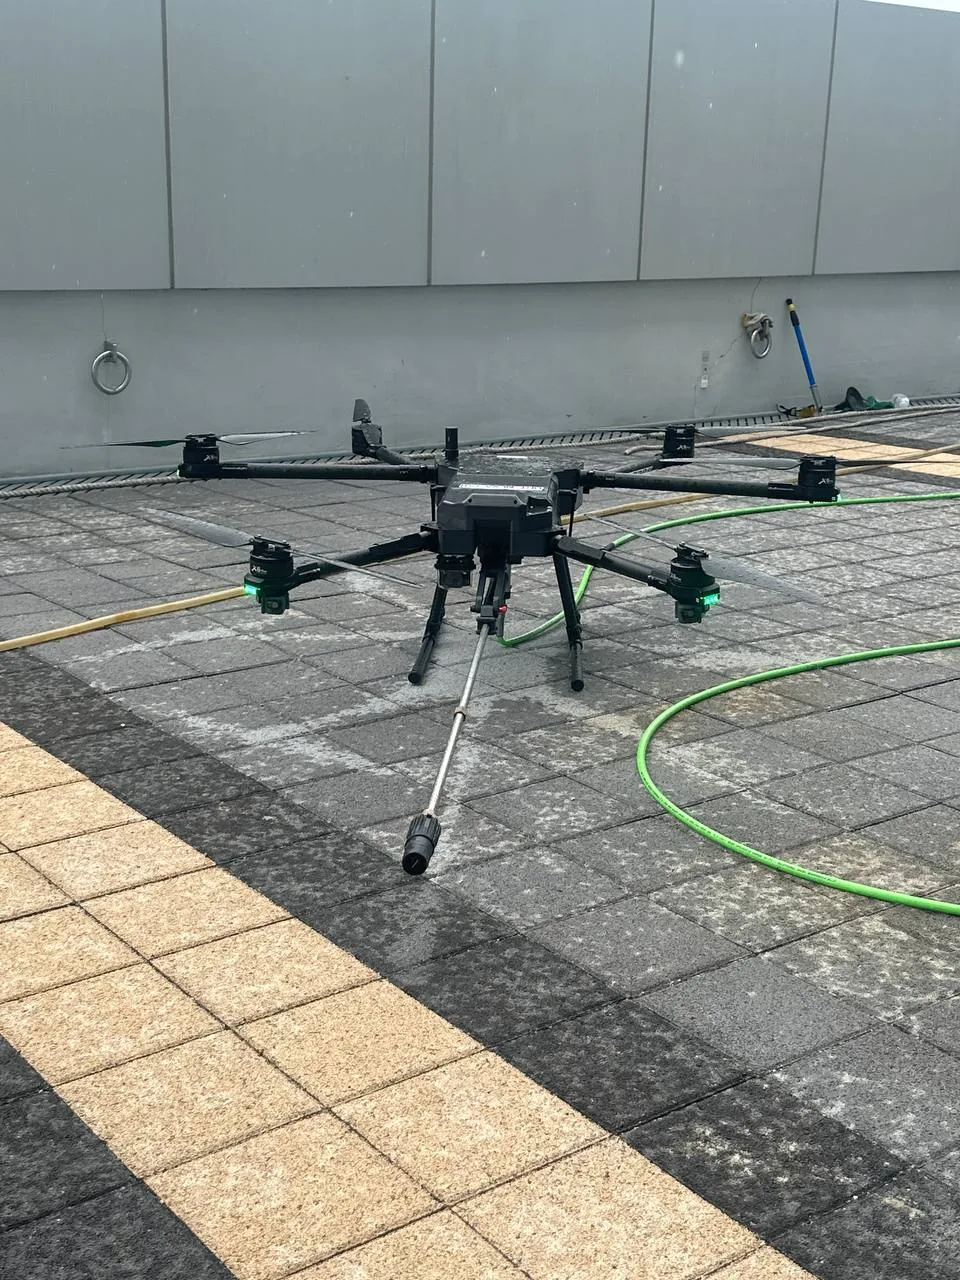
Cinq capteurs doubles LiDAR et radar détectent avec précision chaque obstacle sur la trajectoire de vol
et tiennent l’opérateur informé par des avertissements visuels et sonores continus.
LiDAR + radar
double × 5
Une architecture à cinq capteurs doubles qui détecte avec précision, sans exception, les fenêtres, les bâtiments et les structures
LiDAR ~20 m · radar ~10 mTTS + bip
double avertissement
En situation dangereuse, un message contextuel accompagné d’une voix (TTS) et de signaux sonores invite l’opérateur à réagir rapidement
Précision ±2 cm / ±2 %DRTView
station de contrôle dédiée
L’application de contrôle au sol dédiée visualise en temps réel les données des capteurs, les informations de vol et les alertes d’obstacles
Découvrir DRTView →Une nouvelle référence
pour le transport et le rangement
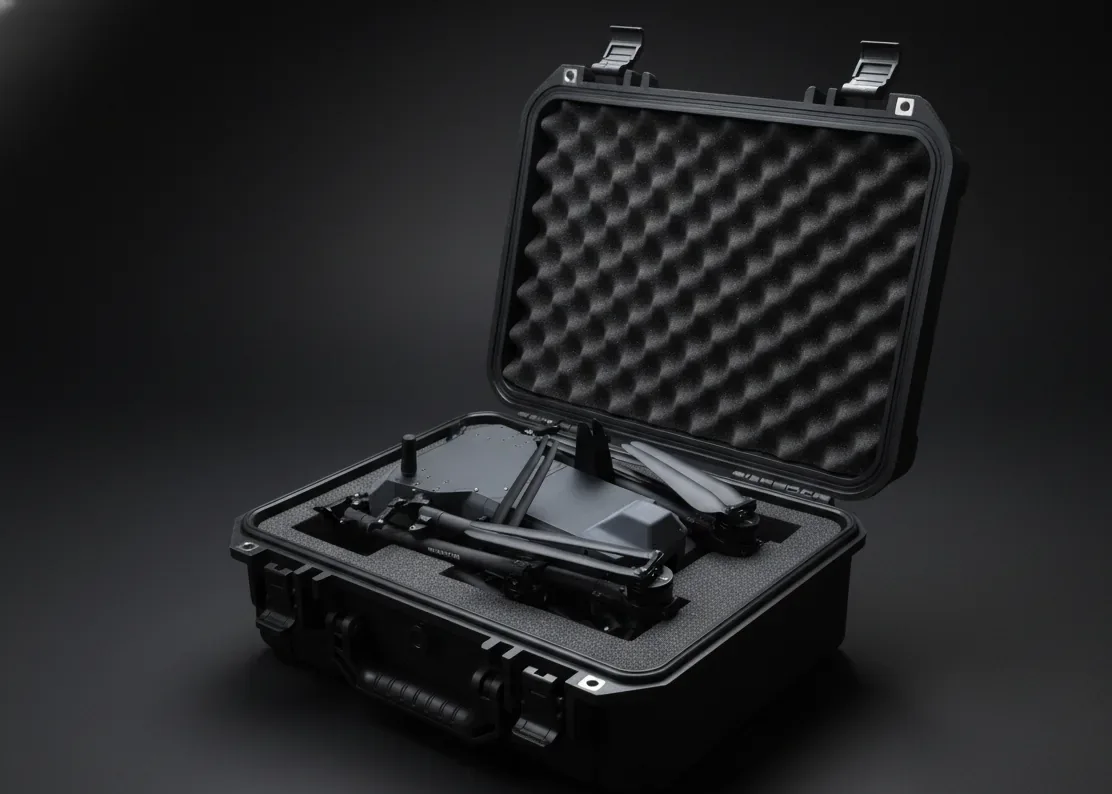
La structure pliable propriétaire réduit le drone à moins d’un tiers de sa taille d’utilisation. Plus petit, mais sans aucune perte de performance, et le passage de l’état d’utilisation à l’état plié ne prend que quelques secondes.
× 380 mm
× 380 mm
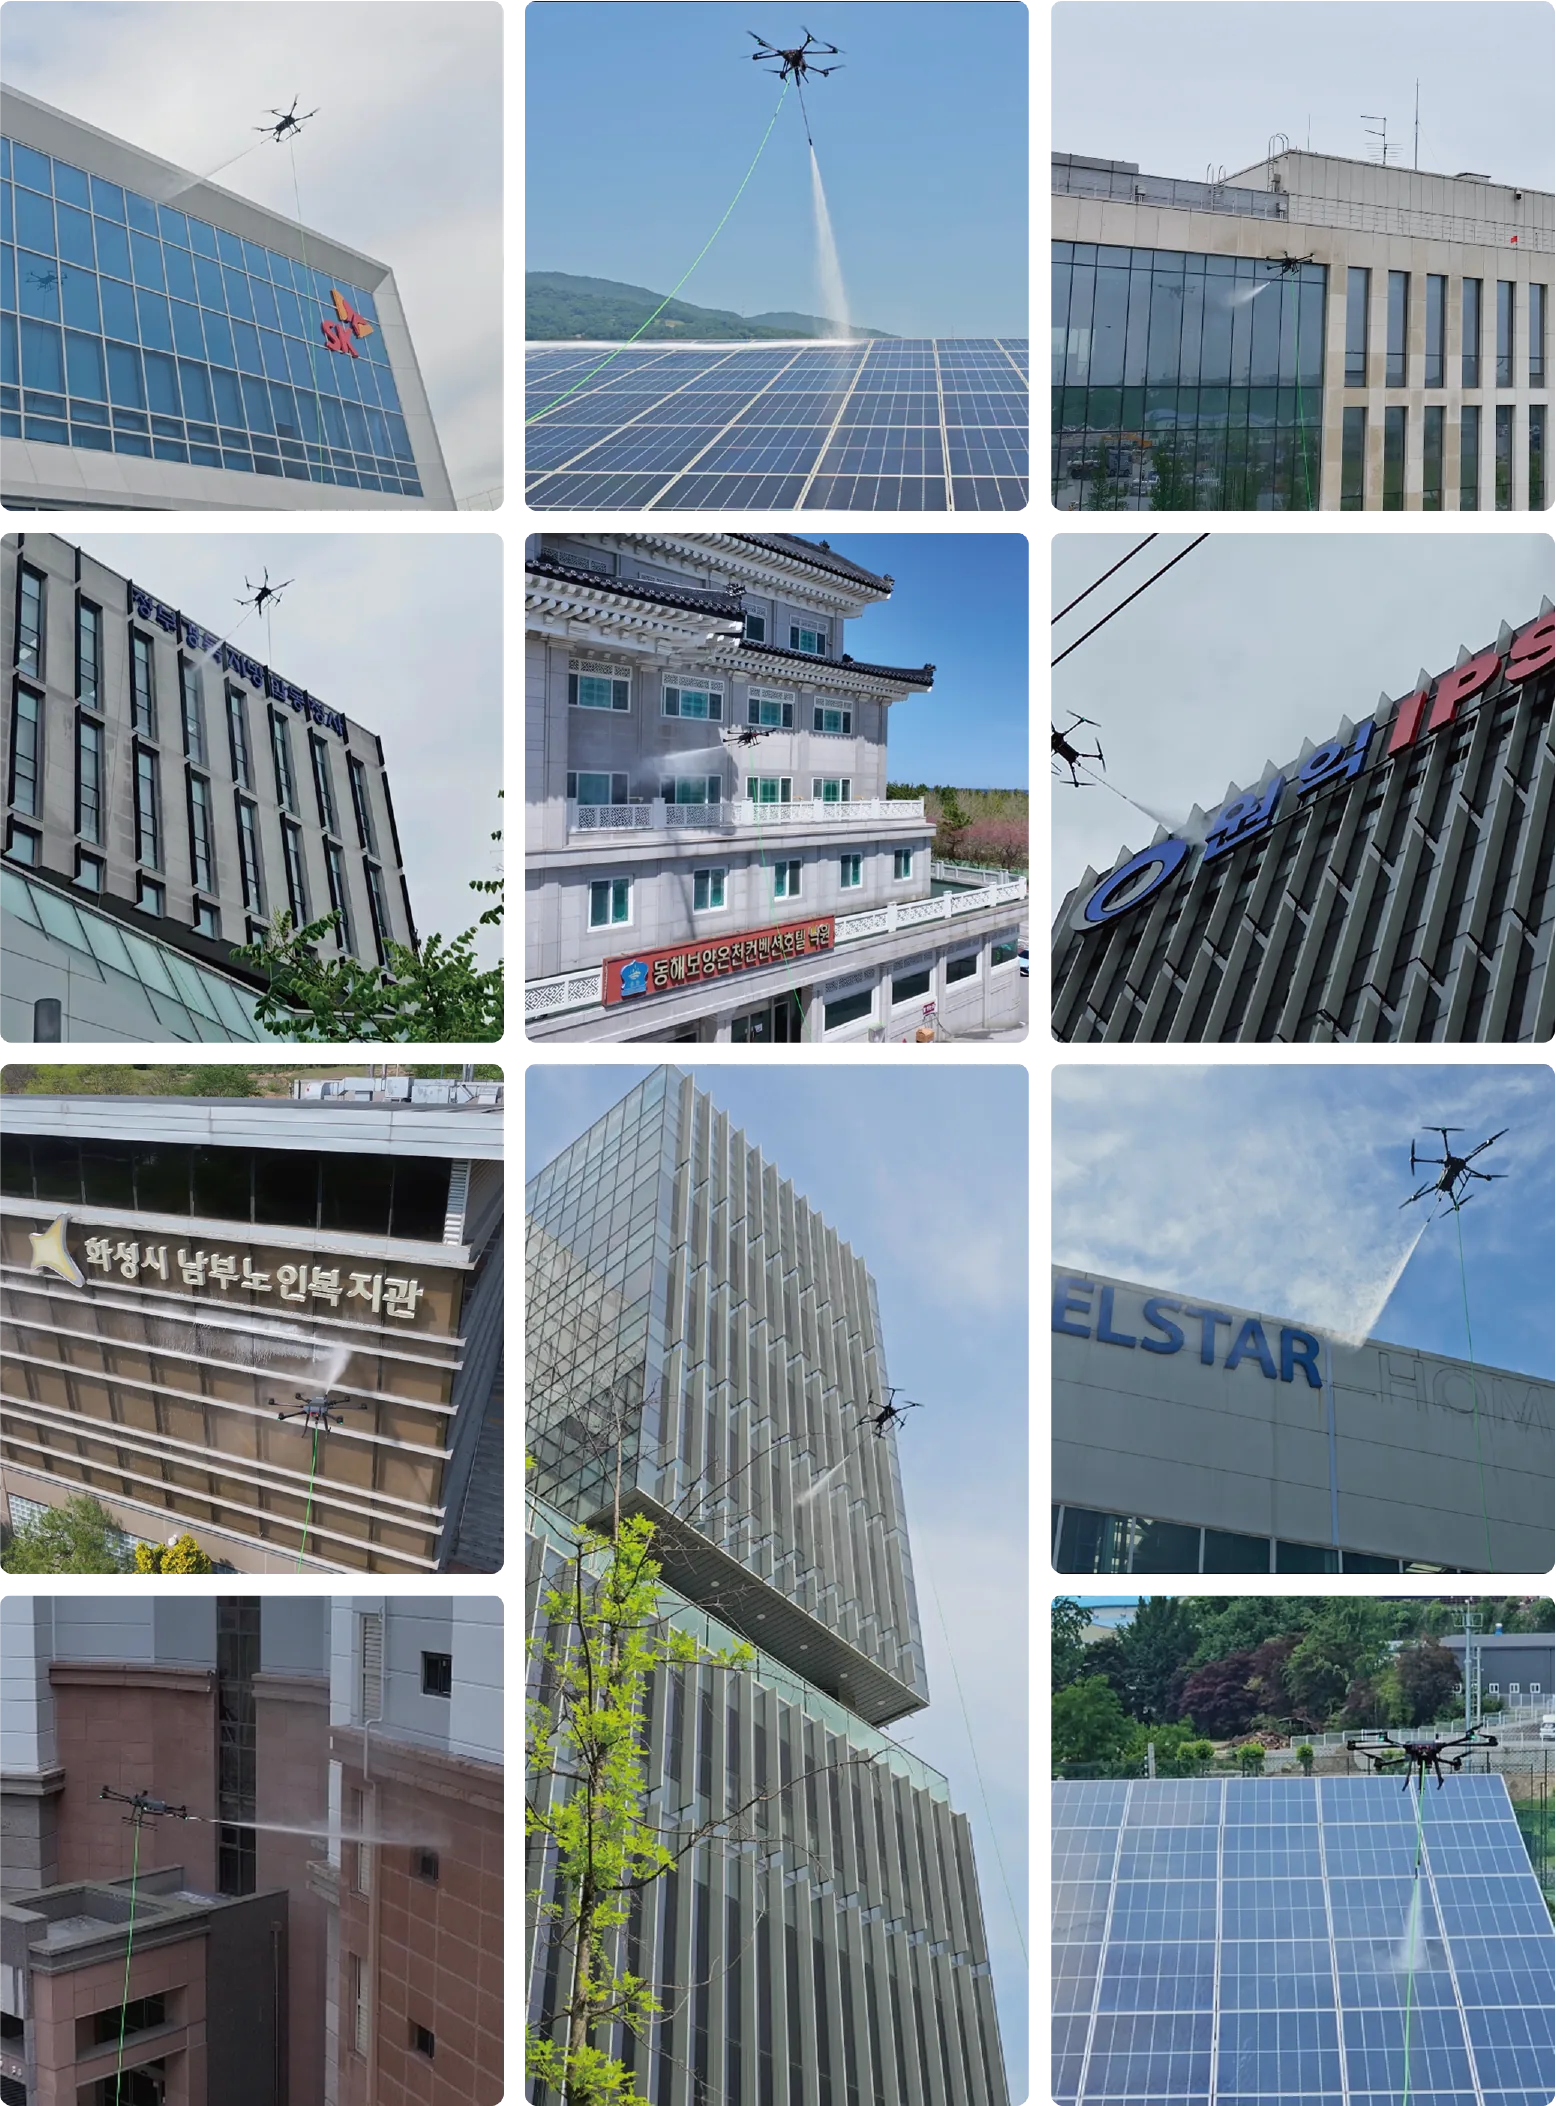
Des résultats au-delà des promesses,
prouvés sur le terrain
Nous apprenons et progressons sur le terrain réel, pas en laboratoire. Des immeubles commerciaux aux vastes centrales solaires,
les retours de chaque projet alimentent l’innovation du NEXA1.
| Cellule | |
| Masse de la cellule | 13 kg |
|---|---|
| Dimensions (plié) | 430 × 650 × 380 mm |
| Dimensions (déplié) | 1 220 × 1 160 × 380 mm |
| Masse maximale au décollage | 25 kg |
| Résistance au vent | Jusqu’à 10 m/s |
| Systèmes principaux | |
| GNSS | ZED-F9P RTK (GPS + Galileo + BeiDou + GLONASS) |
| Système vidéo | RTSP H.264 1080p · objectif ultra grand-angle 160° · CMOS 1/2,7" · nacelle 1 axe |
| Batterie | 44,4 V / 30 000 mAh / 12S LiPo |
| Autonomie de vol | Environ 30 min sur batterie |
| Performances de nettoyage | |
| Rendement de nettoyage | 725 m²/h |
| Pression d’eau maximale | 220 bar (pompe 20 L/min) · 120 bar (pompe 50 L/min) |
| Vertical AB | Génération semi-automatique du trajet en zigzag · maintien automatique de la distance au mur |
| Maintien de position | Auto-localisation par capteurs · vol dans les zones d’ombre GPS et en intérieur · évitement des obstacles tous azimuts |
| Système Tether | Alimentation filaire 220 V CA → CC · durée de vol illimitée |
| Systèmes de sécurité | |
| Multicapteurs | Radar ~10 m · LiDAR ~20 m Précision : ±2 cm (moins de 2 m) / ±2 % (2 m et plus) |
| Étanchéité | Indice IPX5 · résistant aux jets d’eau (testé en interne) |
| Fonctions supplémentaires | Alertes d’obstacles TTS/bip · intégration de l’application de contrôle au sol dédiée · parachute anti-chute (en option) |
La nouvelle référence des drones de nettoyage.
Embarquez le NEXA1 dès aujourd’hui
De votre première demande au conseil sur mesure, les experts de DRT vous accompagnent.
Nous contacter